
Werkzeugwegplanung und Dynamiksimulation bei der 5-Achs-CNC-Bearbeitung
Die fünfachsige CNC-Bearbeitung ist ein effektives Mittel zur effizienten Bearbeitung komplexer Teile in den Bereichen Luft- und Raumfahrt, Energie und Landesverteidigung und stellt einen Durchbruch bei der Verbesserung der Fertigungstechnologie dar. Ausgehend von den Vorteilen der fünfachsigen CNC-Bearbeitung werden die Werkzeugwegplanung, die integrierte geometrisch-mechanische Simulation und die Dynamiksimulation beschrieben, wobei der Schwerpunkt auf den jüngsten Forschungsfortschritten bei der Optimierung der Werkzeugachsenrichtung basierend auf Zugänglichkeit, der Planung der Werkzeugpositionen bei Punktkontakten dritter Ordnung und Linienkontakten, der analytischen Lösung der Werkzeughüllfläche und der Stabilitätsanalyse des Bearbeitungsprozesses liegt, die bestehenden Probleme analysiert und ein Blick auf zukünftige Entwicklungstrends geworfen wird.
Bei der herkömmlichen dreiachsigen CNC-Bearbeitung wird die Teilebearbeitung durch Steuerung der Werkzeugverschiebung abgeschlossen. Fünfachsige CNC-Werkzeugmaschinen bestehen aus dreiachsigen Werkzeugmaschinen mit zwei Rotationsfreiheitsgraden. Fünfachsige CNC-Werkzeugmaschinen können mithilfe dieser beiden Rotationsachsen in jede beliebige Richtung innerhalb des Arbeitsbereichs platziert werden. Die Vorteile der fünfachsigen CNC-Bearbeitung werden hauptsächlich durch die Steuerung der Werkzeugachsenrichtung erreicht, was sich insbesondere in den folgenden Aspekten widerspiegelt:
Die Fünf-Achs-CNC-Bearbeitung bietet zwar die genannten Vorteile, bringt aber auch neue Herausforderungen mit sich. Durch die Einführung der Drehbewegung ist die Werkzeugachsenposition flexibler. Die Bewegung des Werkzeugs relativ zum Werkstück im Koordinatensystem der Werkzeugmaschine lässt sich nur schwer intuitiv vorstellen, was die Werkzeugbahnplanung erschwert. Hinzu kommt, dass die Vorschubgeschwindigkeit an jedem Punkt des Werkzeugs variiert und sich die Bearbeitungsbedingungen sprunghaft ändern, wodurch die Vorhersage der Schnittkräfte und die Dynamikprobleme komplexer werden. Aktuelle Forschungsarbeiten konzentrieren sich im Wesentlichen auf drei Aspekte [ 1 ] : Werkzeugbahnplanung, geometrisch-mechanische Integrationssimulation des Bearbeitungsprozesses und dynamische Simulation (siehe Abbildung 1). Die Werkzeugbahnplanung generiert die Werkzeugbewegungstrajektorie relativ zum Werkstück auf Basis des Teilemodells, des Bearbeitungsplans und der Fehlertoleranzen.
(1) Durch Ändern der Werkzeugachsenrichtung lassen sich Kollisionen zwischen Werkzeug und Werkstück vermeiden und die Bearbeitung komplexer, gekrümmter Oberflächenteile wie z. B. integrierter Laufräder und Propeller erreichen;
(2) Durch die Anpassung der Werkzeugachsenrichtung können die Werkzeuggeometrie und die Werkstückoberfläche besser aufeinander abgestimmt werden, die effektive Schnittbreite kann erhöht werden und eine effiziente Bearbeitung großer, offener, gekrümmter Oberflächenteile kann erreicht werden;
(3) Die Steuerung der Werkzeugachsenrichtung kann die Bearbeitungsbedingungen verbessern. Beispielsweise können bei der Bearbeitung stark gekrümmter Bereiche wie dem Laufradfuß nur Werkzeuge mit kleinem Radius und geringer Steifigkeit eingesetzt werden. Durch die Wahl einer geeigneten Werkzeugachsenrichtung lässt sich der Werkzeugüberhang verringern. Die Steuerung der Werkzeugachsenrichtung ermöglicht zudem die Kontrolle des Schnittbereichs, wodurch Schnittkräfte und Werkzeugverschleiß reduziert und die Qualität der bearbeiteten Oberfläche verbessert werden.
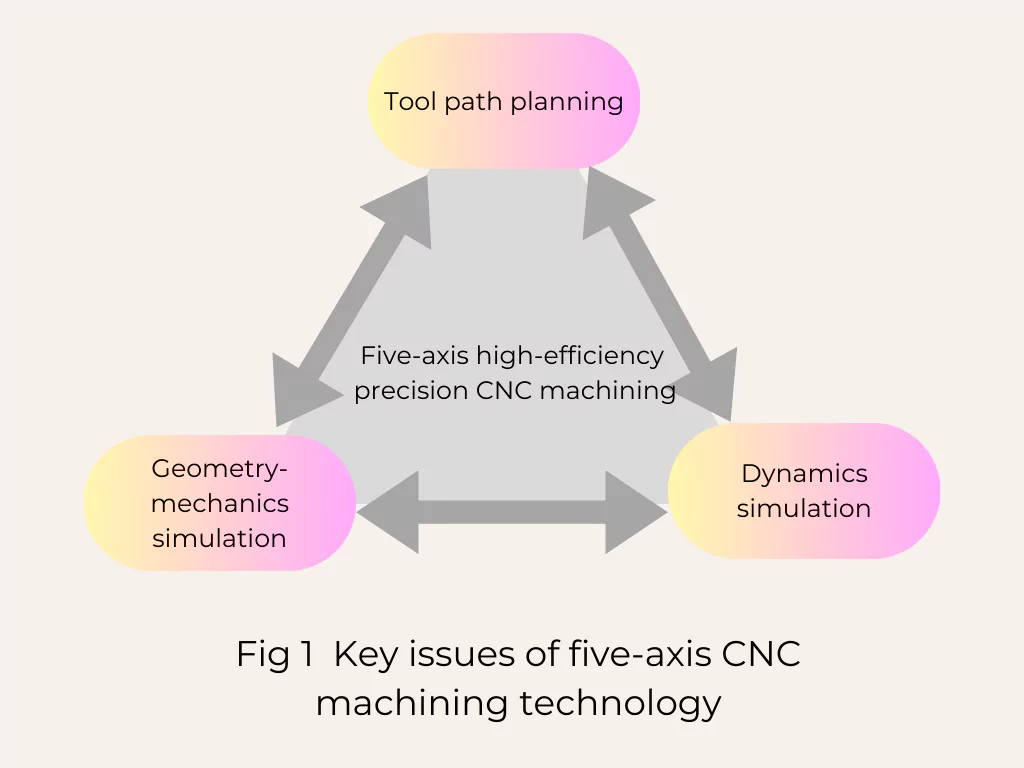
Der generierte Werkzeugweg spielt eine entscheidende Rolle für die Bearbeitungsqualität und -effizienz und ist die Grundlage für die geometrisch-mechanische integrierte Simulation des Bearbeitungsprozesses. Die Geometrie in der geometrisch-mechanischen integrierten Simulation bezieht sich auf die Schneidgeometrie zwischen Werkzeug und Werkstück während des Materialabtragungsprozesses. Integrierte Simulation bezieht sich auf die Integration von Schneidgeometrie- und Schnittkraftmodellen zur Vorhersage der dynamischen Schnittkraft während des Bearbeitungsprozesses.
Es ist die Grundlage für die Planung von Vorschubgeschwindigkeiten auf Grundlage der Schnittkraft, die Vorhersage und Kompensation von Werkzeug- und Werkstückverformungen und kann auch mechanische Informationen für die dynamische Simulation liefern. Bei der dynamischen Simulation handelt es sich um den Prozess der Vorhersage der Stabilität des Bearbeitungsprozesses und der Oberflächenmorphologie des Werkstücks auf Grundlage der Schnittkraft und der dynamischen Eigenschaften des Systems Werkzeugmaschine-Werkzeug-Werkstück. Es ist die Grundlage für die Optimierung von Prozessparametern und Werkzeugpfaden entsprechend den dynamischen Eigenschaften des Bearbeitungsprozesses.
International wurde viel theoretische und angewandte Forschung zur fünfachsigen CNC-Bearbeitung betrieben. Derzeit gibt es allgemeine CAM-Software (wie UG und Catia), spezielle CAM-Software (wie Max zur Bearbeitung von Laufrädern und TurboSoft zur Bearbeitung von Schaufeln) und dynamische Simulationssoftware (wie CutterPro). Im Jahr 2001 startete die Europäische Union das Projekt „Flamingo (Flankenfräsoptimierung)“ und untersuchte gemeinsam mit namhaften Unternehmen und Universitäten wie SNECMA, Rolls Royce und Dassault Systèmes effiziente Flankenfräsmethoden. United Technologies Corporation, Pratt & Whitney und Concepts NREC untersuchen die effiziente fünfachsige Präzisionsbearbeitungstechnologie. China hat auch Software wie Kaimo, 5BDM und DynaCut entwickelt, aber die theoretische Forschung und Anwendung stehen noch am Anfang.
Aktuelle kommerzielle Software bietet eine Fülle von Strategien für die Planung und Simulation von Werkzeugpfaden, ist jedoch in Bezug auf Intelligenz, Verarbeitbarkeit und Rechenleistung noch nicht perfekt. Beispielsweise basiert die Strategie zur Steuerung der Werkzeugachsenrichtung hauptsächlich auf den Eingaben der Programmierer, und es ist schwierig, die Werkzeugachsenrichtung automatisch zu optimieren, um gleichzeitig die Anforderungen an Interferenzvermeidung, Breitlinienverarbeitung, allgemeine Glätte der Werkzeugpfade und Verkürzung der Werkzeuglänge zu erfüllen. In Bezug auf die Dynamiksimulation zielt sie hauptsächlich auf die dreiachsige CNC-Bearbeitung ab, und es besteht ein dringender Bedarf an Modellierung und Simulation der Schnittkraft und der Dynamik des Schneidprozesses für die fünfachsige Hochgeschwindigkeitsbearbeitung.
1. Werkzeugwegplanung
Die Werkzeugwegplanung ist die Kerntechnologie der CNC-Programmierung. Die größte Schwierigkeit bei der Werkzeugwegplanung für eine effiziente Fünfachsenbearbeitung komplexer Oberflächen besteht darin, dass neben der Erfüllung geometrischer Einschränkungen auch die dynamischen Eigenschaften und physikalischen Faktoren während des Bearbeitungsprozesses berücksichtigt werden müssen. Insbesondere bei Werkstücken aus schwer zu bearbeitenden Materialien bestimmen dynamische Eigenschaften und physikalische Faktoren maßgeblich die Bearbeitungseffizienz und -qualität und müssen bei der Werkzeugwegplanung berücksichtigt werden. Bei der Planung des Werkzeugwegs ist es erforderlich, den effektiven Schneidbereich des Werkzeugs zu erweitern und die Prozessbedingungen zu verbessern, indem die Richtung der Werkzeugachse angepasst wird, während gleichzeitig sichergestellt wird, dass es zu keinen Störungen kommt.
1.1 Störvermeidung
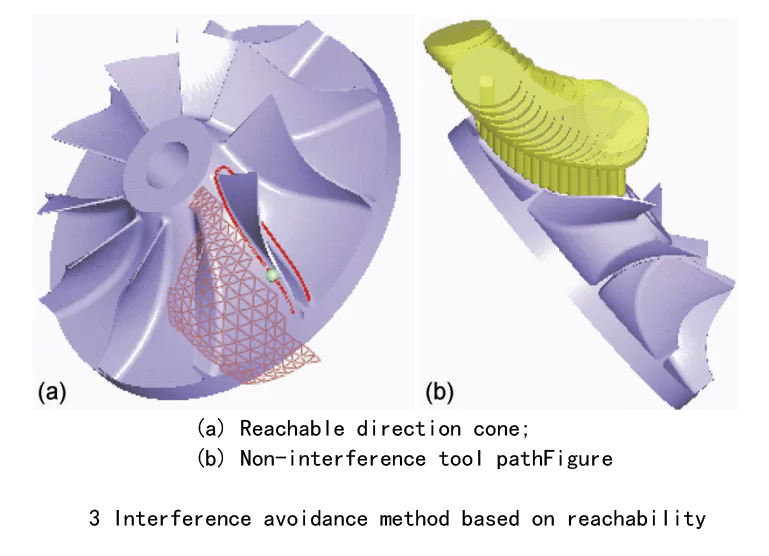
Die Vermeidung von Interferenzen ist die geometrische Einschränkung, die bei der Bearbeitung komplexer gekrümmter Teile zuerst berücksichtigt werden muss. Die aktuellen Methoden zur störungsfreien Werkzeugwegplanung können in Planungsmethoden auf Basis von Generierung und Erkennung sowie Planungsmethoden auf Basis von Zugänglichkeit unterteilt werden. Bei Generierung und Erkennung wird zuerst der Werkzeugweg generiert und dann die Interferenz erkannt. Die Vermeidung von Interferenzen erfolgt durch Anpassen der Werkzeugachsenrichtung, wie in Abbildung 2 dargestellt. Die auf Zugänglichkeit basierende Werkzeugwegplanungsmethode generiert dagegen direkt störungsfreie Werkzeugwege im zugänglichen Raum, wie in Abbildung 3 dargestellt.
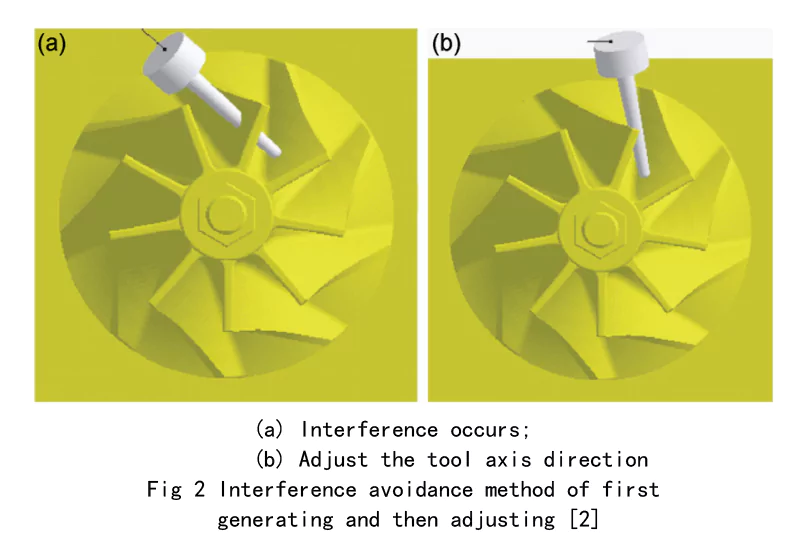
Die Methode „Generieren vor Erkennen“ konzentriert sich auf die Kollisionsprüfung und die Ausrichtung der Werkzeugachse. NC-Programme enthalten üblicherweise Zehntausende oder sogar Hunderttausende von Werkzeugpositionspunkten. Die Kollisionsprüfung ist oft rechenintensiv und ressourcenintensiv, weshalb die Forschung die Effizienz der globalen Kollisionsprüfung verbessern soll [ 2 , 3 ] . Bei der Bearbeitung komplexer Teile erfordert die Methode „Generieren vor Erkennen“ häufig wiederholte Kollisionsprüfungen und Ausrichtungen der Werkzeugachse. Dabei werden hauptsächlich geometrische Randbedingungen berücksichtigt, und es ist schwierig, die Werkzeugachse entsprechend den Prozessanforderungen zu optimieren.
Das auf Erreichbarkeit basierende Planungsverfahren berechnet zunächst den erreichbaren Richtungskegel des Werkzeugs am diskreten Werkzeugkontaktpunkt und plant anschließend den Werkzeugweg in dieser Richtung. Der Vorteil dieses Verfahrens liegt darin, dass es die Zerspanbarkeit des Werkstücks direkt beurteilen, wiederholte Justierungen und Überprüfungen des Werkzeugwegs reduzieren oder sogar vermeiden und somit den Werkzeugweg im störungsfreien Bereich optimieren kann. Beispielsweise lässt sich die Werkzeugachsenrichtung entsprechend der kinematischen Leistung der Werkzeugmaschine optimieren, wodurch die Schwierigkeit der Vermeidung globaler Kollisionen bei der Optimierung der Werkzeugachsenrichtung überwunden wird. Bei der Bearbeitung komplexer Werkstücke besteht das Hindernismodell jedoch oft aus Hunderttausenden oder sogar Hunderttausenden von Polygonen. Die Berechnung der erreichbaren Werkzeugachsenrichtung erfordert daher häufig enorme Rechenressourcen und viel Zeit. Aus diesem Grund konzentriert sich die Forschung auf die schnelle Berechnung des erreichbaren Richtungskegels des Werkzeugs, insbesondere auf die C-Raum-Methode (Konfigurationsraum) [ 4 , 5 ] und die Methode des sichtbaren Kegels [ 6–10 ] . Der Schlüssel zur C-Raum-Methode liegt darin, wie man die Hindernisoberfläche schnell auf den C-Raum abbilden kann, und die Recheneffizienz ist das Hauptproblem dieses Algorithmus.
Die Berechnungsergebnisse von Wang et al. [ 5 ] zeigen, dass die Berechnung des erreichbaren Richtungskegels bei einem Hindernismodell mit 10,000 Dreiecken selbst ohne Berücksichtigung der Kollisionsprüfung des Werkzeughalters 1190.33 Minuten dauert. Um die Berechnungseffizienz zu verbessern, wird zunächst der Werkzeugradius vernachlässigt und das Werkzeug als Strahl abstrahiert, der vom Werkzeugpositionspunkt ausgeht. Das Erreichbarkeitsproblem wird so in ein Sichtbarkeitsproblem transformiert. Die Autoren dieser Arbeiten [ 6 , 7 , 8 ] verwendeten die C-Raum-Methode zur Beschreibung des Werkzeugsichtbarkeitskegels und schlugen drei Strategien zur Beschleunigung der Sichtbarkeitskegelberechnung mithilfe des Algorithmus zur Entfernung verdeckter Objekte in der Grafik vor. Zudem entwickelten sie eine Methode zur Analyse der Oberflächenfertigbarkeit basierend auf dem Sichtbarkeitskegel. Die Sichtbarkeit berücksichtigt jedoch weder den Radius des Werkzeugs noch den des Werkzeughalters, sondern ist lediglich eine notwendige Bedingung für die Kollisionsfreiheit des Werkzeugs. Daher ist eine zeitaufwändige Nachbearbeitung für eine genaue Kollisionsprüfung erforderlich [ 9 ] . Wenn die Bearbeitungsfläche und die Störprüffläche um gleiche Abstände versetzt sind, kann das Erreichbarkeitsproblem des Kugelkopfwerkzeugs mit dem Sichtbarkeitsproblem gleichgesetzt werden [ 10 ].
Die Berechnung der resultierenden Fläche gleichen Abstands ist jedoch komplex, und diese Methode kann den Radius des Werkzeughalters nicht präzise berücksichtigen. Sie ist nur auf Kugelkopfwerkzeuge anwendbar und daher schwer universell einsetzbar. Die Autoren dieser Arbeit [ 11 , 12 ] haben das Konzept des traditionellen Sichtkegels verallgemeinert und eine Methode zur effizienten Berechnung des globalen erreichbaren Richtungskegels des Werkzeugs vorgeschlagen, die eine annähernd lineare Zeitkomplexität aufweist. Bei den in der Industrie üblicherweise verwendeten Flachboden- und Kreisfräsern lässt sich der eindeutige Werkzeugpositionspunkt in der Regel anhand des Werkzeugkontaktpunkts, der Richtung der Flächennormalen und der Werkzeugachsenrichtung bestimmen.
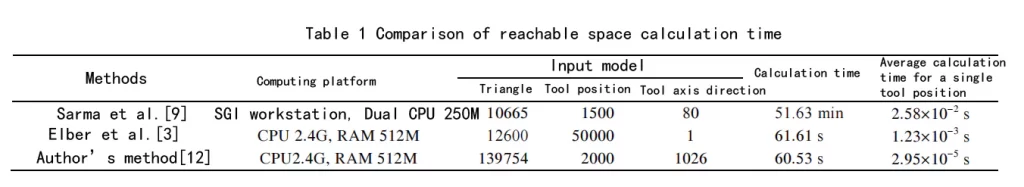
Wenn der Werkzeugpositionspunkt in der entgegengesetzten Richtung der Werkzeugachsenrichtung beobachtet wird, kann das globale Erreichbarkeitsproblem des Werkzeugs dem Problem der vollständigen Sichtbarkeit einer Reihe von Scheiben- und Kegeloberflächen entsprechen. Mit der Okklusionsabfragefunktion in der Grafikkarte (GPU) kann die vollständige Sichtbarkeit der Scheiben- und Kegeloberflächen schnell erkannt und dann die vollständige Erreichbarkeit des Werkzeugs bestimmt werden. In Tabelle 1 wird die Berechnungszeit der drei Algorithmen verglichen. Man findet heraus, dass, wenn die Anzahl der Dreiecke und die Anzahl der Werkzeugachsenrichtungen des Eingangshindernismodells mehr als 10-mal so hoch sind wie beim Algorithmus in der Literatur [9], die Berechnungszeit des GPU-basierten Algorithmus nur 2 % des Algorithmus in der Literatur [9] beträgt und die durchschnittliche Berechnungszeit einer einzelnen Werkzeugposition weniger als 2 ‰ des Algorithmus in der Literatur [9] beträgt. Selbst wenn die Anzahl der Eingangsdreiecke 10-mal höher ist als in Referenz [3], beträgt die durchschnittliche Erkennungszeit einer einzelnen Werkzeugposition basierend auf dem GPU-Algorithmus weniger als 3 % der Zeit des Algorithmus in Referenz [3].
1.2 Verarbeitungseffizienz
Kugelfräser werden bei der fünfachsigen CNC-Bearbeitung immer noch häufig verwendet. Die Positionsplanung von Bearbeitungswerkzeugen mit Kugelfräsern ist einfach, aber die Effizienz ist relativ gering. Durch Anpassen ihrer Position und Ausrichtung können Nicht-Kugelfräser den Werkzeugkontaktpunkt innerhalb des Streifenbereichs in der Nähe der Flugbahnlinie festlegen. Die Werkzeughüllfläche nähert sich der theoretischen Entwurfsfläche vollständig an, wodurch die Verarbeitungsbandbreite bei einer gegebenen Genauigkeit erheblich erhöht und das Potenzial von fünfachsigen Werkzeugmaschinen bei der Verarbeitung von flachen und offenen gekrümmten Oberflächen voll ausgenutzt wird, was in den letzten Jahren zu einem heißen Forschungsthema geworden ist. Die Forschungsarbeit konzentriert sich hauptsächlich auf das Stirnfräsen von Flachbodenfräsern und Ringfräsern und das Seitenfräsen von Zylinderfräsern und konischen Fräsern. Das Stirnfräsen basiert auf Punktkontaktformung und durch Vergrößerung der effektiven Schneidfläche des Werkzeugs können hohe Materialabtragsraten erzielt werden. Durch Verbesserung der Verarbeitungseffizienz und Linienkontaktformung wird bei der Seitenfräsverarbeitung eine breite Linienbearbeitung direkt realisiert.
Das Formgebungsprinzip der 5-Achs-CNC-Bearbeitung basiert auf dem Prinzip der einparametrigen Flächenhüllkurve. Der tatsächliche Bearbeitungsfehler entspricht der Abweichung der Werkzeughüllkurve von der Werkstückoberfläche. Da die Werkzeughüllkurve erst nach Festlegung aller Werkzeugpositionen berechnet werden kann [ 13 , 14 ] , ist die Berücksichtigung der Abweichung zwischen Werkzeughüllkurve und Werkstückoberfläche bei der Planung einer einzelnen Werkzeugposition von entscheidender Bedeutung und beeinflusst direkt die Genauigkeit der Werkzeugpositionsberechnung. Aufgrund der Schwierigkeit und Komplexität des Vorgehens wird in der Literatur meist eine vereinfachte Näherungsverarbeitung angewendet [ 15 ] , wodurch die Werkzeugpositionsplanung in ein Optimierungsproblem zwischen Werkzeug- und Werkstückoberfläche für eine einzelne Werkzeugposition umgewandelt wird. Die verschiedenen vorgestellten Modelle zur Werkzeugpositionsoptimierung bilden den tatsächlichen Bearbeitungsprozess nicht adäquat ab und eignen sich nur für die Werkzeugpositionsberechnung bestimmter Oberflächen oder bestimmter Werkzeuge. Hinsichtlich Vielseitigkeit, Bedienbarkeit, Stabilität und Bearbeitungsgenauigkeit besteht daher noch erhebliches Verbesserungspotenzial.
Für das Stirnfräsen untersuchten Wang Xiaochun et al. [ 15 , 16 , 17 ] das Problem der Werkzeugpositionsplanung unter Berücksichtigung des Kontakts höherer Ordnung zwischen der Werkzeughüllfläche und der Konstruktionsfläche am Werkzeugkontaktpunkt. Wang Xiaochun et al. [ 15 ] schlugen die Methode der oskulierenden Krümmung für konkave Scheibenfräser vor. Im Normalschnitt senkrecht zur Vorschubrichtung weisen die von der Werkzeugspitzenbahn gebildete Hüllfläche und der Normalschnitt der theoretischen Fläche die gleichen Ableitungen erster bis dritter Ordnung auf. Dadurch wird die Bearbeitungsbandbreite jedes Durchgangs bei gleichbleibender Genauigkeit erhöht. Rao et al. [ 16 ] diskutierten die Krümmungsanpassung der Konstruktionsfläche und der Werkzeughüllfläche und schlugen eine Methode zur Beseitigung lokaler Interferenzen bei der Fünf-Achs-Bearbeitung von Freiformflächen mit Flachbodenfräsern vor. Beide oben genannten Methoden basieren auf dem lokalen Näherungsmodell der Werkzeughüllfläche zur Optimierung der Werkzeugposition, sind jedoch nur auf Scheibenfräser oder Flachkopffräser anwendbar und können nicht auf andere Werkzeugtypen erweitert werden.
Gong et al. [ 17 ] entwickelten ein Modell zur Beschreibung des Zusammenhangs zwischen Werkzeugoberfläche, Werkzeughüllfläche und Konstruktionsfläche. Sie schlugen das Prinzip und die Methode zur Approximation der Konstruktionsfläche durch die Werkzeughüllfläche im Sinne der Bandnähe vor. Diese Methode ist auf allgemeine Rotationswerkzeuge anwendbar, basiert jedoch auf der lokalen Rekonstruktion zweiter Ordnung der Werkzeughüllfläche. Sie ermöglicht lediglich einen Kontakt zweiter Ordnung zwischen Werkzeughüllfläche und Werkstückoberfläche.
Bei der Fünfachsenbearbeitung kann theoretisch ein Kontakt dritter Ordnung zwischen den beiden erreicht werden, sodass das Modell zweiter Ordnung das Potenzial der Fünfachsen-Verbindungsbearbeitung nicht voll ausschöpfen kann. Die theoretischen Modelle dieser Methoden sind außerdem nicht miteinander kompatibel, und alle wandeln die Kontaktbedingungen in Gleichungen um und berechnen dann streng die Werkzeugposition, die die Kontaktbedingungen erfüllt. In praktischen Anwendungen ist jedoch aufgrund der Komplexität des Werkzeugs und der Entwurfsoberfläche sowie des Vorhandenseins von Nichtinterferenzbeschränkungen, Beschränkungen des Arbeitsbereichs der Werkzeugmaschine und Beschränkungen der Werkzeugbahnglätte eine genaue Kontaktbearbeitung höherer Ordnung oft nicht möglich.
Die Autoren dieser Arbeit [ 18 , 19 ] untersuchten die geometrischen Eigenschaften zweier Linienkontaktflächen. Die Grundbedingung für die Werkzeughüllfläche ist, dass sie entlang der Merkmalslinie bzw. der Werkzeugkontaktbahn in Linienkontakt mit der Werkzeugoberfläche und der Konstruktionsfläche steht. Es wurde ein lokales Rekonstruktionsprinzip für die vom Drehwerkzeug überstrichene Hüllfläche vorgeschlagen.
Es wurde ein mathematisches Modell zur Rekonstruktion der lokalen Näherungsoberfläche dritter Ordnung der Werkzeughüllfläche aus einer einzigen Werkzeugposition erstellt und die differenzielle Beziehung dritter Ordnung zwischen der Werkzeugoberfläche, der Werkzeughüllfläche und der Entwurfsoberfläche in der Nähe des Werkzeugkontaktpunkts charakterisiert. Auf dieser Grundlage wurde eine neue Methode zur Planung der Werkzeugposition für die breite fünfachsige CNC-Bearbeitung von Freiformoberflächen mit nicht kugelförmigen Werkzeugen vorgeschlagen – die Kontaktmethode dritter Ordnung. Diese Methode optimiert den Spanwinkel und den Rollwinkel des Werkzeugs, sodass die Werkzeughüllfläche und die Entwurfsoberfläche am Werkzeugkontaktpunkt Kontakt dritter Ordnung erreichen.
Es eignet sich für jedes rotierende Oberflächenwerkzeug, jede entworfene Oberfläche und verschiedene Verarbeitungsmethoden und kann auf natürliche Weise mit verschiedenen geometrischen und kinematischen Einschränkungen umgehen. Ein Kreisfräser mit einem Mittelkreisradius von 10 mm und einem Grundkreisradius von 2.5 mm wurde zum Bearbeiten einer Spiraloberfläche verwendet. Wenn der Bearbeitungsfehler an einem bestimmten Werkzeugkontaktpunkt auf 0.005 und 0.01 mm begrenzt ist, sind die Bearbeitungsbandbreiten der drei Werkzeugpositionen (Kugelkopfwerkzeug Kontakt erster Ordnung, Kreiswerkzeug zweiter Ordnung und Kontakt dritter Ordnung) in Tabelle 2 aufgeführt. Es ist ersichtlich, dass die Kontaktbearbeitung dritter Ordnung die lokal optimale Annäherung zwischen der Werkzeughüllfläche und der Entwurfsfläche erreicht und die Bearbeitungseffizienz sogar im Vergleich zur Kontaktbearbeitung zweiter Ordnung deutlich verbessert.

Für das Seitenfräsen untersuchten Lartigue et al. [ 20 ] zunächst das Problem der Werkzeugpositionsoptimierung unter dem Gesichtspunkt der Kontrolle des Gesamtfehlers. Durch Anpassen der Achsenbahnfläche wurde die Werkzeughüllfläche im Sinne der kleinsten Quadrate an die Entwurfsfläche angenähert. Die von ihnen verwendete Fehlermessung war jedoch in gewissem Maße vereinfacht. Für die Bearbeitung mit Säulenwerkzeugen wandten Gong et al. [ 21 ] das Prinzip der isometrischen Einschlüsse an, um das Problem in ein Problem der kleinsten Quadrate-Approximation der isometrischen Fläche der Achsenbahnfläche an die Entwurfsfläche zu transformieren.
Diese Methode beschränkt sich nicht auf die Größe lokaler Fehler, sondern konzentriert sich auf die Kontrolle des Annäherungsfehlers der Hüllkurve der Werkzeugoberflächenfamilie an die gesamte Entwurfsoberfläche. Sie wird daher als Gesamtoptimierungsmethode bezeichnet. Obwohl die Oberflächenanpassung mit der Methode der kleinsten Quadrate direkt den entsprechenden Theorien und Methoden der Oberflächeninversion folgen kann, was aus rechnerischer Sicht einfacher umzusetzen ist, erfüllt sie nicht die von den ISO- und ANSI-Normen empfohlenen Bewertungskriterien für Konturfehler. Darüber hinaus können diese beiden Methoden die Überschnittfreiheitsbeschränkung nicht handhaben und sind nicht für die Planung der Vorschlichtbearbeitung geeignet. Darüber hinaus wurden grundlegende Probleme wie die analytische Beschreibung des Normalfehlers zwischen der Hülloberfläche und der Entwurfsoberfläche und der Einfluss der Änderung der Achsspuroberflächenform auf den Normalfehler nicht gut gelöst.
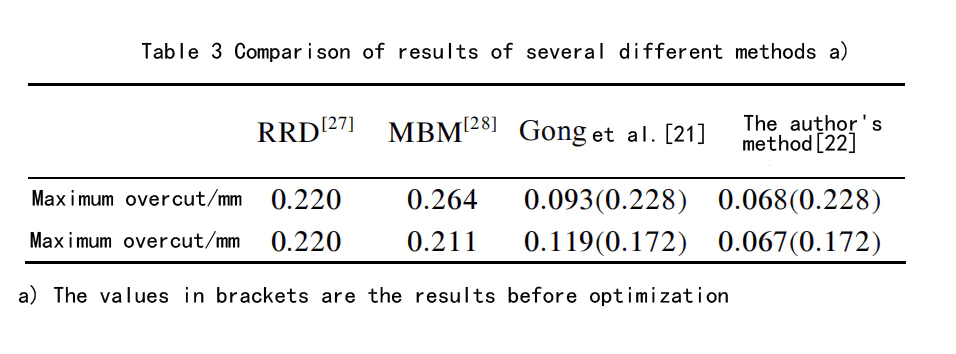
Die Autoren dieser Arbeit [ 22 , 23 ] führten das Gesamtoptimierungsproblem des Werkzeugwegs beim Seitenfräsen mit einem zylindrischen Fräser auf die optimale, konsistente Approximation der Werkzeughüllfläche an die Konstruktionsfläche zurück. Sie definierten die Fehlerfunktion der Punkt-Achsen-Spurfläche und leiteten deren Gradienten erster Ordnung sowie die zugehörigen Ausdrücke zweiter Ordnung für die Formsteuerungsparameter der Achsenspurfläche ab. Darauf aufbauend wurde ein effizienter Algorithmus zur Approximation der Achsenspurfläche mittels diskreter Punktwolken entwickelt und auf das Seitenfräsen nicht abwickelbarer Regelflächen angewendet. Die geometrische Genauigkeit wurde im Vergleich zu bestehenden internationalen Methoden um mehr als 30 % verbessert, und die Überbearbeitungsbedingung konnte problemlos berücksichtigt werden. Die Vergleichsergebnisse sind in Tabelle 3 [ 27 , 28 ] dargestellt . Da diese Methode die geometrische Eigenschaft nutzt, dass die Hüllfläche des zylindrischen Fräsers und seine Achsenspurfläche äquidistant zueinander sind, ist sie nicht auf den Fall konischer Fräser anwendbar.
Bei einigen Anwendungen kann ein konischer Fräser einen kleinen Radius am Ende erreichen und gleichzeitig die Steifigkeit gewährleisten, wodurch Interferenzen zwischen dem Werkzeugende und dem Werkstück sowie die Schwierigkeiten einer unzureichenden Steifigkeit eines zylindrischen Fräsers mit kleinem Radius vermieden werden. Daher hat die Methode zur Optimierung der Werkzeugposition für das Seitenfräsen mit konischen Fräsern in den letzten Jahren Aufmerksamkeit erregt.
Ausgehend von der sphärischen Hüllkurvendarstellung mit zwei Parametern für die Werkzeughüllkurve schlugen die Autoren dieses Artikels [ 24 , 25 ] eine Methode vor, mit der sich der Normalfehler zwischen der Werkzeughüllkurve und der Entwurfsfläche direkt berechnen lässt, ohne die Hüllkurvenfläche zu konstruieren. Sie leiteten außerdem den Gradientenausdruck erster Ordnung für den Normalfehler in Bezug auf die Formkontrollparameter der Werkzeugachsenbahn ab und zeigten so den Einfluss einer kleinen Anpassung der Werkzeugposition auf den gesamten Approximationsfehler zwischen der Entwurfsfläche und der Werkzeughüllkurvenfläche auf.
Auf dieser Grundlage wurde ein optimaler konsistenter Approximationsalgorithmus für die diskrete Punktwolke der Werkzeughüllfläche an die Entwurfsfläche basierend auf Ableitungsinformationen erstellt, der die Gesamtoptimierung des Werkzeugpfads für das fünfachsige Seitenfräsen mit einem konischen Fräser realisiert. Die relevanten Theorien und Methoden sind auch auf die Seitenfräsplanung allgemeiner Rotationswerkzeuge anwendbar.
Am Beispiel des Seitenfräsens einer Laufradschaufel mit einem Kegelfräser lassen sich die beiden Begrenzungskurven der Schaufelgrundfläche als B-Spline-Kurven dritter Ordnung beschreiben. Der Kegelfräser hat einen Radius von 6.25 mm, eine Höhe von 30 mm und einen Halbkegelwinkel von 10°. Auf der zu bearbeitenden Grundfläche werden 50 × 100 diskrete Punkte gleichmäßig ausgewählt. Die anfängliche Achsenbahn wird mit der Methode von Chiou [ 26 ] generiert . Dabei beträgt der maximale Überschnitt zwischen Werkzeugumhüllungsfläche und Sollfläche 0.0896 mm und der maximale Hinterschnitt 0.0239 mm. Nach der Optimierung der Achsenbahn reduzieren sich der maximale Überschnitt und Hinterschnitt auf 0.0062 mm bzw. 0.0061 mm. Die Optimierung des Werkzeugwegs verbessert somit die geometrische Genauigkeit des Bauteils deutlich.
1.3 Verbesserung der Prozessbedingungen
Die Hochgeschwindigkeitsbearbeitung stellt höhere Anforderungen an die Glätte der Werkzeugwege und die Gesamtsteifigkeit des Bearbeitungssystems. Die Glätte der Werkzeugachse und die Werkzeuglänge beeinflussen die dynamischen Eigenschaften des fünfachsigen CNC-Bearbeitungsprozesses; unterschiedliche Werkzeugachsenrichtungen verändern auch Schnittparameter wie die effektive Schnittgeschwindigkeit und beeinflussen physikalische Faktoren wie die Schnittkraft. Diese Faktoren müssen in die Werkzeugwegplanung integriert werden, um die Prozessbedingungen zu verbessern.
(i) Gleichmäßigkeit in Werkzeugachsenrichtung. Die Gleichmäßigkeit in Werkzeugachsenrichtung beeinflusst direkt den kinematischen nichtlinearen Fehler, die Bearbeitungseffizienz, die Gleichmäßigkeit der Vorschubbewegung und die Schnittbedingungen [ 29 , 30 ] . Daher ist die Gleichmäßigkeit in Werkzeugachsenrichtung ein wichtiger Indikator zur Bewertung von Werkzeugwegen. Die Messung der Werkzeugachsengleichmäßigkeit kann im Werkzeugmaschinen-Koordinatensystem, im Werkstück-Koordinatensystem oder im Vorschub-Koordinatensystem erfolgen, entsprechend der Bewegung der Werkzeugmaschinen-Drehachse, der Änderung der Werkzeugachsenrichtung relativ zum Werkstück bzw. der Änderung der Schnittbedingungen.
Die meisten bisherigen Studien betrachten die Metriken im Werkzeugmaschinen-Koordinatensystem. Kersting et al. [ 31 ] untersuchten die Methode zur Glättung der Werkzeugachsenrichtung im freien C-Raum auf Basis der Metriken im Werkzeugmaschinen-Koordinatensystem. Castagnetti et al. [ 29 ] definierten die Metriken im Werkzeugmaschinen-Koordinatensystem mit dem Ziel der Glätte der Drehachsen-Vorschubbewegung und der Bearbeitungseffizienz und wiesen nach, dass die Bearbeitungszeit durch Optimierung der Werkzeugachsenrichtung deutlich verkürzt werden kann.
Die Autoren dieser Arbeit [ 11 , 12 ] untersuchten den Algorithmus zur Glättung der Werkzeugachsenrichtung im zulässigen Werkzeugachsenraum. Der Algorithmus berücksichtigt die Winkelgeschwindigkeitsbeschränkungen zwischen benachbarten Werkzeugpositionen und definiert das Problem der Gesamtglättung der Werkzeugachsenrichtung als ein Optimierungsproblem mit Nebenbedingungen im diskreten Bereich. Zur Lösung des Optimierungsproblems und zur Ermittlung des gesamten glatten Werkzeugwegs wird der Algorithmus des kürzesten Pfades im gerichteten Graphen verwendet.
Die Messung der Werkzeugachsenrichtung im Werkstückkoordinatensystem basiert hauptsächlich auf der NURBS-Werkzeugwegplanung. Dassault [ 32 ] untersuchte die Verwendung von Doppel-Spline-Kurven zur Beschreibung des Fünf-Achs-Bearbeitungswerkzeugwegs und erzielte durch Interpolation eine glatte Werkzeugachsenrichtung. Das CNC-System 840D von Siemens bietet eine Schnittstelle, die äquidistante Doppel-NURBS-Werkzeugwege unterstützt. Die Werkzeugachsenrichtung ist eine rationale Spline-Kurve auf einer Kugel, wodurch die Glätte der Werkzeugachsenrichtung gewährleistet wird.
Der Autor dieses Artikels [ 33 ] schlug eine Methode zur Generierung äquidistanter dualer NURBS-Werkzeugwege vor. Basierend auf der „Punkt-Linien“-Kinematik wurde eine duale Quaternionen-Hyperebene eingeführt, um den Werkzeugpositionsraum zu beschreiben. Das Generierungsproblem „Diskrete Werkzeugposition → Kontinuierlicher Werkzeugweg“ wurde in ein Problem der ebenen Interpolationskurvenkonstruktion im dualen Quaternionenraum umgewandelt. Die B-Spline-Kurve wurde verwendet, um einen Werkzeugweg in Form eines rationalen Bewegungsausdrucks zu entwerfen, der sich leicht in den Ausdruck von dualen NURBS-Kurven mit fester Steigung umwandeln lässt.
Die Messung im Vorschubkoordinatensystem spiegelt die Änderung der Schnittbedingungen wider. Durch Glätten der Werkzeugachsenrichtung entsprechend der Messung im Vorschubkoordinatensystem lässt sich eine gleichmäßige Schnittkraft erzielen. Ozturk et al. [ 34 ] analysierten den Zusammenhang zwischen Werkzeugachsenrichtung und Schnittkraft bei der Bearbeitung mit Kugelkopffräsern und wiesen nach, dass die Werkzeugachsenrichtung einen signifikanten Einfluss auf die Bearbeitungsqualität von Kugelkopffräsern hat.
Die Autoren dieser Arbeit [ 30 , 35 ] schlugen einen Algorithmus zur Glättung der Werkzeugachsenrichtung im Werkzeugkontaktgitter vor. Der Algorithmus berücksichtigt umfassend drei Messungen im Werkstückkoordinatensystem, im Werkzeugmaschinenkoordinatensystem und im Vorschubkoordinatensystem. Er gewährleistet gleichzeitig die Glättung der Werkzeugachsenrichtung entlang der Vorschubrichtung und der angrenzenden Zeilenrichtung. Darüber hinaus muss lediglich der erreichbare Richtungskegel des Werkzeugs im Werkzeugkontaktgitter berechnet werden, was eine hohe Recheneffizienz ermöglicht. Simulationen zeigen, dass die Optimierung der Werkzeugachsenrichtung die Bearbeitungseffizienz steigert, die Vorschubbewegung der Werkzeugmaschine stabilisiert und zu einer gleichmäßigen Schnittkraft während der Bearbeitung beiträgt.
(ii) Werkzeuglänge verkürzen. Die Möglichkeit, komplexe Teile mit kürzeren Werkzeugen zu bearbeiten, ist ein wichtiger Vorteil der 5-Achs-CNC-Bearbeitung. Durch die Verkürzung des Werkzeugüberhangs lässt sich die Steifigkeit des gesamten Bearbeitungssystems verbessern. Die kürzeste sichere Werkzeuglänge wird üblicherweise während der CNC-Programmsimulation berechnet. Beispielsweise bietet die CNC-Simulationssoftware Vericut ab Version 6.2 eine Funktion zur Berechnung der kürzesten sicheren Werkzeuglänge. Um diese während der Simulation zu berechnen, muss zunächst der Werkzeugweg geplant werden. Der sichere Werkzeugüberhang kann nur für den bestehenden Werkzeugweg berechnet werden. Bei der Bearbeitung komplexer Teile wird die kürzeste sichere Werkzeuglänge jedoch häufig durch die Werkzeugachsenrichtung bestimmt. Daher sollte die kürzeste sichere Werkzeuglänge bereits bei der Werkzeugwegplanung berücksichtigt werden.
Die Berücksichtigung der minimalen Werkzeuglänge bei der Werkzeugwegplanung für die 5-Achs-CNC-Bearbeitung wurde in der bisherigen Forschung weniger beachtet. Morimoto et al. [ 10 ] schlugen einen Algorithmus zur Anpassung der Werkzeugachsenrichtung vor, um die Werkzeuglänge bei der Bearbeitung mit Kugelkopffräsern unter festem Winkel zu verkürzen. Dieses Verfahren erfordert die Bestimmung der äquidistanten Offsetflächen der bearbeiteten Oberfläche und der Prüffläche für die Kollisionsprüfung und ist bei der Berechnung der minimalen Werkzeuglänge zu konservativ. Die Autoren dieses Beitrags [ 36 ] schlugen ein Verfahren zur Berechnung der minimalen Werkzeuglänge in der zugänglichen Richtung auf Basis einer GPU-basierten Werkzeugzugänglichkeitserkennung vor und stellten damit eine effiziente Methode zur Planung der Werkzeuglänge für die 3+2-CNC-Bearbeitung bereit. Darauf aufbauend wurde der Werkzeugwegplanungsalgorithmus für die 5-Achs-CNC-Bearbeitung mit dem Ziel der kürzesten Werkzeuglänge weiterentwickelt [ 37 , 38 ] . Unter Berücksichtigung der Kollisionsfreiheit des Werkzeugwegs und der Glattheit der Werkzeugachsenrichtung zwischen benachbarten Werkzeugpositionen als Nebenbedingungen wurde das Problem der Werkzeuglängenoptimierung in ein Optimierungsproblem mit kombinierten Nebenbedingungen transformiert und eine effektive Lösungsmethode vorgestellt.
2. Geometrie-Mechanik integrierte Simulation
Die Simulation dynamischer Schnittkräfte bildet die Grundlage physikalischer Simulationen und findet breite Anwendung bei der Optimierung von Schnittparametern wie Vorschub- und Spindeldrehzahl, der Vorhersage von Schnittschwingungen, der adaptiven Steuerung des Bearbeitungsprozesses, der Überwachung von Werkzeugverschleiß und -beschädigung, der Vorhersage der Oberflächenmorphologie sowie der Analyse und Kompensation von Bearbeitungsfehlern. Die geometrisch-mechanische Simulation prognostiziert die dynamische Schnittkraft auf Basis der momentanen Schnittbedingungen während der Materialabtragung. Sie umfasst zwei Aspekte: den Schnittkraftkoeffizienten und die momentane Schnittgeometrie. Der Schnittkraftkoeffizient wird üblicherweise durch experimentelle Kalibrierung ermittelt [ 39 , 40 ] . Daher besteht der Schwerpunkt der Arbeit auf der Modellierung des Werkzeugabtastvolumens und der Werkzeug-Werkstück-Schnittgeometrie.
2.1 Integration von geometrischer Simulation und Schnittkraftvorhersage
Der Schlüssel zur Modellierung des Werkzeugkörpers liegt in der Lösung seiner Hüllkurve. Zur Modellierung der Hüllkurve des Werkzeugkörpers unter Fünf-Achsen-Bewegung werden üblicherweise numerische Verfahren eingesetzt [ 41 ] , darunter die Jacobi-Rang-Verlustmethode, die Methode der mitgeführten Differentialgleichungen, die implizite Modellierungsmethode und die Minkowski-Summenmethode. Diese Methoden erfordern numerische Lösungen von gewöhnlichen Differentialgleichungen höherer Ordnung oder transzendenten Gleichungen, was sehr rechenintensiv ist. Chiou et al. [ 42 ] leiteten die Lösungsformeln für die momentanen Charakteristiken des Ringfräsers und des APT-Fräsers ab, die aus der oberen und unteren Kegelfläche sowie der mittleren Ringfläche unter linearer Fünf-Achsen-Interpolationsbewegung bestehen. Du und Ye et al. [ 43 , 44 ] vereinfachten Chious Ergebnisse durch die Einführung des momentanen Bezugssystems und der Starrkörper-Geschwindigkeitsdarstellung. Später entwickelten Chiou et al. [ 45 ] leiteten die Lösungsformeln für die momentanen Charakteristiken des APT-Fräsers unter allgemeiner räumlicher Starrkörperbewegung durch Einführung eines momentanen Bezugssystems am Werkzeugkontaktpunkt ab. Die oben genannten Methoden erfordern eine punktweise Berechnung der Punkte auf der Hüllkurvenfläche, wodurch der Lösungsprozess relativ aufwendig ist.
Die Autoren dieses Artikels [ 13 , 14 ] schlugen zwei analytische Ausdrücke für die Überstreichfläche der Schneide eines rotierenden Werkzeugs vor:
(1) Die rotierende Schneidkantenfläche eines Kegelfräsers, eines Trommelfräsers und eines Ringfräsers wird als Hüllfläche einer einparametrigen Kugelschar mit variablem Radius dargestellt. Die Hüllfläche des überstrichenen Volumens und sein äußerer Einheitsnormalvektor der drei Werkzeugarten bei allgemeiner räumlicher Bewegung werden mithilfe der Hülltheorie der zweiparametrigen Kugelschar hergeleitet.
(2) Der analytische Ausdruck der Kennlinie der überstrichenen Hüllfläche eines beliebigen rotierenden Werkzeugs bei allgemeiner räumlicher Bewegung wird durch Anwendung der Hüllbedingung und der Geschwindigkeitsdarstellungsmethode der Starrkörperbewegung abgeleitet. Die Methode hat den Vorteil, dass kein zusätzliches Momentansystem eingeführt werden muss, und die Formel ist präzise und klar.
Die Schnittgeometrie des Werkzeugwerkstücks ist die Grundlage der Fräskraftsimulation bei der fünfachsigen Bearbeitung. Derzeit werden die häufig verwendeten Methoden zur Modellierung der Schnittgeometrie hauptsächlich in drei Kategorien unterteilt: Volumenmodellierung, analytische Modellierung und diskrete Geometriemodellierung:
(1) Methode der Volumenmodellierung , Altintas et al. [ 46 ] verwendeten ACIS-Volumenmodellierungswerkzeuge, um den momentanen Vernetzungszustand und die Schnittdicke des Kegelfräsers und des Werkstücks beim Fünf-Achs-Seitenfräsen zu bestimmen;
(2) Analytische Modellierungsmethode , Elbestaw et al. [ 47 , 48 ] stellten die Klingenkurve als NURBS-Kurve dar und bestimmten das Klingenmikroelement und die momentane Schnittdicke durch Berechnung des Schnittpunkts der Kurve mit der Werkstückgeometrie;
(3) Diskrete Geometriemodellierungsmethode , Jerard et al. [ 40 ] verwendeten die erweiterte Z-Puffer-Methode, um die Werkstückgeometrie darzustellen, und berechneten die momentane Vernetzungsfläche und die momentane Schnittdicke durch die Schnittbeziehung zwischen dem Werkzeugscankörper und der Z-Puffereinheit.
2.2 Vorschubplanung unter Berücksichtigung von Unterschnittkraftbeschränkungen
Basierend auf der integrierten Geometrie-Mechanik-Simulation des fünfachsigen Fräsprozesses kann die Vorschubgeschwindigkeit entsprechend der Schnittkraft optimiert werden. Die Vorschubgeschwindigkeitsoptimierungsalgorithmen aktueller kommerzieller CAM-Software basieren alle auf einer Volumenanalyse (auch als Materialabtragsrate bezeichnet). Bei dieser traditionellen Methode wird die Vorschubgeschwindigkeit normalerweise so eingestellt, dass sie umgekehrt proportional zur momentanen Materialabtragsrate ist oder eine Exponentialfunktion der Materialabtragsrate darstellt. Die beiden Hauptnachteile dieser Methode sind:
(1) Obwohl die momentane Abtragsrate die Größe der Schnittkraft bis zu einem gewissen Grad widerspiegeln kann, gibt sie keine Auskunft über deren Richtung. Daher kann die auf der Abtragsrate basierende Vorschuboptimierung die Art der Schnittkraft nicht adäquat wiedergeben.
(2) Es ist schwierig, die Größe der durch die mit dieser Methode geplante Vorschubgeschwindigkeit erzeugten Schnittkraft konstant zu halten.
Aufgrund der Schwächen der Vorschubplanung auf Basis der Abtragsrate schlugen Bailey et al. [ 47 , 48 ] eine Methode zur Vorschubplanung für die Fünf-Achs-Bearbeitung auf Basis des Schnittkraftmodells vor. Erdem et al. [ 49 ] führten eine detaillierte Vergleichsstudie zweier Strategien zur Vorschuboptimierung durch, die auf dem Schnittkraftmodell bzw. dem Abtragsratenmodell basieren. Der Autor dieses Artikels [ 50 ] schlug eine Offline-Planungsmethode für den Vorschub beim Fünf-Achs-CNC-Seitenfräsen unter Berücksichtigung von Schnittkraftbeschränkungen vor.
Basierend auf dem kubischen Spline-Polynom-Interpolationsformat jeder Achse der Werkzeugmaschine wird ein Optimierungsmodell mit der Zeitreihe zwischen benachbarten Positionspunkten jeder Achse als Entwurfsvariable, der Mindestsumme der laufenden Zeitreihe zwischen benachbarten Positionspunkten jeder Achse als Zielfunktion, der Geschwindigkeit, Beschleunigung und Sprunggrenze jeder Achse als Einschränkung und der maximalen Schnittkraft des Werkzeugs während des Schneidens, die kleiner als der Ventildomänenwert ist, als Einschränkung erstellt. Der globale optimale Algorithmus wird verwendet, um die optimale Vorschubgeschwindigkeit zu lösen und zu erhalten. Diese Methode eignet sich für die Grobbearbeitung von Freiformflächen und die Vorschlichtbearbeitung von Regelflächen oder quasi-Regelflächen.
3. Dynamiksimulation des Bearbeitungsprozesses
Die Dynamiksimulation des Fünfachsen-Fräsprozesses liefert die Zeitverlaufsdaten der Prozesszustandsvariablen für die Prozessoptimierung des Bearbeitungsprozesses. Die Kernarbeit umfasst dynamische Modellierung, Stabilitätsanalyse des Bearbeitungsprozesses und Optimierung der Prozessparameter.
3.1 Kinetische Modellierung
Das strukturdynamische Modell des Systems Werkzeug-Werkstück gliedert sich in:
(1) Schwingungsmodell der Werkzeug-Werkstück-KopplungFür die Bearbeitung von Dünnblechteilen hat Ratchevs Forschungsgruppe [51] schlugen ein auf FEM basierendes Schwingungsmodell für die Kopplung dünner Platten an Werkzeuge vor; Kovecses et al. [52] schlug ein Schwingungsmodell für das Fräsen dünner Plattenteile vor, das auf analytischer Modellierung basiert. Für das Fräsen dünner Schalenteile werden Werkstückschwingungsmodelle und Schwingungsmodelle für die Werkzeug-Werkstück-Kopplung in internationalen Zeitschriften jedoch selten erwähnt.
(2) Modellierung der Kontaktdynamik zwischen Werkstück und Spannvorrichtung . Hu et al. [ 53 ] analysierten die dynamische Stabilität der Spannvorrichtung mithilfe eines Modells mit konzentrierten Parametern im Rahmen der flexiblen Mehrkörperdynamik. Kapoor et al. [ 54 ] untersuchten das dynamische Reibungskontaktmodell zwischen Spannvorrichtung und Werkstück und analysierten den Einfluss der Dynamik auf die Bearbeitungsleistung. Rong et al. [ 55 ] erstellten ein Kontaktmodell zwischen Spannvorrichtung und Werkstück im Rahmen der FEM und ermittelten experimentell die Kontaktsteifigkeitsmatrix. Melkote et al. [ 56 ] analysierten den Einfluss der dynamischen Wechselwirkung zwischen Werkstück und Werkzeug (die zeitlich veränderlichen Eigenschaften der Werkstückträgheit, -steifigkeit, -frequenz usw. während des Materialabtrags durch den Fräser) auf die dynamische Stabilität des Spannvorgangs.
3.2 Prozessstabilitätsanalyse
Ausgehend vom Strukturdynamikmodell des Werkzeug-Werkstück-Systems konzentriert sich die aktuelle Arbeit zur Dynamikanalyse des Fräsprozesses hauptsächlich auf die Analyse von Schwingungen. Die Schwingungen des Zerspanungsprozesses werden in regenerative Schwingungen, modale Kopplungsschwingungen usw. unterteilt. Es wird allgemein angenommen, dass regenerative Schwingungen vor modalen Kopplungsschwingungen auftreten. Der Vergleich gängiger Methoden zur Analyse der Schwingungsstabilität ist in Tabelle 4 dargestellt. Altintas et al. [ 57 ] verwendeten die Fourier-Entwicklung des Schnittkraftkoeffizienten, um ein Vorhersagemodell für Frässchwingungen (ZOA-Methode) zu entwickeln. Dessen Genauigkeit hängt vom Verlauf der Schnittkraftänderung und der Anzahl der Fourier-Terme ab. Es ist sehr effektiv für Mehrzahnwerkzeuge und Bearbeitungsverfahren mit großen radialen Schnitttiefen, weist jedoch eine unzureichende Genauigkeit für Bearbeitungsverfahren mit Wenigzahnwerkzeugen und kleinen radialen Schnitttiefen auf. In den letzten Jahren hat die Arbeitsgruppe um Altintas [ 58 ] eine Mehrfrequenzmethode vorgeschlagen, mit der die Stabilität des Fräsens mit kleinen radialen Schnitttiefen vorhergesagt werden kann. Bayly et al. [ 59 ] kombinierten die analytische Lösung der werkzeuglosen Schwingung und die Näherungslösung der Schwingung des Werkzeug-Werkstück-Kontaktprozesses, um eine Finite-Elemente-Methode im Zeitbereich (TFEA) zur Vorhersage des Ratterns von Frässystemen zu entwickeln.
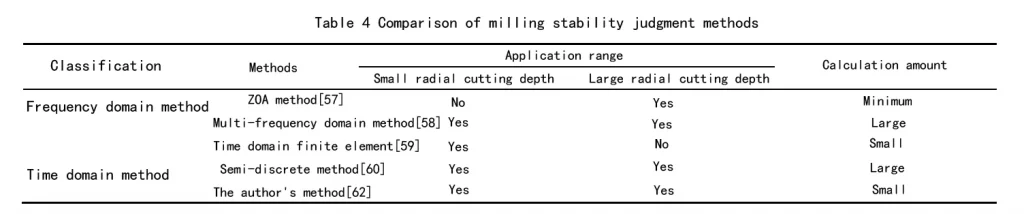
Diese Methode eignet sich hauptsächlich zur Vorhersage der Stabilität beim Fräsen mit geringen radialen Schnitttiefen. Bei großen radialen Schnitttiefen treten jedoch erhebliche Fehler auf. Integer et al. [ 60 ] transformierten die Zeitverzögerungsgleichung der Bearbeitungsdynamik in eine Reihe autonomer gewöhnlicher Differentialgleichungen, indem sie den Zeitverzögerungsterm diskretisierten und den periodischen Koeffiziententerm mittels Mittelwertbildung nullter Ordnung mittelten. Dieses sogenannte semidiskrete Verfahren kann zur Vorhersage des Auftretens von Rattern eingesetzt werden. Seine Genauigkeit hängt von der Schrittweite der Diskretisierung ab, und der Rechenaufwand ist vergleichbar mit dem der Mehrfrequenzmethode [ 61 ] , jedoch deutlich höher als der der ZOA-Methode. Dieses Verfahren ist allgemein anwendbar zur Vorhersage der Frässtabilität sowohl bei großen als auch bei kleinen radialen Schnitttiefen.
Die Autoren dieser Arbeit [ 62 ] schlugen eine vollständig diskrete Methode zur Vorhersage der Stabilität von Fräsprozessen auf Basis eines direkten Integrationsverfahrens vor. Die Antwort eines linearen periodischen Systems mit einfacher Verzögerung unter Berücksichtigung des regenerativen Effekts wird zunächst in Integralform ausgedrückt. Nach der Diskretisierung der Periode in gleiche Intervalle werden die zeitvarianten Terme (einschließlich periodischer Koeffizienten, Verzögerungsterme und Zustandsterme) im Duhamel-Integral der Antwort in jedem Zeitintervall synchron linear interpoliert. Darauf aufbauend wird ein diskretes dynamisches System konstruiert, das das ursprüngliche kontinuierliche System approximiert, und die Eigenwerte der Übertragungsmatrix des diskreten dynamischen Systems werden ermittelt. Gemäß dem Floquet-Theorem wird die Stabilität des Systems durch die Größe des Eigenwertbetrags bestimmt.
Diese Methode ist eine allgemeine Methode, die sich für eine hochpräzise Vorhersage der Frässtabilität mit großen und kleinen radialen Schnitttiefen eignet und eine höhere Rechenleistung als die halbdiskrete Methode aufweist, da beim Scannen der Parameterpaarebene „Geschwindigkeit-Schnitttiefe“ die Matrixexponentialfunktion in der Zyklusebene des Scannens der Schnitttiefe nicht berechnet werden muss. Das Beispiel zeigt, dass unter der Prämisse der Gewährleistung numerischer Genauigkeit die Rechenleistung der vollständig diskreten Methode zur Vorhersage der Stabilität eines Frässystems mit einem Freiheitsgrad im Vergleich zur halbdiskreten Methode um etwa 75 % verbessert werden kann. Bei Frässystemen mit zwei Freiheitsgraden kann die Verbesserung etwa 60 % betragen.
3.3 Prozessparameteroptimierung
Die Arbeiten zur Optimierung von Prozessparametern für ratterfreies Bearbeiten konzentrieren sich hauptsächlich auf die Drei-Achs-Bearbeitung. Budak et al. [ 63 ] schlugen eine Methode zur Berechnung der optimalen axialen und radialen Schnitttiefe unter dem Ziel maximaler Abtragsrate ohne Rattern vor. Altintas et al. [ 64 ] entwickelten eine Methode zur Optimierung von Spindeldrehzahl und Vorschubgeschwindigkeit bei NC-Maschinen, basierend auf der Simulation des Fräsprozesses und der Vorhersage der Ratterstabilität. Die bestehenden Modelle zur Stabilitätsvorhersage und zur Optimierung von Prozessparametern für das Fünf-Achs-Fräsen basieren auf dynamischen Modellen mit bestimmten Parametern. Diese Methoden berücksichtigen die Unsicherheit der Parameter des Schneidsystems nicht in der Prozessparameterplanung und können die tatsächlichen Bearbeitungsbedingungen nicht abbilden. Daher stellen die ermittelten Prozessparameter nicht die optimale Lösung dar und können weiterhin Rattern verursachen. Die physikalischen und geometrischen Parameter der Werkzeug-Werkstück-Struktur sind mit vielen Unsicherheiten behaftet, beispielsweise physikalische Parameter wie Elastizitätsmodul und Querkontraktionszahl sowie geometrische Parameter wie Werkstückdicke und andere geometrische Abmessungen. In der Vergangenheit wurde das Unsicherheitsproblem beim Fräsen hauptsächlich aus der Perspektive der Regelungstechnik untersucht [ 65 ] , und der Regler wurde so ausgelegt, dass er die Fehler im Schnittkraftmodell und die nichtlinearen Faktoren der Schnittkraft-Vorschub-Beziehung im Schneidprozess kompensiert.
Weltweit gibt es derzeit nur wenige Arbeiten zur dynamischen Modellierung von CNC-Fräsprozessen mit unsicheren Parametern. Die Autoren dieser Arbeit [ 66 , 67 , 68 ] schlugen eine robuste Optimierungsmethode für die Parameter des Fünf-Achs-Fräsprozesses unter Berücksichtigung der unsicheren Parameter des Bearbeitungsprozesses vor. Unter Einbeziehung der Unsicherheitsfaktoren im Bearbeitungsprozess wurde die Intervallalgebra verwendet, um die oberen und unteren Grenzen des Stabilitätsdiagramms für das Frässchwingen sowie die oberen und unteren Grenzen der Werkzeugdynamik auf Basis einer Sensitivitätsanalyse zu bestimmen. Es wurde ein robustes Optimierungsmodell für die Prozessparameter erstellt und das Mehrzieloptimierungsproblem mit unsicheren Parametern in ein Einzieloptimierungsproblem mit bestimmten Parametern transformiert, um es zu optimieren und zu lösen. Im Vergleich zu den Ergebnissen des Modells mit bestimmten Parametern gewährleisten die Ergebnisse der Lösung des robusten Optimierungsmodells die Stabilität des Fünf-Achs-Fräsens komplexer Oberflächen.
4. Ausblick
Die fünfachsige CNC-Bearbeitung ist ein effektives Mittel zur effizienten Bearbeitung komplexer Teile in den Bereichen Luft- und Raumfahrt, Energie und Landesverteidigung und stellt einen Durchbruch bei der Verbesserung der Fertigungstechnologie dar. Die National Natural Science Foundation, das National Key Basic Research and Development Program sowie große Wissenschafts- und Technologieprojekte führen die grundlegende Theorie und die gängige Technologie der fünfachsigen CNC-Bearbeitung als wichtige Forschungsrichtungen auf. Unter Berücksichtigung der wichtigsten Bedürfnisse des Landes und der Spitzenforschung der Fertigungswissenschaft lauten die zukünftigen Forschungsrichtungen der hocheffizienten fünfachsigen Präzisions-CNC-Bearbeitung wie folgt:
(1) Ein vollständiges dynamisches Simulationsmodell des CNC-Bearbeitungsprozesses.
Die dynamische Simulation ist die theoretische Grundlage für eine effiziente und präzise Bearbeitung. Die aktuelle Forschung konzentriert sich auf einige Subsysteme des Systems „Werkzeugmaschine-Werkzeug-Werkstück-Vorrichtung“. Bisher gibt es weder einen Bericht über ein relativ vollständiges dynamisches Modell „Werkzeug-Werkstück-Vorrichtung“ noch eine detaillierte Analyse seiner dynamischen Reaktion unter Mikrostörungen der Prozessparameter auf die Qualität der Endteile. Beispielsweise sind die bestehenden Ideen zur Schwingungsanalyse des Bearbeitungsprozesses alle „strukturell dynamisch“, d. h. der Kopplungseffekt der großflächigen Starrkörperbewegung des Fräsers und der Schwingung des Werkzeugs auf die Oberflächenbearbeitungsgenauigkeit wird ignoriert. In Wirklichkeit führt das Werkzeug aufgrund der Einführung einer Drehbewegung bei der Fünfachsenbearbeitung eine variable Vorschubbewegung relativ zum Werkstück aus. Gemäß der Theorie der „flexiblen Mehrkörperdynamik“ beeinflusst die großflächige Starrkörperbewegung des Werkzeugs die kleine elastische Verformung des Werkzeugs. Um die Oberflächenmorphologie des bearbeiteten Werkstücks genauer vorhersagen zu können, ist es zunächst erforderlich, die Auswirkungen dieses Kopplungseffekts auf die Oberflächenbearbeitungsgenauigkeit zu definieren.
(2) Integriertes Fertigungsverfahren für Entwurf, Verarbeitung und Messung.
Angesichts der zeitlich variierenden Schnittbedingungen und der vielen Unsicherheitsfaktoren bei der Fünfachsenbearbeitung kann ein einzelner Bearbeitungsvorgang die hohen Anforderungen an geometrische Genauigkeit und physikalische Leistung des Produkts häufig nicht erfüllen. Der Closed-Loop-Bearbeitungsmodus, der Design, Verarbeitung und Messung integriert, ist ein wichtiges Mittel zur Lösung dieses Problems und stellt die Speerspitze der digitalen Fertigung dar. Er umfasst Prozessplanung und Bearbeitungssimulation, Erfassung von Oberflächeninformationen und Datenanalyse, Qualitätsbewertung und Oberflächenneugestaltung. Zu diesen anspruchsvollen Themen zählen die schnelle In-situ-Messtechnologie für physikalische Leistung und geometrische Morphologie, die Theorie der Oberflächenneugestaltung mit Mehrquellenbeschränkungen auf Grundlage der Umkehrung mathematischer physikalischer Gleichungen, die genaue Schätzmethode für die während der Ausgleichsbearbeitung abgetragene Materialmenge und die Planungsmethode für den Fünfachsen-Bearbeitungsprozess unter Berücksichtigung der dynamischen Eigenschaften des Verarbeitungssystems und der physikalischen Beschränkungen des Bearbeitungsprozesses.
(3) Multiphysikalische Simulationsmethode für den fünfachsigen Fräsformungsprozess.
Hochleistungsfähige, komplexe Bauteile stellen höhere Anforderungen an die Oberflächenqualität. Die multiphysikalische Simulation des Umformprozesses auf Basis der Schnittkraftsimulation beim Fünf-Achs-Fräsen hat sich zu einem neuen Forschungsschwerpunkt entwickelt. Sie liefert eine theoretische Grundlage für die Steuerung von Bearbeitungsprozessen und die Optimierung von Prozessparametern durch die quantitative Vorhersage des makro- und mikroskopischen Verhaltens der Bauteile. Aktuelle multiphysikalische Simulationen konzentrieren sich hauptsächlich auf das Drehen und Fräsen oder die Drei-Achs-CNC-Bearbeitung. Die effiziente physikalische Simulation der Fünf-Achs-CNC-Bearbeitung mit zeitlich veränderlichen Schnittbedingungen stellt eine Herausforderung dar. Zu den spezifischen Inhalten gehören die digitale Beschreibung und quantitative Charakterisierung des zusammengesetzten Energiefelds im Fertigungsprozess; der Einfluss des Prozesssystems und der Prozessparameter auf das makro- und mikroskopische Verhalten der Bauteile; die quantitative Vorhersage und Regelung komplexer physikalischer Vorgänge im Fertigungsprozess; sowie neue Methoden zur Optimierung und Steuerung von Bearbeitungsprozessen.
Referenzen: (Die Referenzliste bleibt in der wissenschaftlichen Zitierweise erhalten)
- [1]Ding H, Xiong Y L. Computergestützte Fertigung. Prog Nat Sci, 2002, 12: 8—16
- [2]Wang QH, Li JR, Zhou R R. Grafikgestützter Ansatz zur schnellen Kollisionserkennung bei der Mehrachsenbearbeitung. Int J Adv Manuf Tech, 2006, 30: 853—863
- [3]Ilyushin O, Elber G, Halperin D, et al. Präzise globale Kollisionserkennung bei mehrachsiger NC-Bearbeitung. Comput Aided Design, 2005, 37: 909—920
- [4]Morishige K, Takeuchi Y, Kase K. Werkzeugweggenerierung mit C-Raum für 5-Achsen-Steuerungsbearbeitung. J Manuf Sci ET ASME, 1999, 121: 144—149
- [5]Wang J, Roberts CA, Danielson S. Lokale und globale Erreichbarkeitsbewertung mit Werkzeuggeometrie. Comput Aided Des Appl, 2007, 4: 19—29
- [6]Yin ZP, Ding H, Xiong Y L. Sichtbarkeitstheorie und Algorithmen mit Anwendung auf Fertigungsprozesse. Int J Prod Res, 2000, 38: 2891—2909
- [7]Yin Zhouping, Ding Han, Xiong Youlun, Methode zur Erreichbarkeitsanalyse basierend auf Sichtbarkeitskegeln und ihre Anwendung. Scientia Sinica E: Technological Sciences,2003, 33: 979—988
- [8]Yang WY, Ding H, Xiong Y L. Herstellbarkeitsanalyse für eine geformte Oberfläche mittels Sichtbarkeitskegelberechnung. Int J Adv Manuf Tech, 1999, 15: 317—321
- [9]Balasubramaniam M, Laxmiprasad P, Sarma S, et al. 5-achsige NC-Schrupppfade direkt aus einer tesselierten Darstellung generieren. Comput Aided Design, 2000, 32: 261—277
- [10]Morimoto K, Inui M. Ein GPU-basierter Algorithmus zur Bestimmung der optimalen Schnittrichtung bei der Tiefformbearbeitung. In: ISAM-IEEE Int Symp Assem Manuf, Michigan USA, 2007, 203—208
- [11]Ding Han, Bi Qingzhen, Wang Yuhan, et al. Planungsmethode für einen glatten und störungsfreien Werkzeugweg bei der fünfachsigen CNC-Bearbeitung. China Intellectual Property Office, Patenterteilungsnummer: ZL200710045183.9., 2007
- [12]Bi QZ, Wang YH, Ding H. Ein GPU-basierter Algorithmus zur Erzeugung kollisionsfreier und orientierungsgleichmäßiger fünfachsiger Schlichtbearbeitungspfade eines Kugelkopffräsers. Int J Prod Res, 2010, 48: 1105—1124
- [13]Zhu LM, Zheng G, Ding H. Formulierung der Hüllkurve eines Rotationsfräsers bei allgemeiner räumlicher Bewegung für mehrachsige NC-Bearbeitung. Int J Mach Tool Manu, 2009, 49: 199—202
- [14]Zhu LM, Zhang XM, Zheng G, et al. Analytischer Ausdruck der überstrichenen Oberfläche eines Rotationsschneiders unter Verwendung der Hüllkurventheorie der Kugelkongruenz. J Manuf Sci ET ASME, 2009, 131: 44—56
- [15]Wang Xiaochun, Wu Xutang, Li Yanbin. Osculating Curvature Method: ein neues Konzept in der Freiform-Oberflächenbearbeitung. Journal of Xi'an Jiaotong University, 1992, 26: 51—58
- [16]Rao A, Sarma R. Über lokales Fugenhobeln bei der fünfachsigen Oberflächenbearbeitung mit Flachwerkzeugen. Comput Aided Design, 2000, 32: 409—420
- [17]Gong H, Cao LX, Liu J. Näherung zweiter Ordnung der Werkzeughüllfläche für 5-Achs-Bearbeitung mit einem einzigen Punktkontakt. Comput Aided Design, 2008, 40: 604—615
- [18]Zhu LM, Ding H, Xiong Y L. Punktkontaktansatz dritter Ordnung für die fünfachsige Bearbeitung geformter Oberflächen mit Werkzeugen ohne Kugelkopf – Teil I: Näherung dritter Ordnung an die Werkzeughüllfläche. Sci China Ser E-Tech Sci,2010,53:1904—1912
- [19]Zhu LM, Ding H, Xiong Y L. Punktkontaktverfahren dritter Ordnung für die fünfachsige Bearbeitung geformter Oberflächen mit Werkzeugen ohne Kugelkopf – Teil II: Strategie zur Werkzeugpositionierung. Sci China Ser E-Tech Sci, 2010, 53: 2190—2197
- [20]Lartigue C, Duc E, Affouard A. Werkzeugwegverformung beim 5-achsigen Flankenfräsen mit Hüllflächen. Comput Aided Design, 2003, 35: 375—382
- [21]Gong H, Cao LX, Liu J. Verbesserte Positionierung des zylindrischen Fräsers zum Flankenfräsen von Regelflächen. Comput Aided Design, 2005, 37: 1205—1213
- [22]Ding H, Zhu L M. Globale Optimierung des Werkzeugwegs für fünfachsiges Flankenfräsen mit einem zylindrischen Fräser. Sci China Ser E-Tech Sci, 2009, 52: 2449—2459
- [23]Ding Y, Zhu LM, Ding H. Semidefinite Programmierung für die Tschebyscheff-Anpassung einer räumlichen Geraden mit Anwendungen zur Fräserstandortplanung und Toleranzbewertung. Precis Eng, 2007, 31: 364—368
- [24]Zhu LM, Zheng G, Ding H. Globale Optimierung des Führungspfads für fünfachsiges Flankenfräsen mit einem konischen Fräser. Comput Aided Design, 2010, 42: 903—910
- [25]Zhang XM, Zhu LM, Zheng G, et al. Werkzeugwegoptimierung für das Flankenfräsen von Regelflächen basierend auf der Distanzfunktion. Int J Prod Res, 2010, doi: 10.108000207540902993019
- [26]Chiou C J. Genaue Werkzeugposition für die fünfachsige Regelflächenbearbeitung durch Swept-Envelope-Verfahren. Comput Aided Design, 2004, 36: 967—974
- [27]Redonnet JM, Rubio W, Dessein G. Seitenfräsen von Regelflächen: Optimale Positionierung des Fräsers und Berechnung der Interferenz. Int J Adv Manuf Tech, 1998, 14: 459—465
- [28]Menzel C, Bedi S, Mann S. Dreifach tangentiales Flankenfräsen von Regelflächen. Comput Aided Design, 2004, 36: 289—296
- [29]Castagnetti C, Duc E, Ray P. Das Konzept der Domäne der zulässigen Orientierung: Eine neue Methode zur Optimierung von Werkzeugwegen auf fünf Achsen. Comput Aided Design, 2008, 40: 938—950
- [30]Bi QZ, Wang YH, Zhu LM, et al. Vollständige Glättung der Fräserorientierung für die fünfachsige NC-Bearbeitung basierend auf dem Fräserkontaktpunktnetz. Sci China Ser E-Tech Sci, 2010, 53: 1294—1303
- [31]Kersting P, Zabel A. Optimierung von NC-Werkzeugpfaden für simultanes Fünfachsenfräsen basierend auf multipopulationellen, multiobjektiven Evolutionsalgorithmen. Adv Eng Softw, 2009, 40: 452—463
- [32]Langeron JM, Duc E, Lartigue C, et al. Ein neues Format für die 5-Achsen-Werkzeugwegberechnung unter Verwendung von B-Spline-Kurven. Comput Aided Design, 2004, 36: 1219—1229
- [33]Bi QZ, Zhu LM, Wang YH, et al. Analytische Hüllflächendarstellung eines konischen Fräsers bei rationaler Bewegung. Int J Adv Manuf Tech, 2010, 47: 719—730
- [34]Ozturk E, Budak E. Modellierung von 5-Achs-Fräsprozessen. Mach Sci Tech, 2007, 11: 287—311
- [35]Ding Han, Bi Qingzhen, Zhu Limin, et al. Fünfachsige CNC-Bearbeitung, Zugänglichkeitsanalyse und Werkzeugwegplanungssoftware SurfMilling V1.0. China Copyright Protection Center, Software Copyright Acceptance No.: 2009R11S035961
- [36]Bi QZ, Ding H, Wang Y H. Sichere und kurze Werkzeuglängengenerierung für die 3+2-achsige NC-Bearbeitung eines Kugelkopffräsers mithilfe von Grafikhardware. Lect Notes Artif Intell, 2008, 5315: 348—355
- [37]Bi Qingzhen, Ding Han, Wang Yuhan, et al. Planungsmethode für die sicherste kürzeste Werkzeuglänge bei der fünfachsigen CNC-Bearbeitung. China Intellectual Property Office, Patentannahme-Nr.: 200810039198.9, Patentveröffentlichungs-Nr.: CN101303583, 2008-06-1938. Bi QZ
- [38]Wang YH, Zhu LM, et al. Erzeugen kollisionsfreier Werkzeugorientierungen für 5-achsige NC-Bearbeitung mit einem kurzen Kugelkopffräser. Int J Prod Res, 2010, doi: 10.1080/00207540903436679
- [39]Budak E, Ozlu E. Entwicklung eines thermomechanischen Schneidprozessmodells für die Simulation von Bearbeitungsprozessen. CIRP Ann-Manuf Tech, 2008, 57: 97—100
- [40]Fussell BK, Jerard RB, Hemmett J G. Modellierung von Schnittgeometrie und -kräften für die 5-achsige Bearbeitung geformter Oberflächen. Comput Aided Design, 2003, 35: 333—346
- [41]Abdel-Malek K, Blackmore D, Joy K. Swept volumes: Grundlagen, Perspektiven und Anwendungen. Int J Shaping Model, 2006, 12: 87—127
- [42]Chiou CJ, Lee Y S. Bestimmung der überstrichenen Fläche für die fünfachsige numerische Steuerung der Bearbeitung. Int J Mach Tool Manu, 2002, 42: 1497—1507
- [43]Du S, Surmann T, Webber O, et al. Formulieren von Swept-Profilen für fünfachsige Werkzeugbewegungen. Int J Mach Tool Manu, 2005, 45: 849—861
- [44]Ye T, Xiong C H. Geometrische Parameteroptimierung bei der Mehrachsenbearbeitung. Comput Aided Design, 2008, 40: 879—890
- [45]Chiou JCJ, Lee Y S. Optimale Werkzeugausrichtung für die fünfachsige Werkzeugendenbearbeitung durch Swept-Envelope-Ansatz. J Manuf Sci ET ASME, 2005, 127: 810—818
- [46]Larue A, Altintas Y. Simulation von Flankenfräsprozessen. Int J Mach Tool Manu, 2005, 45: 549—559
- [47]Bailey T, Elbestawi MA, El-Wardany TI, et al. Ein generischer Simulationsansatz für die mehrachsige Bearbeitung, Teil 1: Modellierungsmethodik. J Manuf Sci ET ASME, 2002, 124: 624—633
- [48]Bailey T, Elbestawi MA, El-Wardany TI, et al. Ein generischer Simulationsansatz für die Mehrachsenbearbeitung, Teil 2: Modellkalibrierung und Vorschubgeschwindigkeitsplanung. J Manuf Sci ET ASME, 2002, 124: 634—642
- [49]Erdim H, Lazoglu I, Kaymakci M. Freiformflächenbearbeitung und Vergleich von Vorschubgeschwindigkeitsplanungsstrategien. Mach Sci Tech, 2007, 11: 117—133
- [50]Ding Han, Ding Ye, Zhu Limin, et al. Offline-Vorschubplanungsmethode für fünfachsiges CNC-Seitenfräsen. China Intellectual Property Office, Patentannahmenummer: 200910046724.9, Patentveröffentlichungsnummer: CN101497140, 2009
- [51]Ratchev S, Liu S, Becker A A. Fehlerkompensationsstrategie beim Fräsen flexibler dünnwandiger Teile. J Mater Process Tech, 2005, 162: 673—681
- [52]Meshreki M, Kovecses J, Attia H, et al. Dynamische Modellierung und Analyse dünnwandiger Luft- und Raumfahrtstrukturen für die Vorrichtungskonstruktion beim Mehrachsenfräsen. J Manuf Sci ET ASME, 2008, 130: 031011
- [53]Liao YJG, Hu S J. Flexibles Mehrkörperdynamik-basiertes Vorrichtungs-Werkstück-Analysemodell für Vorrichtungsstabilität. Int J Mach Tool Manu, 2000, 40: 343—362
- [54]Fang B, DeVor RE, Kapoor S G. Einfluss der Reibungsdämpfung auf die Dynamik des Werkstück-Vorrichtungssystems und die Stabilität der Bearbeitung. J Manuf Sci ET ASME, 2002, 124: 226—234
- [55]Zheng Y, Rong Y, Hou Z. Identifizierung der Kontaktsteifigkeit für computergestütztes Vorrichtungsdesign. Trans North Am Manuf Res Inst SME, 2006, 34: 189—196
- [56]Deng H, Melkote S N. Modellierung der dynamischen Stabilität von Vorrichtungen unter Berücksichtigung des Materialabtragseffekts. Trans North Am Manuf Res Inst SME, 2005, 33: 289—296
- [57]Altintas Y, Budak E. Analytische Vorhersage von Stabilitätslappen beim Fräsen. CIRP Ann-Manuf Tech, 1995, 44: 357—362
- [58]Merdol SD, Altintas Y. Mehrfrequenzlösung zur Verbesserung der Ratterstabilität beim Tieftauchfräsen. J Manuf Sci ET ASME, 2004, 126: 459—466
- [59]Bayly PV, Halley JE, Mann BP, et al. Stabilität des unterbrochenen Schneidens durch zeitliche Finite-Elemente-Analyse. In: Proceedings of the ASME Design Engineering Technical Conference, 6C, 2001, 2361—2370
- [60]Insperger T, Stépán G. Aktualisierte Semidiskretisierungsmethode für periodische Differentialgleichungen mit diskreter Verzögerung. Int J Numer Meth Eng, 2004, 61: 117—141
- [61]Altintas Y, Stepan G, Merdol D, et al. Ratterstabilität beim Fräsen im Frequenz- und diskreten Zeitbereich. CIRP Ann-Manuf Techn, 2008, 1: 35—44
- [62]Ding Y, Zhu LM, Zhang XJ, et al. Eine Volldiskretisierungsmethode zur Vorhersage der Frässtabilität. Int J Mach Tool Maru, 2010, 50: 502— 509
- [63]Budak E, Tekeli A. Maximierung der ratterfreien Materialabtragsrate beim Fräsen durch optimale Auswahl der axialen und radialen Schnitttiefepaare. CIRP Ann-Manuf Tech, 2005, 54: 353—356
- [64]Altintas Y, Merdol S. Virtuelles Hochleistungsfräsen. CIRP Ann-Manuf Tech, 2007, 56: 81—84
- [65]Kim S, Landers R, Ulsoy A. Robuste Bearbeitungskraftregelung mit Prozesskompensation. J Manuf Sci ET ASME, 2003, 125: 423—430
- [66]Zhang XM, Ding H, Chen S H. Intervall-Finite-Elemente-Methode für die dynamische Reaktion eines geschlossenen Systems mit unsicheren Parametern. Int J Numer Meth Eng, 2007, 70: 543—562
- [67]Zhang XM, Ding H. Designoptimierung für die dynamische Reaktion eines mechanischen Vibrationssystems mit unsicheren Parametern unter Verwendung des konvexen Modells. J Sound Vib, 2008, 318: 406—415
- [68]Ding Han, Zhang Xiaoming, Zhu Limin, et al. Optimierungsmethode für fünfachsige CNC-Prozessparameter für gekrümmte Oberflächen mit unsicheren Werkzeugmodalparametern. China Intellectual Property Office, Patentannahmenummer: 2009100-46725.3, Patentveröffentlichungsnummer: CN101493686, 2009