
Planification de parcours d'outils et simulation dynamique dans l'usinage CNC 5 axes
L'usinage CNC à cinq axes est un moyen efficace d'usiner efficacement des pièces complexes dans les domaines de l'aviation, de l'aérospatiale, de l'énergie et de la défense nationale, et constitue une avancée dans l'amélioration de la technologie de fabrication. En partant des avantages de l'usinage CNC à cinq axes, nous décrivons la planification du parcours de l'outil, la simulation intégrée géométrie-mécanique et la simulation dynamique, en nous concentrant sur les progrès récents de la recherche sur l'optimisation de la direction de l'axe de l'outil en fonction de l'accessibilité, la planification de la position de l'outil de formage du contact ponctuel de troisième ordre et du contact linéaire, la solution analytique de la surface de l'enveloppe de l'outil et l'analyse de la stabilité du processus d'usinage, analysons les problèmes existants et anticipons les tendances de développement futures.
L'usinage CNC traditionnel à trois axes complète l'usinage des pièces en contrôlant la translation de l'outil. Les machines-outils CNC à cinq axes sont composées de machines-outils à trois axes avec deux degrés de liberté de rotation. Les machines-outils CNC à cinq axes peuvent être placées dans n'importe quelle direction dans l'espace de travail à l'aide de ces deux axes de rotation. Les avantages de l'usinage CNC à cinq axes sont principalement obtenus en contrôlant la direction de l'axe de l'outil, ce qui se reflète notamment dans les aspects suivants :
Bien que l'usinage CNC cinq axes présente les avantages mentionnés ci-dessus, il soulève également de nouveaux défis. L'introduction d'un mouvement de rotation confère une plus grande flexibilité à l'orientation de l'axe de l'outil. Il est difficile d'appréhender intuitivement le mouvement de l'outil par rapport à la pièce dans le système de coordonnées de la machine, ce qui complexifie la planification de la trajectoire. De plus, la vitesse d'avance n'est pas uniforme en chaque point de l'outil et les conditions d'usinage évoluent instantanément, rendant plus complexes la prédiction des efforts de coupe et la résolution des problèmes dynamiques. Les travaux de recherche actuels se concentrent principalement sur trois aspects [ 1 ] : la planification de la trajectoire, la simulation géomécanique intégrée du processus d'usinage et la simulation dynamique, comme illustré sur la figure 1. La planification de la trajectoire génère la trajectoire de l'outil par rapport à la pièce à partir du modèle de la pièce, du plan d'usinage et des contraintes d'erreur.
(1) Changer la direction de l'axe de l'outil permet d'éviter les interférences entre l'outil et la pièce, et de réaliser l'usinage de pièces à surface courbe complexes telles que les roues et hélices intégrales ;
(2) En ajustant la direction de l'axe de l'outil, la géométrie de l'outil et la surface de la pièce peuvent être mieux adaptées, la largeur de coupe effective peut être augmentée et un usinage efficace de grandes pièces à surface courbe ouverte peut être réalisé ;
(3) Le contrôle de l'orientation de l'axe de l'outil permet d'améliorer les conditions d'usinage. Par exemple, lors de l'usinage de zones à forte courbure, comme le pied d'une roue, seuls des outils à faible rayon et à faible rigidité peuvent être utilisés. Le choix d'une orientation appropriée de l'axe de l'outil permet de réduire le porte-à-faux. Ce contrôle permet également de maîtriser la zone de coupe, de réduire l'effort de coupe et l'usure de l'outil, et d'améliorer la qualité de la surface usinée.
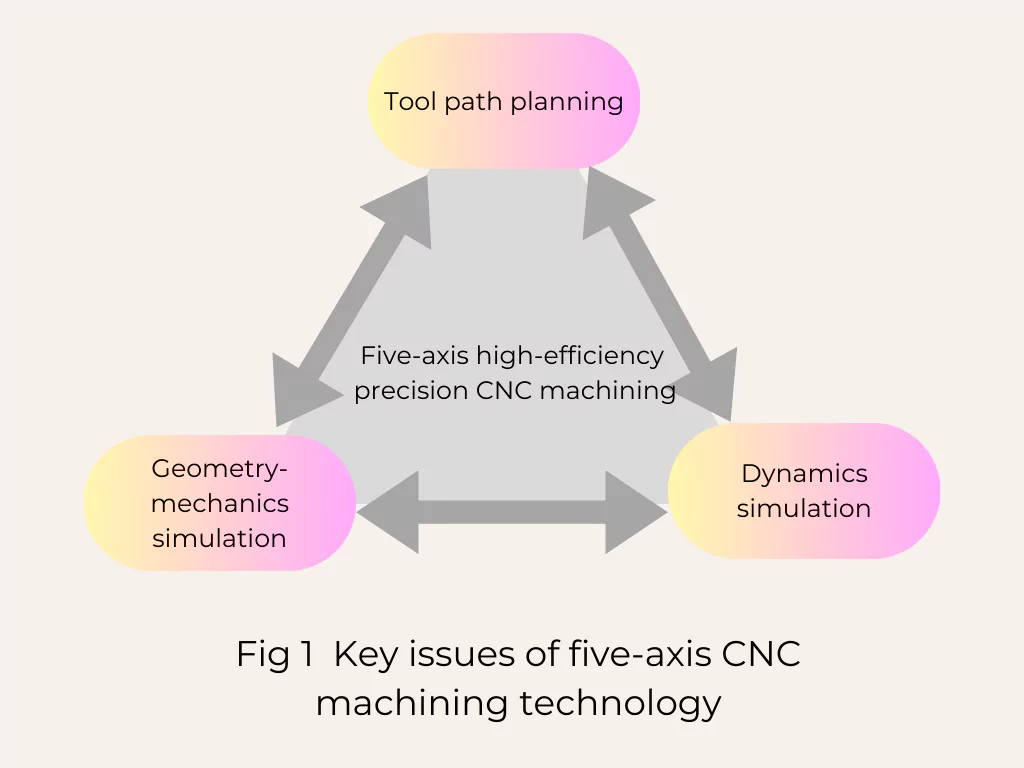
La trajectoire d'outil générée joue un rôle déterminant dans la qualité et l'efficacité de l'usinage et constitue la base de la simulation géométrique-mécanique intégrée du processus d'usinage. La géométrie dans la simulation géométrique-mécanique intégrée fait référence à la géométrie de coupe entre l'outil et la pièce pendant le processus d'enlèvement de matière. La simulation intégrée fait référence à l'intégration de la géométrie de coupe et des modèles de force de coupe pour prédire la force de coupe dynamique pendant le processus d'usinage.
Il s'agit de la base pour la planification des vitesses d'avance en fonction de la force de coupe, la prévision et la compensation de la déformation de l'outil et de la pièce, et peut également fournir des informations mécaniques pour la simulation dynamique. La simulation dynamique est le processus de prévision de la stabilité du processus d'usinage et de la morphologie de surface de la pièce en fonction de la force de coupe et des caractéristiques dynamiques du système machine-outil-pièce. C'est la base pour l'optimisation des paramètres de processus et des trajectoires d'outils en fonction des caractéristiques dynamiques du processus d'usinage.
Français Au niveau international, de nombreuses recherches théoriques et appliquées ont été menées sur l'usinage CNC à cinq axes. Actuellement, il existe des logiciels de FAO généraux (tels que UG et Catia), des logiciels de FAO spéciaux (tels que Max pour l'usinage des turbines et TurboSoft pour l'usinage des pales) et des logiciels de simulation dynamique (tels que CutterPro). En 2001, l'Union européenne a lancé le projet « Flamingo (optimisation du fraisage des flancs) » et a étudié conjointement des méthodes de fraisage latéral efficaces avec des entreprises et des universités renommées telles que SNECMA, Rolls Royce et Dassault Systèmes. United Technologies Corporation, Pratt & Whitney et Concepts NREC ont étudié la technologie d'usinage de précision efficace à cinq axes. La Chine a également développé des logiciels tels que Kaimo, 5BDM et DynaCut, mais elle en est encore à ses balbutiements en matière de recherche théorique et d'application.
Les logiciels commerciaux actuels offrent une multitude de stratégies pour la planification et la simulation des trajectoires d'outils, mais ils sont encore imparfaits en termes d'intelligence, de facilité de traitement et d'efficacité de calcul. Par exemple, la stratégie de contrôle de la direction de l'axe de l'outil repose principalement sur les données saisies par les programmeurs, et il est difficile d'optimiser automatiquement la direction de l'axe de l'outil pour répondre simultanément aux exigences d'évitement des interférences, de traitement des lignes larges, de régularité globale des trajectoires d'outils et de raccourcissement de la longueur de l'outil. En termes de simulation dynamique, elle cible principalement l'usinage CNC à trois axes, et il existe un besoin urgent de modélisation et de simulation de la dynamique de la force de coupe et du processus de coupe pour l'usinage à grande vitesse à cinq axes.
1. Planification du parcours de l'outil
La planification des trajectoires d'outils est la technologie de base de la programmation CNC. La plus grande difficulté dans la planification des trajectoires d'outils pour un usinage efficace à cinq axes de surfaces complexes est qu'en plus de satisfaire aux contraintes géométriques, il est également nécessaire de prendre en compte les caractéristiques dynamiques et les facteurs physiques pendant le processus d'usinage. En particulier pour les pièces fabriquées dans des matériaux difficiles à usiner, les caractéristiques dynamiques et les facteurs physiques déterminent en grande partie l'efficacité et la qualité de l'usinage et doivent être pris en compte lors de la phase de planification des trajectoires d'outils. Lors de la planification de la trajectoire d'outil, il est nécessaire d'élargir la zone de coupe effective de l'outil et d'améliorer les conditions du processus en ajustant la direction de l'axe de l'outil tout en garantissant l'absence d'interférence.
1.1 Évitement des interférences
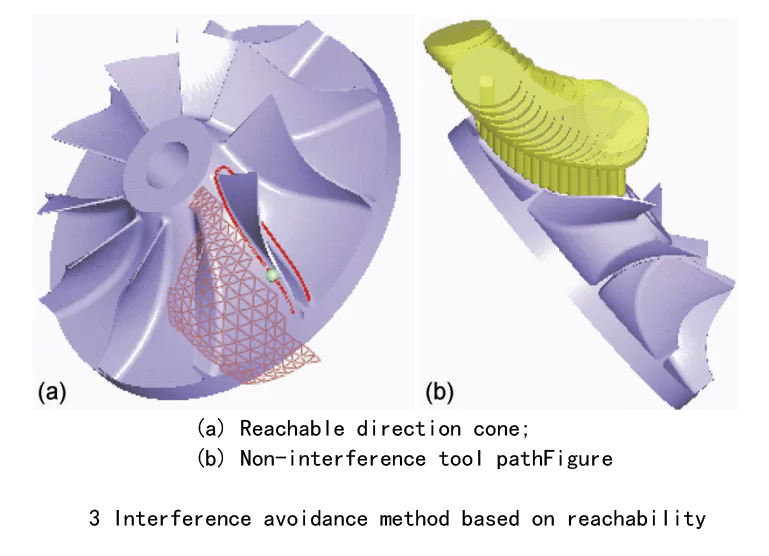
L'évitement des interférences est la contrainte géométrique qui doit être prise en compte en premier lors de l'usinage de pièces courbes complexes. Les méthodes actuelles de planification de trajectoires d'outils sans interférence peuvent être divisées en méthodes de planification basées sur la génération et la détection et en méthodes de planification basées sur l'accessibilité. La génération et la détection font référence à la génération de la trajectoire d'outil en premier, puis à la détection des interférences, et à l'évitement des interférences en ajustant la direction de l'axe de l'outil, comme illustré dans la Figure 2 ; tandis que la méthode de planification de trajectoire d'outil basée sur l'accessibilité génère directement des trajectoires d'outil sans interférence dans l'espace accessible, comme illustré dans la Figure 3.
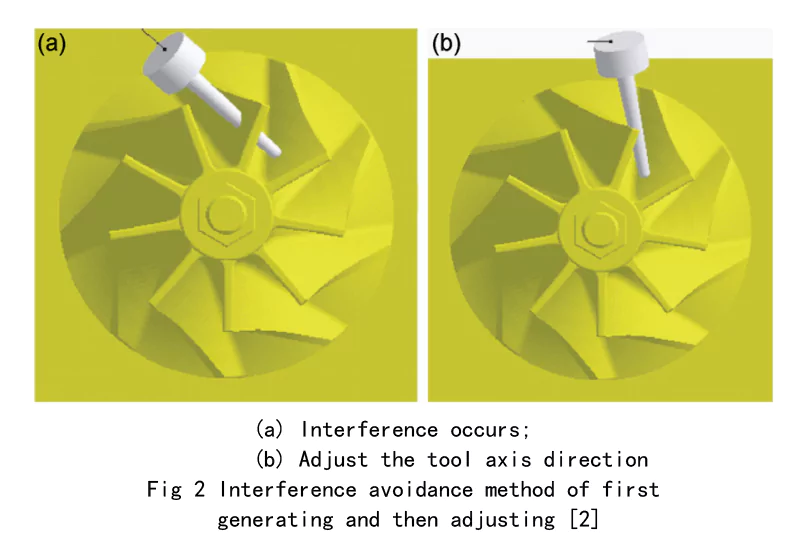
La méthode de génération avant détection se concentre sur la vérification des interférences et l'ajustement de la direction de l'axe de l'outil. Un programme CN contient généralement des dizaines, voire des centaines de milliers de points de position d'outil. La vérification des interférences étant souvent gourmande en temps de calcul et en ressources, la recherche s'oriente vers l'amélioration de l'efficacité de la vérification globale des interférences [ 2 , 3 ] . Lors de l'usinage de pièces complexes, cette méthode requiert fréquemment des vérifications d'interférences et des ajustements de la direction de l'axe de l'outil répétés. Dans ce processus, les contraintes géométriques sont prédominantes, et l'optimisation de la direction de l'axe de l'outil en fonction des exigences du processus s'avère complexe.
La méthode de planification basée sur l'accessibilité calcule d'abord le cône de direction accessible de l'outil au niveau des points de contact discrets, puis planifie la trajectoire de l'outil dans cette direction. L'avantage de cette méthode réside dans sa capacité à évaluer directement l'usinabilité de la pièce, à réduire, voire à éliminer, les ajustements et contrôles répétés de la trajectoire, et ainsi à optimiser cette dernière dans un espace exempt d'interférences. Par exemple, la direction de l'axe de l'outil peut être optimisée en fonction des performances cinématiques de la machine-outil, surmontant ainsi la difficulté d'éviter les interférences globales lors de l'optimisation de cette direction. Cependant, lors de l'usinage de pièces complexes, le modèle d'obstacles est souvent composé de centaines de milliers, voire de centaines de milliers, de polygones. Le calcul de la direction de l'axe de l'outil accessible requiert généralement d'importantes ressources de calcul et un temps considérable. Par conséquent, la recherche se concentre sur le calcul rapide du cône de direction accessible de l'outil, notamment par la méthode de l'espace C (espace de configuration) [ 4 , 5 ] et la méthode du cône visible [ 6-10 ] . La clé de la méthode de l'espace C réside dans la capacité à mapper rapidement la surface de l'obstacle sur l'espace C, et l'efficacité de calcul est le principal problème de ce type d'algorithme.
Les résultats de calcul de Wang et al. [ 5 ] montrent que, pour un modèle d'obstacle comportant 10 000 triangles, le temps de calcul du cône de direction accessible atteint 1190.33 minutes, même sans tenir compte des interférences du porte-outil. Afin d'améliorer l'efficacité du calcul, le rayon de l'outil est initialement négligé, et celui-ci est modélisé par un rayon issu de sa position. Le problème d'accessibilité est ainsi transformé en un problème de visibilité. Les auteurs de ces articles [ 6 , 7 , 8 ] ont utilisé la méthode de l'espace C pour décrire le cône de visibilité de l'outil et ont proposé trois stratégies pour accélérer son calcul grâce à l'algorithme de suppression des éléments cachés en infographie. Ils ont également proposé une méthode d'analyse de fabricabilité de surface basée sur ce cône. Cependant, la visibilité ne prend pas en compte le rayon de l'outil ni celui du porte-outil ; elle constitue uniquement une condition nécessaire à l'absence d'interférences. Par conséquent, un post-traitement long est requis pour une vérification précise des interférences [ 9 ] . Si la surface d'usinage et la surface de contrôle d'interférence sont décalées de distances égales, le problème d'accessibilité de l'outil à bout sphérique peut être équivalent au problème de visibilité [ 10 ].
Cependant, le calcul de la surface d'égale distance résultante est complexe et cette méthode ne permet pas de prendre en compte avec précision le rayon du porte-outil. Elle n'est applicable qu'aux outils à bout sphérique, ce qui limite son application universelle. Les auteurs de cet article [ 11 , 12 ] ont généralisé le concept de cône de visibilité traditionnel et proposé une méthode de calcul efficace du cône de direction global accessible de l'outil, dont la complexité temporelle est approximativement linéaire. Pour les fraises à fond plat et les fraises circulaires couramment utilisées dans l'industrie, le point de position unique de l'outil peut généralement être déterminé à partir du point de contact de l'outil, de la direction de la normale à la surface et de la direction de l'axe de l'outil.
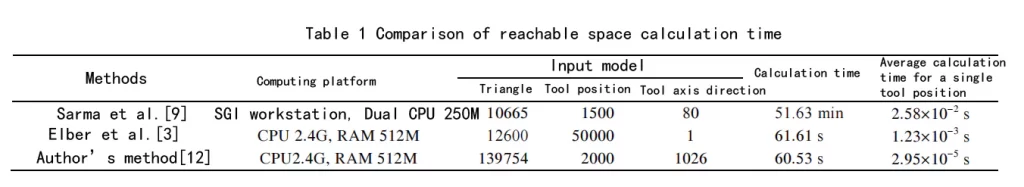
Lorsque le point de position de l'outil est observé dans la direction opposée à la direction de l'axe de l'outil, le problème d'accessibilité globale de l'outil peut être équivalent au problème de visibilité complète d'un ensemble de surfaces de disque et de surfaces de cône. La fonction de requête d'occlusion dans la carte graphique (GPU) peut être utilisée pour détecter rapidement la visibilité complète des surfaces de disque et de cône, puis déterminer l'accessibilité complète de l'outil. Le tableau 1 compare le temps de calcul des trois algorithmes. On peut constater que lorsque le nombre de triangles et le nombre de directions d'axe d'outil du modèle d'obstacle d'entrée sont plus de 10 fois supérieurs à ceux de l'algorithme de la littérature [9], le temps de calcul de l'algorithme basé sur le GPU n'est que de 2 % de l'algorithme de la littérature [9], et le temps de calcul moyen d'une seule position d'outil est inférieur à 2 ‰ de l'algorithme de la littérature [9]. Même si le nombre de triangles d'entrée est 10 fois supérieur à celui de la référence [3], le temps moyen de détection d'une seule position d'outil basé sur l'algorithme GPU est inférieur à 3 % de celui de l'algorithme de référence [3].
1.2 Efficacité du traitement
Les fraises à bout sphérique sont encore largement utilisées dans l'usinage CNC à cinq axes. La planification de la position de l'outil d'usinage à fraise à bout sphérique est simple, mais l'efficacité est relativement faible. En ajustant sa position et son attitude, les fraises non sphériques peuvent faire en sorte que le point de contact de l'outil se situe dans la zone de bande près de la ligne de trajectoire. La surface de l'enveloppe de l'outil se rapproche entièrement de la surface de conception théorique, augmentant ainsi considérablement la bande passante de traitement sous une précision donnée, et exploitant pleinement le potentiel des machines-outils à cinq axes lors du traitement de surfaces planes et courbes ouvertes, qui est devenu un sujet de recherche brûlant ces dernières années. Les travaux de recherche se concentrent principalement sur le fraisage en bout des fraises à fond plat et des fraises annulaires et le fraisage latéral des fraises cylindriques et des fraises coniques. Le fraisage en bout repose sur le formage par contact ponctuel, et des taux d'enlèvement de matière élevés peuvent être obtenus en augmentant la zone de coupe effective de l'outil. L'amélioration de l'efficacité du traitement et le formage par contact en ligne sont utilisés dans le traitement de fraisage latéral pour réaliser directement le traitement en ligne large.
Le principe de formation de l'usinage CNC cinq axes repose sur le principe d'enveloppe de la famille de surfaces à paramètre unique. L'erreur d'usinage réelle correspond à l'erreur normale de la surface d'enveloppe de l'outil par rapport à la surface de la pièce. Puisque la surface d'enveloppe de l'outil ne peut être calculée qu'après la détermination de toutes les positions d'outil [ 13 , 14 ] , la prise en compte de l'écart entre cette surface et la surface de la pièce lors de la planification d'une position d'outil unique est cruciale et influe directement sur la précision du calcul de cette position. Compte tenu de la difficulté et de la complexité de l'opération, la plupart des travaux de recherche ont adopté un traitement simplifié approximatif [ 15 ] , transformant la planification de la position d'outil en un problème d'approximation d'optimisation entre la surface de l'outil et celle de la pièce pour une position d'outil donnée. Les différents modèles d'optimisation de la position d'outil proposés ne reflètent pas fidèlement le processus d'usinage réel et les méthodes existantes ne conviennent qu'au calcul de la position d'une surface ou d'un outil spécifique. Des améliorations significatives restent possibles en termes de polyvalence, d'opérabilité, de stabilité et de précision d'usinage.
Pour le fraisage en bout, Wang Xiaochun et al. [ 15 , 16 , 17 ] ont étudié successivement le problème de la planification de la position de l'outil du point de vue du contact d'ordre supérieur entre la surface d'enveloppe de l'outil et la surface de conception au niveau du point de contact. Wang Xiaochun et al. [ 15 ] ont proposé la méthode de courbure osculatrice pour les fraises à disque concaves. Dans la section normale perpendiculaire à la direction d'avance, la surface d'enveloppe formée par le cercle de la trajectoire de la pointe de l'outil et la section normale de la surface théorique présentent les mêmes dérivées d'ordre 1 à 3, ce qui augmente la bande passante d'usinage de chaque passe tout en maintenant la précision. Rao et al. [ 16 ] ont étudié la correspondance de courbure entre la surface de conception et la surface d'enveloppe de l'outil et ont proposé une méthode pour éliminer les interférences locales lors de l'usinage cinq axes de surfaces de forme libre avec des fraises à fond plat. Ces deux méthodes sont basées sur le modèle approximatif local de la surface d'enveloppe de l'outil pour l'optimisation de sa position, mais ne sont applicables qu'aux fraises à disque ou aux fraises à fond plat et ne peuvent être étendues à d'autres types d'outils.
Gong et al. [ 17 ] ont établi un modèle décrivant la relation entre la surface de l'outil, sa surface d'enveloppe et la surface de conception. Ils proposent le principe et la méthode d'approximation de la surface de conception par la surface d'enveloppe de l'outil, au sens de la proximité des bandes. Cette méthode s'applique aux outils rotatifs en général, mais repose sur une reconstruction locale du second ordre de la surface d'enveloppe de l'outil. Elle ne permet d'obtenir qu'un contact du second ordre entre cette surface et la surface de la pièce.
Pour l'usinage à cinq axes, un contact de troisième ordre entre les deux peut être obtenu en théorie, de sorte que le modèle de deuxième ordre ne parvient pas à exploiter pleinement le potentiel de l'usinage par liaison à cinq axes. Les modèles théoriques de ces méthodes sont également incompatibles entre eux, et tous convertissent les conditions de contact en équations, puis calculent strictement la position de l'outil qui répond aux conditions de contact. Cependant, dans les applications pratiques, en raison de la complexité de l'outil et de la surface de conception, ainsi que de l'existence de contraintes de non-interférence, de contraintes d'espace de travail de la machine-outil et de contraintes de lissage du parcours de l'outil, un usinage de contact d'ordre élevé précis est souvent impossible à réaliser.
Les auteurs de cet article [ 18 , 19 ] ont étudié les caractéristiques géométriques entre deux surfaces de contact linéaires. La condition de base pour la surface d'enveloppe de l'outil est qu'elle soit en contact linéaire avec la surface de l'outil et la surface de conception, respectivement le long de la ligne caractéristique et de la trajectoire de contact de l'outil. Un principe de reconstruction locale de la surface d'enveloppe balayée par l'outil rotatif a été proposé.
Un modèle mathématique permettant de reconstruire la surface approximative locale de troisième ordre de la surface d'enveloppe de l'outil à partir d'une seule position de l'outil a été établi et la relation différentielle de troisième ordre entre la surface de l'outil, la surface d'enveloppe de l'outil et la surface de conception au voisinage du point de contact de l'outil a été caractérisée. Sur cette base, une nouvelle méthode de planification de la position de l'outil pour l'usinage CNC à cinq axes à grande ligne d'outils non sphériques de surfaces de forme libre a été proposée - la méthode de contact de troisième ordre. Cette méthode optimise l'angle de coupe et l'angle de roulis de l'outil de sorte que la surface d'enveloppe de l'outil et la surface de conception atteignent un contact de troisième ordre au point de contact de l'outil.
Français Il convient à tout outil de surface rotatif, à toute surface conçue et à diverses méthodes de traitement, et peut naturellement gérer diverses contraintes géométriques et cinématiques. Une fraise circulaire avec un rayon de cercle central de 10 mm et un rayon de cercle parent de 2.5 mm a été utilisée pour usiner une surface en spirale. Lorsque l'erreur d'usinage est limitée à 0.005 et 0.01 mm à un certain point de contact de l'outil, les largeurs de bande d'usinage des trois positions d'outil (contact de premier ordre de l'outil à extrémité sphérique, contact de deuxième ordre de l'outil circulaire et contact de troisième ordre) sont présentées dans le tableau 2. On peut voir que l'usinage par contact de troisième ordre atteint l'approximation optimale locale entre la surface d'enveloppe de l'outil et la surface de conception, et améliore considérablement l'efficacité d'usinage même par rapport à l'usinage par contact de deuxième ordre.

Pour le fraisage latéral, Lartigue et al. [ 20 ] ont étudié le problème d'optimisation de la position de l'outil sous l'angle du contrôle de l'erreur globale. En ajustant la surface de la trace d'axe, la surface enveloppe de l'outil a été amenée à se rapprocher de la surface de conception au sens des moindres carrés. Cependant, la mesure d'erreur qu'ils ont adoptée était quelque peu simplifiée. Pour l'usinage par outil en colonne, Gong et al. [ 21 ] ont appliqué le principe d'inclusion isométrique pour transformer le problème en un problème d'approximation par les moindres carrés de la surface isométrique de la trace d'axe par rapport à la surface de conception.
Cette méthode ne se limite pas à la taille de l'erreur locale mais se concentre sur le contrôle de l'erreur d'approximation de l'enveloppe de la famille de surfaces d'outils par rapport à la surface de conception dans son ensemble, c'est pourquoi on l'appelle la méthode d'optimisation globale. Bien que l'ajustement de surface par les moindres carrés puisse suivre directement les théories et méthodes pertinentes d'inversion de surface, qui sont plus faciles à mettre en œuvre d'un point de vue informatique, il ne répond pas aux critères d'évaluation des erreurs de contour recommandés par les normes ISO et ANSI. De plus, ces deux méthodes ne peuvent pas gérer la contrainte de non-découpe et ne sont pas adaptées à la planification de la semi-finition. De plus, les problèmes fondamentaux tels que la description analytique de l'erreur normale entre la surface d'enveloppe et la surface de conception et l'influence du changement de la forme de la surface de trace de l'axe sur l'erreur normale n'ont pas été bien résolus.
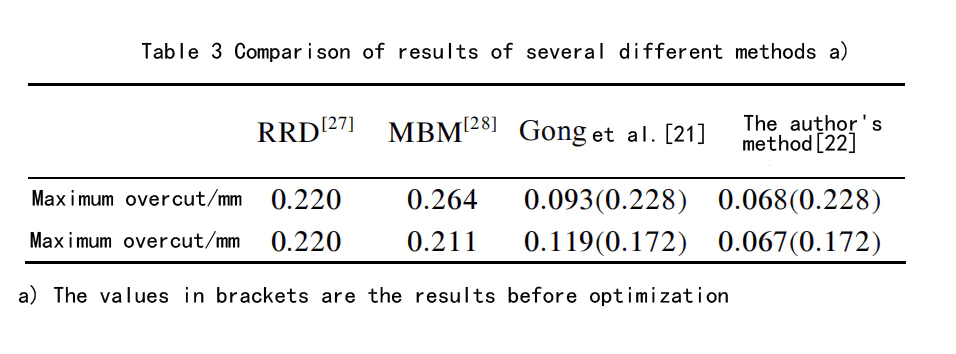
Les auteurs de cet article [ 22 , 23 ] ont assimilé le problème d'optimisation globale de la trajectoire d'outil pour le fraisage latéral avec une fraise cylindrique à celui de la meilleure approximation cohérente de l'enveloppe de l'outil par rapport à la surface de conception. Ils ont défini la fonction d'erreur normale de la surface de la trace d'axe et en ont dérivé les expressions de son gradient du premier ordre et de sa matrice de couleur du second ordre pour les paramètres de contrôle de la forme de cette surface. Sur cette base, un algorithme efficace d'approximation de la surface de la trace d'axe par nuage de points discret a été construit et appliqué au fraisage latéral de surfaces réglées non développables. La précision géométrique a été améliorée de plus de 30 % par rapport aux méthodes internationales existantes, et la contrainte de surcoupe a pu être gérée naturellement. Les résultats de la comparaison sont présentés dans le tableau 3 [ 27 , 28 ] . Cette méthode exploite la propriété géométrique selon laquelle la surface de l'enveloppe de la fraise cylindrique et sa surface de trace d'axe sont équidistantes ; elle ne peut donc pas être étendue au cas des fraises coniques.
Dans certaines applications, une fraise conique peut réaliser une coupe à petit rayon à l'extrémité tout en garantissant la rigidité, évitant ainsi les interférences entre l'extrémité de l'outil et la pièce à usiner et la difficulté d'une rigidité insuffisante d'une fraise cylindrique à petit rayon. Par conséquent, la méthode d'optimisation de la position de l'outil pour le fraisage latéral à fraise conique a attiré l'attention ces dernières années.
Sur la base de la représentation sphérique à double paramètre de la surface d'enveloppe de l'outil, les auteurs de cet article [ 24 , 25 ] ont proposé une méthode pour calculer directement l'erreur normale entre l'enveloppe de l'outil et la surface de conception sans construire la surface d'enveloppe, et ont dérivé l'expression du gradient du premier ordre de l'erreur normale concernant les paramètres de contrôle de forme de la surface de trajectoire de l'axe de l'outil, révélant l'influence d'un petit ajustement de la position de l'outil sur l'erreur d'approximation globale entre la surface de conception et la surface d'enveloppe de l'outil.
Sur cette base, un algorithme d'approximation optimal et cohérent pour le nuage de points discret de la surface d'enveloppe de l'outil par rapport à la surface de conception, basé sur des informations dérivées, a été construit, réalisant l'optimisation globale du parcours de l'outil pour le fraisage latéral à cinq axes avec une fraise conique. Les théories et méthodes pertinentes sont également applicables à la planification du fraisage latéral d'outils rotatifs généraux.
Prenons l'exemple du fraisage latéral d'une aube de turbine avec une fraise conique. Les deux courbes limites de la surface réglée de l'aube sont des splines B du troisième ordre. Le rayon du cercle inférieur de la fraise conique est de 6.25 mm, sa hauteur de 30 mm et l'angle du demi-cône de 10°. 50 × 100 points discrets sont sélectionnés uniformément sur la surface réglée à usiner. La surface initiale de la trajectoire d'outil est générée par la méthode de Chiou [ 26 ] . Dans ce cas, le surdimensionnement maximal entre la surface d'enveloppe de l'outil et la surface de conception est de 0.0896 mm, et le sous-dimensionnement maximal est de 0.0239 mm. Après optimisation de la surface de la trajectoire d'outil, le surdimensionnement maximal et le sous-dimensionnement maximal sont réduits respectivement à 0.0062 mm et 0.0061 mm. On constate ainsi que l'optimisation globale de la trajectoire d'outil améliore significativement la précision géométrique de la pièce.
1.3 Amélioration des conditions de processus
L'usinage à grande vitesse impose des exigences plus élevées en matière de fluidité des trajectoires d'outils et de rigidité globale du système d'usinage. La fluidité de l'axe de l'outil et la longueur de l'outil influencent les caractéristiques dynamiques du processus d'usinage CNC à cinq axes. Les différentes directions des axes d'outils modifient également les paramètres de coupe tels que la vitesse de coupe effective et affectent les facteurs physiques tels que la force de coupe. Ces facteurs doivent être intégrés dans la planification des trajectoires d'outils pour améliorer les conditions du processus.
(i) Régularité de la trajectoire de l'outil. La régularité de la trajectoire de l'outil influe directement sur l'erreur non linéaire cinématique, l'efficacité d'usinage, la régularité de l'avance et les conditions de coupe [ 29 , 30 ] . Par conséquent, elle constitue un indicateur important pour l'évaluation des trajectoires d'outil. La mesure de cette régularité peut être définie dans le repère machine-outil, le repère pièce ou le repère d'avance, correspondant respectivement au mouvement de l'axe de rotation de la machine-outil, à la variation de la direction de l'axe de l'outil par rapport à la pièce et à la variation des conditions de coupe.
La plupart des études existantes considèrent les paramètres dans le système de coordonnées de la machine-outil. Kersting et al. [ 31 ] ont étudié une méthode de lissage de la direction de l'axe de l'outil dans l'espace C libre, basée sur les paramètres du système de coordonnées de la machine-outil. Castagnetti et al. [ 29 ] ont défini les paramètres dans le système de coordonnées de la machine-outil, en prenant pour objectif la régularité du mouvement d'avance de l'axe de rotation et l'efficacité d'usinage, et ont démontré que le temps d'usinage peut être considérablement réduit après optimisation de la direction de l'axe de l'outil.
Les auteurs de cet article [ 11 , 12 ] ont étudié un algorithme de lissage global de la direction de l'axe de l'outil dans l'espace des trajectoires admissibles. Cet algorithme prend en compte les contraintes de vitesse angulaire entre les positions adjacentes de l'outil et formule le problème de lissage global de la direction de l'axe de l'outil comme un problème d'optimisation sous contraintes dans le domaine discret. L'algorithme du plus court chemin sur un graphe orienté est utilisé pour résoudre ce problème d'optimisation et obtenir la trajectoire d'outil lissée.
La méthode de mesure de la direction de l'axe de l'outil de lissage dans le système de coordonnées de la pièce est principalement axée sur la planification de trajectoires d'outil NURBS. Dassault [ 32 ] a étudié la méthode utilisant des courbes splines doubles pour décrire la trajectoire d'outil d'usinage cinq axes et a obtenu une direction d'axe d'outil lisse par interpolation. Le système CNC 840D de Siemens a introduit une interface prenant en charge les trajectoires d'outil NURBS doubles équidistantes. La direction de l'axe d'outil est une courbe spline rationnelle sur une sphère, ce qui garantit la régularité de cette direction.
L'auteur de cet article [ 33 ] a proposé une méthode de génération de trajectoires d'outil NURBS duales équidistantes. Basée sur la cinématique « point-ligne », elle introduit un hyperplan quaternionique dual pour décrire l'espace des positions de l'outil. Le problème de génération « position discrète de l'outil → trajectoire continue » est ainsi transformé en un problème de conception de courbe d'interpolation plane dans l'espace quaternionique dual. Une courbe B-spline est utilisée pour concevoir une trajectoire sous forme d'expression de mouvement rationnel, facilement convertible en l'expression de courbes NURBS duales à pas fixe.
La mesure dans le système de coordonnées d'avance reflète la variation des conditions de coupe. Le lissage de la direction de l'axe de l'outil en fonction de cette mesure contribue à obtenir une force de coupe régulière. Ozturk et al. [ 34 ] ont analysé la relation entre la direction de l'axe de l'outil et la force de coupe lors de l'usinage avec des fraises hémisphériques et ont démontré que cette direction a un impact significatif sur la qualité d'usinage.
Les auteurs de cet article [ 30 , 35 ] ont proposé un algorithme pour le lissage global de la direction de l'axe de l'outil sur la grille de contact. Cet algorithme prend en compte trois mesures : celles du repère de la pièce, celles de la machine-outil et celles de l'avance. Il garantit simultanément la régularité de la direction de l'axe de l'outil dans le sens de l'avance et dans le sens des rangées adjacentes. De plus, il ne nécessite que le calcul du cône de direction accessible à l'outil sur la grille de contact, ce qui lui confère une grande efficacité de calcul. Les simulations montrent que l'optimisation globale de la direction de l'axe de l'outil améliore l'efficacité d'usinage, stabilise le mouvement d'avance de la machine-outil et favorise une force de coupe régulière.
(ii) Réduction de la longueur d'outil. La capacité à usiner des pièces complexes avec des outils plus courts est un avantage important de l'usinage CNC 5 axes. La réduction du porte-à-faux de l'outil améliore la rigidité de l'ensemble du système d'usinage. La longueur minimale d'outil admissible est généralement calculée lors de la simulation du programme CNC. Par exemple, le logiciel de simulation CNC Vericut propose cette fonction à partir de sa version 6.2. Pour calculer cette longueur minimale lors de la simulation, la trajectoire d'outil doit être planifiée au préalable. Le porte-à-faux admissible ne peut être calculé que pour la trajectoire existante. Or, lors de l'usinage de pièces complexes, cette longueur minimale est souvent déterminée par la direction de l'axe de l'outil. Il est donc essentiel de la prendre en compte dès la planification de la trajectoire.
La prise en compte de la longueur minimale d'outil de sécurité lors de la planification de la trajectoire d'outil pour l'usinage CNC 5 axes a été peu étudiée dans la littérature. Morimoto et al. [ 10 ] ont proposé un algorithme d'ajustement de la direction de l'axe de l'outil afin de réduire sa longueur lors de l'usinage à angle fixe de fraises hémisphériques. Cette méthode nécessite la détermination préalable des surfaces de décalage équidistantes de la surface usinée et de la surface de contrôle d'interférence, et se révèle trop conservatrice pour le calcul de la longueur d'outil de sécurité. Les auteurs de cet article [ 36 ] ont proposé une méthode de calcul de la longueur minimale d'outil de sécurité dans la direction accessible, basée sur la détection d'accessibilité de l'outil par GPU, offrant ainsi une méthode efficace de planification de la longueur d'outil de sécurité pour l'usinage CNC 3+2. Sur cette base, l'algorithme de planification de trajectoire d'outil pour l'usinage CNC 5 axes à liaison, avec pour objectif la longueur d'outil minimale, a été approfondi [ 37 , 38 ] . En considérant la non-interférence de la trajectoire d'outil et la régularité de la direction de l'axe de l'outil entre les positions d'outil adjacentes comme contraintes, le problème d'optimisation de la longueur d'outil a été transformé en un problème d'optimisation par combinaison de contraintes, et une méthode de résolution efficace a été proposée.
2. Simulation intégrée géométrie-mécanique
La simulation dynamique des forces de coupe est fondamentale pour la simulation physique et est largement utilisée pour l'optimisation des paramètres de coupe (vitesse d'avance et vitesse de broche), la prédiction du broutage, le contrôle adaptatif du processus d'usinage, la surveillance de l'usure et de l'endommagement des outils, la prédiction de la morphologie des surfaces usinées, ainsi que l'analyse et la compensation des erreurs d'usinage. La simulation intégrée géométrie-mécanique prédit les forces de coupe dynamiques à partir des conditions de coupe instantanées lors de l'enlèvement de matière. Elle prend en compte deux aspects : le coefficient de force de coupe et la géométrie de coupe instantanée. Le coefficient de force de coupe est généralement obtenu par étalonnage expérimental [ 39 , 40 ] . Par conséquent, le travail principal consiste à modéliser le volume de balayage de l'outil et la géométrie de coupe outil-pièce.
2.1 Intégration de la simulation géométrique et de la prédiction de l'effort de coupe
La modélisation du corps d'outil balayé repose essentiellement sur la résolution de sa surface enveloppe. Pour modéliser cette surface enveloppe lors d'un mouvement à cinq axes, les méthodes numériques couramment utilisées [ 41 ] comprennent la méthode de perte de rang jacobien, la méthode des équations différentielles balayées, la méthode de modélisation implicite et la méthode de somme de Minkowski. Ces méthodes nécessitent la résolution numérique d'équations différentielles ordinaires d'ordre élevé ou d'équations transcendantes, ce qui engendre des calculs très intensifs. Chiou et al. [ 42 ] ont établi les formules de solution des lignes caractéristiques instantanées de la fraise annulaire et de la fraise APT, composées des surfaces coniques supérieure et inférieure et de la surface annulaire intermédiaire, sous un mouvement d'interpolation linéaire à cinq axes. Du et Ye et al. [ 43 , 44 ] ont simplifié les résultats de Chiou en introduisant le repère instantané et la représentation de la vitesse du corps rigide. Par la suite, Chiou et al. [ 45 ] ont obtenu les formules de solution pour les lignes caractéristiques instantanées de l'outil de coupe APT en mouvement de corps rigide spatial général en introduisant le repère instantané au point de contact de l'outil. Les méthodes susmentionnées nécessitent un calcul point par point sur la surface enveloppe, et le processus de détermination de la solution est relativement complexe.
Les auteurs de cet article [ 13 , 14 ] ont proposé deux expressions analytiques pour la surface de balayage du tranchant d'un outil rotatif :
(1) La surface rotative du tranchant d'une fraise conique, d'une fraise à tambour et d'une fraise annulaire est représentée comme la surface enveloppe d'une famille de sphères à rayon variable à paramètre unique. La surface enveloppe du volume balayé et son vecteur normal externe unitaire des trois types d'outils en mouvement spatial général sont dérivés à l'aide de la théorie de l'enveloppe de la famille de sphères à double paramètre ;
(2) L'expression analytique de la ligne caractéristique de la surface enveloppe balayée d'un outil rotatif arbitraire en mouvement spatial général est obtenue en appliquant la condition d'enveloppe et la méthode de représentation de la vitesse du mouvement du corps rigide. La méthode présente l'avantage de ne pas introduire de repère instantané supplémentaire et la formule est concise et claire.
La géométrie de coupe de l'outil-pièce est la base de la simulation de la force de fraisage de l'usinage à cinq axes. Actuellement, les méthodes de modélisation de la géométrie de coupe couramment utilisées sont principalement divisées en trois catégories : la modélisation solide, la modélisation analytique et la modélisation de la géométrie discrète :
(1) Méthode de modélisation solide , Altintas et al. [ 46 ] ont utilisé les outils de modélisation solide ACIS pour déterminer l'état de maillage instantané et l'épaisseur de coupe de la fraise conique et de la pièce à usiner dans le fraisage latéral à cinq axes ;
(2) Méthode de modélisation analytique , Elbestaw et al. [ 47 , 48 ] ont représenté la courbe de la lame comme une courbe NURBS et ont déterminé le micro-élément de la lame et l'épaisseur de coupe instantanée en calculant l'intersection de la courbe et de la géométrie de la pièce ;
(3) Méthode de modélisation géométrique discrète , Jerard et al. [ 40 ] ont utilisé la méthode Z-buffer étendue pour représenter la géométrie de la pièce et ont calculé la zone de maillage instantanée et l'épaisseur de coupe instantanée par la relation d'intersection entre le corps de balayage de l'outil et l'unité Z-buffer.
2.2 Planification de la vitesse d'avance en sous-dépassant les contraintes de force de coupe
Grâce à la simulation géométrique-mécanique intégrée du processus de fraisage à cinq axes, la vitesse d'avance peut être optimisée en fonction de l'effort de coupe. Les algorithmes d'optimisation de la vitesse d'avance des logiciels de FAO commerciaux actuels sont tous basés sur l'analyse du volume (également appelé taux d'enlèvement de matière). Dans cette méthode traditionnelle, la vitesse d'avance est généralement réglée de manière inversement proportionnelle au taux d'enlèvement de matière instantané ou de manière exponentielle. Les deux principaux inconvénients de cette méthode sont les suivants :
(1) Bien que le taux d'enlèvement de matière instantané puisse refléter dans une certaine mesure l'amplitude de la force de coupe, il ne peut pas refléter la direction de cette force. Par conséquent, l'optimisation de la vitesse d'avance basée sur le taux d'enlèvement de matière ne peut pas refléter la nature de la force de coupe ;
(2) L'amplitude de la force de coupe générée par la vitesse d'avance prévue par cette méthode est difficile à maintenir constante.
Compte tenu des limites de la planification de l'avance basée sur le taux d'enlèvement de matière, Bailey et al. [ 47 , 48 ] ont proposé une méthode de planification de l'avance pour l'usinage cinq axes basée sur le modèle de force de coupe. Erdem et al. [ 49 ] ont mené une étude comparative détaillée des deux stratégies d'optimisation de l'avance, l'une basée sur le modèle de force de coupe et l'autre sur le modèle de taux d'enlèvement de matière. L'auteur de cet article [ 50 ] a proposé une méthode de planification hors ligne pour l'avance en fraisage latéral CNC cinq axes avec contraintes de force de coupe.
Sur la base du format d'interpolation polynomiale de spline cubique de chaque axe de la machine-outil, un modèle d'optimisation est établi avec la série temporelle entre les points de position adjacents de chaque axe comme variable de conception, la somme minimale de la série temporelle d'exécution entre les points de position adjacents de chaque axe comme fonction objective, la vitesse, l'accélération et la limite de saut de chaque axe comme contrainte, et la force de coupe maximale de l'outil pendant la coupe est inférieure à la valeur du domaine de la vanne comme contrainte, et l'algorithme optimal global est utilisé pour résoudre et obtenir la vitesse d'avance optimale. Cette méthode convient à l'usinage grossier de surfaces de forme libre et à l'usinage de semi-finition de surfaces réglées ou de surfaces quasi réglées.
3. Simulation dynamique du processus d'usinage
La simulation dynamique du processus de fraisage à cinq axes fournit des données d'historique des variables d'état du processus pour l'optimisation du processus d'usinage. Le travail principal comprend la modélisation dynamique, l'analyse de la stabilité du processus d'usinage et l'optimisation des paramètres du processus.
3.1 Modélisation cinétique
Le modèle de dynamique structurelle du système outil-pièce est divisé en :
(1) Modèle de vibration du couplage outil-piècePour le traitement des pièces en tôle mince, le groupe de recherche de Ratchev [51] ont proposé un modèle de vibration de couplage plaque mince-outil basé sur la méthode des éléments finis ; Kovecses et al. [52] ont proposé un modèle de vibration pour le fraisage de pièces en plaques minces basé sur une modélisation analytique. Cependant, pour le fraisage de pièces en coque mince, les modèles de vibration de pièces et les modèles de vibration de couplage outil-pièce sont rarement utilisés dans les revues internationales.
(2) Modélisation de la dynamique du contact pièce-dispositif . Hu et al. [ 53 ] ont utilisé un modèle à paramètres concentrés pour analyser la stabilité dynamique du dispositif de fixation dans le cadre de la dynamique multicorps flexible ; Kapoor et al. [ 54 ] ont étudié le modèle de contact dynamique par frottement pièce-dispositif et analysé l’influence de l’effet dynamique sur les performances d’usinage ; Rong et al. [ 55 ] ont établi un modèle de contact pièce-dispositif dans le cadre de la méthode des éléments finis et ont réalisé l’identification expérimentale de la matrice de rigidité de contact. Par ailleurs, Melkote et al. [ 56 ] ont analysé l’influence de l’effet dynamique pièce-outil (les caractéristiques variables dans le temps de l’inertie, de la rigidité, de la fréquence, etc. de la pièce lors du processus d’enlèvement de matière par la fraise) sur la stabilité dynamique du processus de serrage.
3.2 Analyse de la stabilité du processus
S’appuyant sur le modèle de dynamique structurelle du système outil-pièce, les travaux actuels sur l’analyse dynamique du processus de fraisage se concentrent principalement sur l’analyse du broutage. Ce broutage est classé en plusieurs types : broutage régénératif, broutage par couplage modal, etc. On considère généralement que le broutage régénératif précède le broutage par couplage modal. Le tableau 4 compare les méthodes d’analyse de stabilité au broutage couramment utilisées. Altintas et al. [ 57 ] ont utilisé le développement en série de Fourier du coefficient de force de coupe pour proposer un modèle de prédiction du broutage en fraisage (méthode ZOA). Sa précision dépend de l’évolution de la force de coupe et du nombre de termes de Fourier. Cette méthode est très efficace pour les outils à plusieurs dents et les procédés d’usinage avec de grandes profondeurs de passe radiales, mais manque de précision pour les procédés d’usinage avec peu de dents et de faibles profondeurs de passe radiales. Plus récemment, l’équipe d’Altintas [ 58 ] a proposé une méthode multifréquence permettant de prédire la stabilité du fraisage avec de faibles profondeurs de passe radiales. Bayly et al. [ 59 ] ont combiné la solution analytique des vibrations sans outil et la solution approximative des vibrations du processus de contact outil-pièce pour développer une méthode d'éléments finis dans le domaine temporel (TFEA) afin de prédire le broutage du système de fraisage.
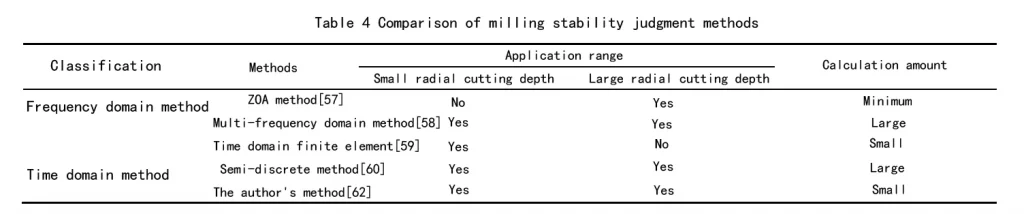
Cependant, cette méthode convient principalement à la prédiction de la stabilité du fraisage avec de faibles profondeurs de passe radiales. Elle présente toutefois une marge d'erreur importante pour les grandes profondeurs de passe radiales. Integer et al. [ 60 ] ont transformé l'équation de retard de la dynamique d'usinage en une série d'équations différentielles ordinaires autonomes en discrétisant le terme de retard et en effectuant une moyenne d'ordre zéro sur le terme de coefficient périodique. Cette méthode, dite semi-discrète, permet de prédire l'apparition de broutages. Sa précision dépend du pas de discrétisation, et le volume de calcul est comparable à celui de la méthode multifréquence [ 61 ] , bien supérieur à celui de la méthode ZOA. Cette méthode générale s'applique à la prédiction de la stabilité du fraisage pour les grandes et les petites profondeurs de passe radiales.
Les auteurs de cet article [ 62 ] ont proposé une méthode entièrement discrète pour prédire la stabilité du fraisage, basée sur une intégration directe. La réponse d'un système linéaire périodique à un seul retard, prenant en compte l'effet régénératif, est d'abord exprimée sous forme intégrale. Après discrétisation de la période à intervalles réguliers, les termes variant dans le temps (coefficients périodiques, retards et termes d'état) de l'intégrale de Duhamel sont interpolés linéairement de manière synchrone à chaque intervalle. On construit ainsi un système dynamique discret approchant le système continu initial, et on obtient les valeurs propres de sa matrice de transfert. D'après le théorème de Floquet, la stabilité du système est déterminée par le module de la valeur propre.
Cette méthode est une méthode générale adaptée à la prédiction de haute précision de la stabilité du fraisage avec des profondeurs de coupe radiales grandes et petites et présente une efficacité de calcul supérieure à la méthode semi-discrète car lors de la numérisation du plan de paire de paramètres « vitesse-profondeur de coupe », il n'est pas nécessaire de calculer la fonction exponentielle de la matrice dans la couche de cycle de numérisation de la profondeur de coupe. L'exemple montre que, sous réserve de garantir la précision numérique, l'efficacité de calcul de la méthode entièrement discrète pour prédire la stabilité d'un système de fraisage à un seul degré de liberté peut être améliorée d'environ 75 % par rapport à la méthode semi-discrète. Pour les systèmes de fraisage à deux degrés de liberté, l'amélioration peut être d'environ 60 %.
3.3 Optimisation du paramètre de processus
Les travaux sur l'optimisation des paramètres de processus sans broutage se concentrent principalement sur l'usinage trois axes. Budak et al. [ 63 ] ont proposé une méthode pour calculer la profondeur de passe axiale et radiale optimale, l'objectif étant d'obtenir un taux d'enlèvement de matière maximal sans broutage. Altintas et al. [ 64 ] ont proposé une méthode d'optimisation de la vitesse de broche et de l'avance en commande numérique, basée sur la simulation du processus de fraisage et la prédiction de la stabilité au broutage. Le modèle de prédiction de stabilité existant et l'optimisation des paramètres du processus de fraisage cinq axes reposent sur des modèles dynamiques comportant certains paramètres. Cette méthode n'intègre pas l'incertitude des paramètres du système de coupe dans la planification des paramètres de processus et ne reflète pas les conditions d'usinage réelles. Par conséquent, les paramètres de processus obtenus ne constituent pas la solution optimale et peuvent encore engendrer du broutage. Les paramètres physiques et géométriques de la structure outil-pièce présentent de nombreuses incertitudes, comme par exemple le module d'élasticité et le coefficient de Poisson pour les paramètres physiques, et l'épaisseur de la pièce et ses autres dimensions géométriques pour les paramètres géométriques. Dans le passé, le problème d'incertitude en fraisage a été principalement étudié du point de vue du contrôle [ 65 ] , et le contrôleur a été conçu pour compenser les erreurs dans le modèle de force de coupe et les facteurs non linéaires de force de coupe-avance dans le processus de coupe.
À l'heure actuelle, peu de travaux portent sur la modélisation dynamique des processus de fraisage CNC avec paramètres incertains. Les auteurs de cet article [ 66 , 67 , 68 ] proposent une méthode d'optimisation robuste pour les paramètres du processus de fraisage cinq axes, prenant en compte les incertitudes liées à l' usinage . En considérant ces incertitudes , l'algèbre d'intervalles a été utilisée pour déterminer les bornes supérieure et inférieure du diagramme de stabilité du broutage et de la réponse dynamique de l'outil, à partir d'une analyse de sensibilité. Un modèle d'optimisation robuste des paramètres du processus a été établi, transformant le problème d'optimisation multi-objectif avec paramètres incertains en un problème d'optimisation mono-objectif avec paramètres déterminés. Comparés aux résultats obtenus avec le modèle à paramètres déterminés, les résultats du modèle d'optimisation robuste garantissent la stabilité du fraisage cinq axes de surfaces complexes.
4. Perspective
L'usinage CNC à cinq axes est un moyen efficace d'usinage efficace de pièces complexes dans les domaines de l'aviation, de l'aérospatiale, de l'énergie et de la défense nationale, et constitue une percée dans l'amélioration de la technologie de fabrication. La Fondation nationale des sciences naturelles, le Programme national de recherche et développement de base clé et les grands projets scientifiques et technologiques citent tous la théorie de base et la technologie commune de l'usinage CNC à cinq axes comme orientations de recherche clés. Combinant les principaux besoins du pays et l'avant-garde de la science de la fabrication, les futures orientations de recherche de l'usinage CNC de précision à cinq axes à haute efficacité sont les suivantes :
(1) Un modèle de simulation dynamique complet du processus d'usinage CNC.
La simulation dynamique est la base théorique pour obtenir un usinage efficace et précis. Les recherches actuelles se concentrent sur certains sous-systèmes du système « machine-outil-pièce-fixation ». Jusqu'à présent, il n'y a pas eu de rapport sur un modèle dynamique « outil-pièce-fixation » relativement complet, ni d'analyse détaillée de sa réponse dynamique sous des micro-perturbations des paramètres de processus sur la qualité des pièces finales. Par exemple, les idées existantes pour l'analyse des vibrations du processus d'usinage sont toutes de la « dynamique structurelle », c'est-à-dire que l'effet de couplage du mouvement du corps rigide à grande échelle de la fraise et de la vibration de l'outil sur la précision de l'usinage de surface est ignoré. En réalité, en raison de l'introduction du mouvement de rotation, l'outil effectue un mouvement d'avance variable par rapport à la pièce dans l'usinage à cinq axes. Selon la théorie de la « dynamique multi-corps flexible », le mouvement du corps rigide à grande échelle de l'outil affecte la petite déformation élastique de l'outil. Pour prédire plus précisément la morphologie de surface de la pièce usinée, il est nécessaire de définir d'abord l'impact de cet effet de couplage sur la précision de l'usinage de surface.
(2) Méthode de fabrication intégrée conception-traitement-mesure.
Compte tenu des conditions de coupe variables dans le temps et des nombreux facteurs incertains de l'usinage à cinq axes, une seule opération d'usinage ne peut souvent pas répondre aux exigences élevées du produit en termes de précision géométrique et de performances physiques. Le mode d'usinage en boucle fermée intégrant la conception, le traitement et la mesure est un moyen important de résoudre ce problème et constitue la direction de pointe de la fabrication numérique. Il comprend la planification des processus et la simulation d'usinage, l'acquisition d'informations de surface et l'analyse des données, l'évaluation de la qualité et la reconception des surfaces. Parmi eux, la technologie de mesure in situ rapide des performances physiques et de la morphologie géométrique, la théorie de la reconception de surface à contraintes multi-sources basée sur l'inversion des équations de physique mathématique, la méthode d'estimation précise de la quantité de matière enlevée pendant l'usinage de compensation et la méthode de planification du processus d'usinage à cinq axes prenant en compte les caractéristiques dynamiques du système de traitement et les contraintes physiques du processus d'usinage sont des sujets difficiles.
(3) Méthode de simulation multi-physique pour le processus de formage par fraisage à cinq axes.
Les pièces complexes hautes performances exigent une qualité de surface accrue. La simulation multiphysique du processus de formage, basée sur la simulation des forces de coupe en fraisage cinq axes, constitue un axe de recherche émergent. Elle fournit une base théorique pour le contrôle et l'optimisation des paramètres d'usinage en prédisant quantitativement les performances macro/micro des pièces. Les simulations multiphysiques actuelles se concentrent principalement sur le tournage et le fraisage, ou l'usinage CNC trois axes. La réalisation d'une simulation physique efficace en usinage CNC cinq axes, avec des conditions de coupe variables, représente un défi majeur. Ce travail porte notamment sur la description numérique et la caractérisation quantitative du champ d'énergie composite dans le processus de fabrication ; l'influence du système et des paramètres de processus sur les performances macro/micro des pièces ; la prédiction et la régulation quantitatives des comportements physiques complexes ; et de nouvelles méthodes d'optimisation et de contrôle des processus d'usinage.
Références:
- [1]Ding H, Xiong Y L. Fabrication informatique. Prog Nat Sci, 2002, 12 : 8—16
- [2]Wang QH, Li JR, Zhou R R. Approche assistée par graphiques pour la détection rapide des collisions pour l'usinage multi-axes. Int J Adv Manuf Tech, 2006, 30 : 853-863
- [3]Ilyushin O, Elber G, Halperin D, et al. Détection précise de collision globale dans l'usinage multi-axes à commande numérique. Conception assistée par ordinateur, 2005, 37 : 909-920
- [4]Morishige K, Takeuchi Y, Kase K. Génération de trajectoires d'outils à l'aide de l'espace C pour l'usinage à commande 5 axes. J Manuf Sci ET ASME, 1999, 121 : 144-149
- [5]Wang J, Roberts CA, Danielson S. Évaluation de l'accessibilité locale et globale avec la géométrie des outils. Comput Aided Des Appl, 2007, 4 : 19-29
- [6]Yin ZP, Ding H, Xiong Y L. Théorie de la visibilité et algorithmes avec application aux processus de fabrication. Int J Prod Res, 2000, 38 : 2891-2909
- [7]Yin Zhouping, Ding Han, Xiong Youlun, Méthode d'analyse d'accessibilité basée sur le cône de visibilité et son application. Scientia Sinica E: Technological Sciences,2003, 33: 979—988
- [8]Yang WY, Ding H, Xiong Y L. Analyse de fabricabilité d'une surface sculptée à l'aide du calcul du cône de visibilité. Int J Adv Manuf Tech, 1999, 15 : 317-321
- [9]Balasubramaniam M, Laxmiprasad P, Sarma S, et al. Génération de trajectoires d'ébauche CN 5 axes directement à partir d'une représentation en mosaïque. Conception assistée par ordinateur, 2000, 32 : 261-277
- [10]Morimoto K, Inui M. Un algorithme basé sur GPU pour déterminer la direction de coupe optimale dans l'usinage de moules profonds. Dans : ISAM-IEEE Int Symp Assem Manuf, Michigan USA, 2007, 203—208
- [11]Ding Han, Bi Qingzhen, Wang Yuhan, et al. Méthode de planification pour un parcours d'outil lisse et sans interférence dans l'usinage CNC à cinq axes. Office chinois de la propriété intellectuelle, numéro d'octroi de brevet : ZL200710045183.9., 2007-08-23
- [12]Bi QZ, Wang YH, Ding H. Un algorithme basé sur GPU pour générer des trajectoires d'outil de finition à cinq axes sans collision et à orientation lisse d'une fraise à tête sphérique. Int J Prod Res, 2010, 48 : 1105-1124
- [13]Zhu LM, Zheng G, Ding H. Formulation de l'enveloppe balayée d'une fraise rotative soumise à un mouvement spatial général pour l'usinage CN multi-axes. Int J Mach Tool Manu, 2009, 49 : 199-202
- [14]Zhu LM, Zhang XM, Zheng G, et al. Expression analytique de la surface balayée d'un cutter rotatif en utilisant la théorie de l'enveloppe de la congruence des sphères. J Manuf Sci ET ASME, 2009, 131 : 44-56
- [15]Wang Xiaochun, Wu Xutang, Li Yanbin. Méthode de courbure osculatoire : un nouveau concept dans l'usinage de surfaces de forme libre. Journal de l'Université Jiaotong de Xi'an, 1992, 26 : 51-58
- [16]Rao A, Sarma R. Sur le gougeage local dans l'usinage de surfaces sculptées à cinq axes à l'aide d'outils à extrémité plate. Conception assistée par ordinateur, 2000, 32 : 409-420
- [17]Gong H, Cao LX, Liu J. Approximation de second ordre de la surface d'enveloppe d'outil pour l'usinage 5 axes avec un seul point de contact. Conception assistée par ordinateur, 2008, 40 : 604-615
- [18]Zhu LM, Ding H, Xiong Y L. Approche de contact ponctuel de troisième ordre pour l'usinage de surfaces sculptées à cinq axes à l'aide d'outils à extrémité non sphérique - Partie I : Approximation de troisième ordre de la surface d'enveloppe de l'outil. Sci China Ser E-Tech Sci,2010,53:1904—1912
- [19]Zhu LM, Ding H, Xiong Y L. Approche de contact ponctuel de troisième ordre pour l'usinage de surfaces sculptées à cinq axes à l'aide d'outils sans extrémité sphérique - Partie II : stratégie de positionnement de l'outil. Sci China Ser E-Tech Sci, 2010, 53 : 2190-2197
- [20]Lartigue C, Duc E, Affouard A. Déformation de trajectoire d'outil en fraisage de flancs 5 axes utilisant une surface enveloppe. Conception Assistée par Ordinateur, 2003, 35 : 375—382
- [21]Gong H, Cao LX, Liu J. Amélioration du positionnement de la fraise cylindrique pour le fraisage des flancs de surfaces réglées. Conception assistée par ordinateur, 2005, 37 : 1205-1213
- [22]Ding H, Zhu L M. Optimisation globale du parcours d'outil pour le fraisage de flancs à cinq axes avec une fraise cylindrique. Sci China Ser E-Tech Sci, 2009, 52 : 2449-2459
- [23]Ding Y, Zhu LM, Ding H. Programmation semi-définie pour l'ajustement de Tchebychev d'une droite spatiale avec applications à la planification de l'emplacement des outils de coupe et à l'évaluation des tolérances. Precis Eng, 2007, 31 : 364-368
- [24]Zhu LM, Zheng G, Ding H. Optimisation globale du chemin de coupe pour le fraisage de flancs à cinq axes avec une fraise conique. Conception assistée par ordinateur, 2010, 42 : 903-910
- [25]Zhang XM, Zhu LM, Zheng G, et al. Optimisation de la trajectoire d'outil pour le fraisage de flancs de surfaces réglées en fonction de la fonction de distance. Int J Prod Res, 2010, doi: 10.108000207540902993019
- [26]Chiou C J. Positionnement précis de l'outil pour l'usinage de surfaces réglées à cinq axes par approche enveloppe balayée. Conception assistée par ordinateur, 2004, 36 : 967-974
- [27]Redonnet JM, Rubio W, Dessein G. Fraisage latéral de surfaces réglées : positionnement optimal de la fraise et calcul des interférences. Int J Adv Manuf Tech, 1998, 14 : 459—465
- [28]Menzel C, Bedi S, Mann S. Fraisage de flancs à triple tangente de surfaces réglées. Conception assistée par ordinateur, 2004, 36 : 289-296
- [29]Castagnetti C, Duc E, Ray P. Le concept de domaine d'orientation admissible : une nouvelle méthode d'optimisation de trajectoire d'outil à cinq axes. Conception assistée par ordinateur, 2008, 40 : 938-950
- [30]Bi QZ, Wang YH, Zhu LM, et al. Orientations de fraise entièrement lissées pour l'usinage CN à cinq axes en fonction du maillage des points de contact de la fraise. Sci China Ser E-Tech Sci, 2010, 53 : 1294-1303
- [31]Kersting P, Zabel A. Optimisation des trajectoires d'outils CN pour le fraisage simultané à cinq axes sur la base d'algorithmes évolutionnaires multi-populations et multi-objectifs. Adv Eng Softw, 2009, 40 : 452-463
- [32]Langeron JM, Duc E, Lartigue C, et al. Un nouveau format pour le calcul de trajectoire d'outil 5 axes, utilisant des courbes B-splines. Conception assistée par ordinateur, 2004, 36 : 1219-1229
- [33]Bi QZ, Zhu LM, Wang YH, et al. Représentation analytique de la surface d'enveloppe d'un couteau conique soumis à un mouvement rationnel. Int J Adv Manuf Tech, 2010, 47 : 719-730
- [34]Ozturk E, Budak E. Modélisation des procédés de fraisage 5 axes. Mach Sci Tech, 2007, 11 : 287-311
- [35]Ding Han, Bi Qingzhen, Zhu Limin, et al. Logiciel d'analyse d'accessibilité et de planification de trajectoire d'outil pour l'usinage CNC à cinq axes SurfMilling V1.0. Centre de protection des droits d'auteur de Chine, numéro d'acceptation des droits d'auteur du logiciel : 2009R11S035961
- [36]Bi QZ, Ding H, Wang Y H. Génération de longueurs d'outils sûres et courtes pour l'usinage CN 3+2 axes d'une fraise à tête sphérique à l'aide de matériel graphique. Notes de cours Artif Intell, 2008, 5315 : 348-355
- [37]Bi Qingzhen, Ding Han, Wang Yuhan, et al. Méthode de planification pour la longueur d'outil la plus courte et la plus sûre dans l'usinage CNC à cinq axes. Office chinois de la propriété intellectuelle, numéro d'acceptation de brevet : 200810039198.9, numéro de publication de brevet : CN101303583, 2008-06-1938. Bi QZ
- [38]Wang YH, Zhu LM, et al. Génération d'orientations d'outils sans collision pour l'usinage CN 5 axes avec une fraise courte à bout sphérique. Int J Prod Res, 2010, doi: 10.1080/00207540903436679
- [39]Budak E, Ozlu E. Développement d'un modèle de procédé de coupe thermomécanique pour les simulations de processus d'usinage. CIRP Ann-Manuf Tech, 2008, 57 : 97-100
- [40]Fussell BK, Jerard RB, Hemmett J G. Modélisation de la géométrie de coupe et des forces pour l'usinage de surfaces sculptées en 5 axes. Conception assistée par ordinateur, 2003, 35 : 333-346
- [41]Abdel-Malek K, Blackmore D, Joy K. Volumes balayés : fondements, perspectives et applications. Int J Shaping Model, 2006, 12 : 87-127
- [42]Chiou CJ, Lee Y S. Détermination de la surface balayée pour l'usinage à commande numérique à cinq axes. Int J Mach Tool Manu, 2002, 42 : 1497-1507
- [43]Du S, Surmann T, Webber O, et al. Formulation de profils balayés pour les mouvements d'outils à cinq axes. Int J Mach Tool Manu, 2005, 45 : 849-861
- [44]Ye T, Xiong C H. Optimisation des paramètres géométriques dans l'usinage multiaxes. Conception assistée par ordinateur, 2008, 40 : 879-890
- [45]Chiou JCJ, Lee Y S. Orientation optimale de l'outil pour l'usinage d'extrémité d'outil à cinq axes par approche d'enveloppe balayée. J Manuf Sci ET ASME, 2005, 127 : 810-818
- [46]Larue A, Altintas Y. Simulation des procédés de fraisage de flancs. Int J Mach Tool Manu, 2005, 45 : 549—559
- [47]Bailey T, Elbestawi MA, El-Wardany TI, et al. Une approche de simulation générique pour l'usinage multi-axes, partie 1 : méthodologie de modélisation. J Manuf Sci ET ASME, 2002, 124 : 624-633
- [48]Bailey T, Elbestawi MA, El-Wardany TI, et al. Une approche de simulation générique pour l'usinage multi-axes, partie 2 : étalonnage du modèle et planification de la vitesse d'avance. J Manuf Sci ET ASME, 2002, 124 : 634-642
- [49]Erdim H, Lazoglu I, Kaymakci M. Usinage de surfaces de forme libre et comparaison des stratégies de planification des vitesses d'avance. Mach Sci Tech, 2007, 11 : 117-133
- [50]Ding Han, Ding Ye, Zhu Limin, et al. Méthode de planification de la vitesse d'avance hors ligne pour le fraisage latéral CNC à cinq axes. Office chinois de la propriété intellectuelle, numéro d'acceptation de brevet : 200910046724.9, numéro de publication de brevet : CN101497140, 2009-08-05
- [51]Ratchev S, Liu S, Becker A A. Stratégie de compensation des erreurs dans le fraisage de pièces flexibles à parois minces. J Mater Process Tech, 2005, 162 : 673-681
- [52]Meshreki M, Kovecses J, Attia H, et al. Modélisation et analyse dynamiques de structures aérospatiales à parois minces pour la conception de dispositifs de fraisage multiaxes. J Manuf Sci ET ASME, 2008, 130 : 031011
- [53]Liao YJG, Hu S J. Modèle d'analyse de la pièce à usiner basé sur la dynamique multicorps flexible pour la stabilité de la fixation. Int J Mach Tool Manu, 2000, 40 : 343-362
- [54]Fang B, DeVor RE, Kapoor S G. Influence de l'amortissement par frottement sur la dynamique du système pièce-fixation et la stabilité de l'usinage. J Manuf Sci ET ASME, 2002, 124 : 226-234
- [55]Zheng Y, Rong Y, Hou Z. Identification de la rigidité de contact pour la conception de dispositifs assistée par ordinateur. Trans North Am Manuf Res Inst SME, 2006, 34 : 189-196
- [56]Deng H, Melkote S N. Modélisation de la stabilité dynamique des fixations tenant compte de l'effet d'enlèvement de matière. Trans North Am Manuf Res Inst SME, 2005, 33 : 289-296
- [57]Altintas Y, Budak E. Prédiction analytique des lobes de stabilité en fraisage. CIRP Ann-Manuf Tech, 1995, 44 : 357-362
- [58]Merdol SD, Altintas Y. Solution multifréquence de stabilité du broutage pour le fraisage à faible immersion. J Manuf Sci ET ASME, 2004, 126 : 459-466
- [59]Bayly PV, Halley JE, Mann BP, et al. Stabilité de la coupe interrompue par analyse temporelle par éléments finis. Dans : Actes de la conférence technique ASME Design Engineering, 6C, 2001, 2361-2370
- [60]Insperger T, Stépán G. Méthode de semi-discrétisation mise à jour pour les équations différentielles périodiques à retard discret. Int J Numer Meth Eng, 2004, 61 : 117-141
- [61]Altintas Y, Stepan G, Merdol D, et al. Stabilité du broutage dans le domaine fréquentiel et temporel discret. CIRP Ann-Manuf Techn, 2008, 1 : 35-44
- [62]Ding Y, Zhu LM, Zhang XJ, et al. Une méthode de discrétisation complète pour la prédiction de la stabilité du fraisage. Int J Mach Tool Maru, 2010, 50 : 502 - 509
- [63]Budak E, Tekeli A. Maximisation du taux d'enlèvement de matière sans bavardage lors du fraisage grâce à une sélection optimale des paires de profondeurs de coupe axiales et radiales. CIRP Ann-Manuf Tech, 2005, 54 : 353-356
- [64]Altintas Y, Merdol S. Fraisage virtuel à haute performance. CIRP Ann-Manuf Tech, 2007, 56 : 81-84
- [65]Kim S, Landers R, Ulsoy A. Contrôle robuste de la force d'usinage avec compensation de processus. J Manuf Sci ET ASME, 2003, 125 : 423-430
- [66]Zhang XM, Ding H, Chen S H. Méthode des éléments finis à intervalles pour la réponse dynamique d'un système en boucle fermée avec un paramètre incertain. Int J Numer Meth Eng, 2007, 70 : 543-562
- [67]Zhang XM, Ding H. Optimisation de la conception pour la réponse dynamique d'un système mécanique vibratoire avec des paramètres incertains en utilisant le modèle convexe. J Sound Vib, 2008, 318 : 406—415
- [68]Ding Han, Zhang Xiaoming, Zhu Limin, et al. Méthode d'optimisation des paramètres de processus CNC à cinq axes pour surfaces courbes avec paramètres modaux d'outil incertains. Office chinois de la propriété intellectuelle, numéro d'acceptation de brevet : 2009100-46725.3, numéro de publication de brevet : CN101493686, 2009-02-26