
Pianificazione del percorso utensile e simulazione dinamica nella lavorazione CNC a 5 assi
La lavorazione CNC a cinque assi è un mezzo efficace per lavorare in modo efficiente parti complesse nei settori dell'aviazione, aerospaziale, dell'energia e della difesa nazionale, e rappresenta una svolta nel miglioramento della tecnologia di produzione. Partendo dai vantaggi della lavorazione CNC a cinque assi, descrive la pianificazione del percorso utensile, la simulazione integrata geometria-meccanica e la simulazione dinamica, concentrandosi sui recenti progressi della ricerca sull'ottimizzazione della direzione dell'asse utensile basata sull'accessibilità, sulla pianificazione della posizione dell'utensile per la formazione di contatti puntuali e lineari di terzo ordine, sulla soluzione analitica della superficie dell'involucro utensile e sull'analisi della stabilità del processo di lavorazione, analizza i problemi esistenti e guarda avanti alle tendenze di sviluppo future.
La tradizionale lavorazione CNC a tre assi completa la lavorazione delle parti controllando la traslazione dell'utensile. Le macchine utensili CNC a cinque assi sono composte da macchine utensili a tre assi con due gradi di libertà rotazionali. Le macchine utensili CNC a cinque assi possono essere posizionate in qualsiasi direzione all'interno dello spazio di lavoro utilizzando questi due assi rotazionali. I vantaggi della lavorazione CNC a cinque assi sono ottenuti principalmente controllando la direzione dell'asse utensile, che si riflette specificamente nei seguenti aspetti:
Sebbene la lavorazione CNC a cinque assi presenti i vantaggi sopra descritti, comporta anche nuove sfide. A causa dell'introduzione del movimento rotatorio, la posizione dell'asse dell'utensile è più flessibile. È difficile immaginare intuitivamente il movimento dell'utensile rispetto al pezzo nel sistema di coordinate della macchina utensile, il che aumenta la difficoltà della pianificazione del percorso utensile. Inoltre, la velocità di avanzamento di ogni punto sull'utensile non è uniforme e le condizioni di lavorazione cambiano istantaneamente, rendendo più complessa la previsione della forza di taglio e i problemi dinamici. L'attuale lavoro di ricerca si riflette principalmente in tre aspetti [ 1 ] : pianificazione del percorso utensile, simulazione integrata geometrico-meccanica del processo di lavorazione e simulazione dinamica, come mostrato in Figura 1. La pianificazione del percorso utensile genera la traiettoria di movimento dell'utensile rispetto al pezzo in base al modello del pezzo, al piano di lavorazione e ai requisiti di errore.
(1) Cambiando la direzione dell'asse dell'utensile è possibile evitare interferenze tra l'utensile e il pezzo e realizzare la lavorazione di parti con superfici curve complesse come giranti e eliche integrali;
(2) Regolando la direzione dell'asse dell'utensile, è possibile adattare meglio la geometria dell'utensile e la superficie del pezzo, aumentare la larghezza di taglio effettiva e ottenere una lavorazione efficiente di grandi parti con superfici curve aperte;
(3) Il controllo della direzione dell'asse dell'utensile può migliorare le condizioni di lavorazione. Ad esempio, quando si lavorano aree con grande curvatura come la base della girante, è possibile utilizzare solo utensili a raggio ridotto e bassa rigidità. La scelta di una direzione dell'asse dell'utensile appropriata può ridurre la sporgenza dell'utensile. Il controllo della direzione dell'asse dell'utensile può anche controllare l'area in cui l'utensile partecipa al taglio, ridurre la forza di taglio e l'usura dell'utensile e migliorare la qualità della superficie lavorata.
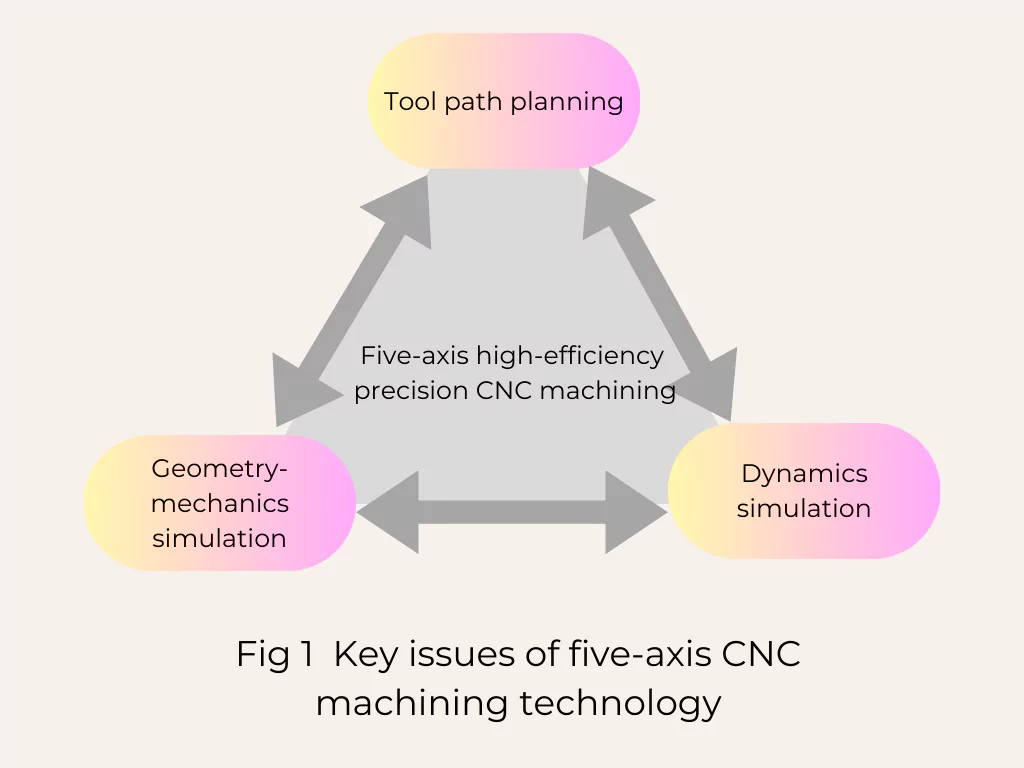
Il percorso utensile generato ha un ruolo decisivo nella qualità e nell'efficienza della lavorazione ed è la base per la simulazione geometrica-meccanica integrata del processo di lavorazione. La geometria nella simulazione geometrica-meccanica integrata si riferisce alla geometria di taglio tra l'utensile e il pezzo durante il processo di rimozione del materiale. La simulazione integrata si riferisce all'integrazione della geometria di taglio e dei modelli di forza di taglio per prevedere la forza di taglio dinamica durante il processo di lavorazione.
È la base per pianificare le velocità di avanzamento in base alla forza di taglio, prevedere e compensare la deformazione dell'utensile e del pezzo in lavorazione e può anche fornire informazioni meccaniche per la simulazione dinamica. La simulazione dinamica è il processo di previsione della stabilità del processo di lavorazione e della morfologia della superficie del pezzo in lavorazione in base alla forza di taglio e alle caratteristiche dinamiche del sistema macchina utensile-utensile-pezzo in lavorazione. È la base per ottimizzare i parametri di processo e i percorsi utensile in base alle caratteristiche dinamiche del processo di lavorazione.
A livello internazionale, sono state condotte molte ricerche teoriche e applicate sulla lavorazione CNC a cinque assi. Attualmente, ci sono software CAM generali (come UG e Catia), software CAM speciali (come Max per la lavorazione di giranti e TurboSoft per la lavorazione di pale) e software di simulazione dinamica (come CutterPro). Nel 2001, l'Unione Europea ha lanciato il progetto "Flamingo (ottimizzazione della fresatura dei fianchi)" e ha studiato congiuntamente metodi di fresatura laterale efficienti con aziende e università famose come SNECMA, Rolls Royce e Dassault Systèmes. United Technologies Corporation, Pratt & Whitney e Concepts NREC hanno studiato la tecnologia di lavorazione di precisione efficiente a cinque assi. Anche la Cina ha sviluppato software come Kaimo, 5BDM e DynaCut, ma è ancora agli inizi nella ricerca teorica e nell'applicazione.
L'attuale software commerciale fornisce una vasta gamma di strategie per la pianificazione e la simulazione del percorso utensile, ma è ancora imperfetto in termini di intelligenza, processabilità ed efficienza computazionale. Ad esempio, la strategia di controllo della direzione dell'asse utensile si basa principalmente sull'input dei programmatori ed è difficile ottimizzare automaticamente la direzione dell'asse utensile per soddisfare simultaneamente i requisiti di prevenzione delle interferenze, elaborazione di linee larghe, fluidità complessiva dei percorsi utensile e accorciamento della lunghezza utensile. In termini di simulazione dinamica, è principalmente mirato alla lavorazione CNC a tre assi e vi è un'urgente necessità di modellazione e simulazione della dinamica della forza di taglio e del processo di taglio per la lavorazione ad alta velocità a cinque assi.
1. Pianificazione del percorso utensile
La pianificazione del percorso utensile è la tecnologia di base della programmazione CNC. La difficoltà maggiore nella pianificazione del percorso utensile per una lavorazione efficiente a cinque assi di superfici complesse è che, oltre a soddisfare i vincoli geometrici, è anche necessario considerare le caratteristiche dinamiche e i fattori fisici durante il processo di lavorazione. Soprattutto per i pezzi realizzati con materiali difficili da lavorare, le caratteristiche dinamiche e i fattori fisici determinano in larga misura l'efficienza e la qualità della lavorazione e devono essere considerati nella fase di pianificazione del percorso utensile. Quando si pianifica il percorso utensile, è necessario espandere l'area di taglio effettiva dell'utensile e migliorare le condizioni di processo regolando la direzione dell'asse utensile, assicurando al contempo l'assenza di interferenze.
1.1 Prevenzione delle interferenze
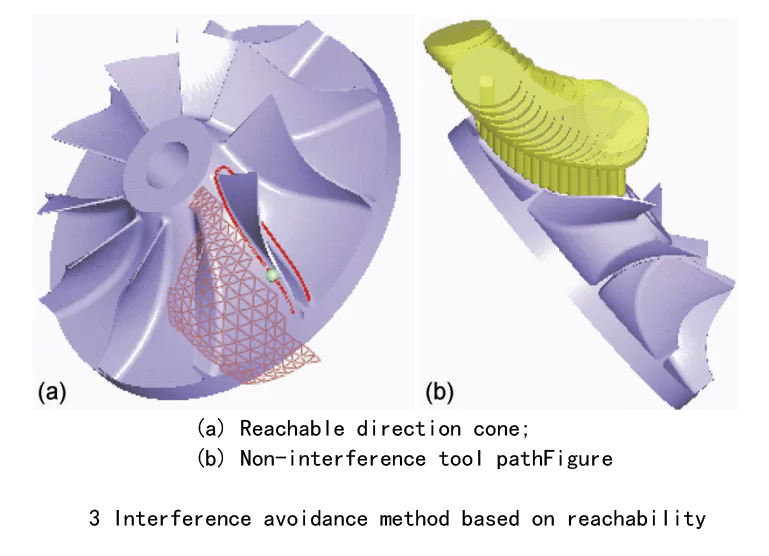
L'evitamento delle interferenze è il vincolo geometrico che deve essere considerato per primo quando si lavorano parti curve complesse. Gli attuali metodi di pianificazione del percorso utensile senza interferenza possono essere suddivisi in metodi di pianificazione basati su generazione e rilevamento e metodi di pianificazione basati sull'accessibilità. Generazione e rilevamento si riferiscono alla generazione del percorso utensile prima e quindi al rilevamento delle interferenze, ed evitamento delle interferenze regolando la direzione dell'asse utensile, come mostrato nella Figura 2; mentre il metodo di pianificazione del percorso utensile basato sull'accessibilità genera direttamente percorsi utensile senza interferenza nello spazio accessibile, come mostrato nella Figura 3.
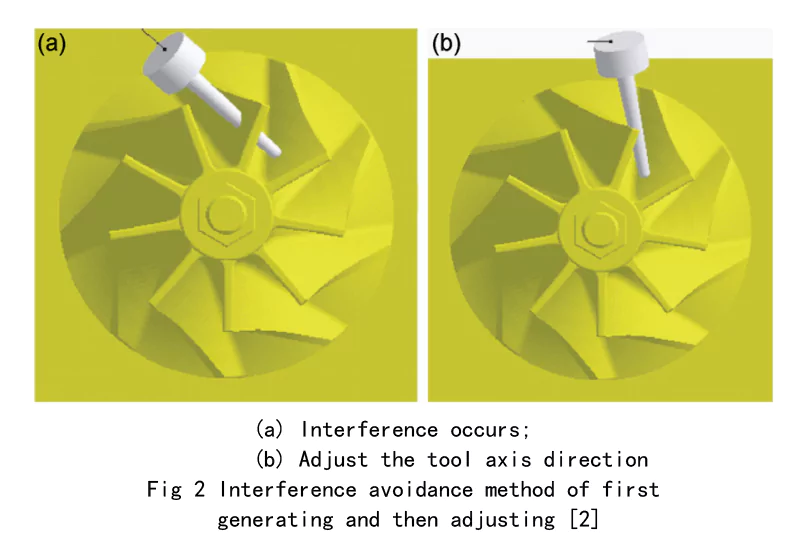
Il metodo "genera prima di rilevare" si concentra sul controllo delle interferenze e sulla regolazione della direzione dell'asse dell'utensile. In genere, un programma NC contiene decine di migliaia o addirittura centinaia di migliaia di punti di posizione dell'utensile. Il controllo delle interferenze spesso richiede molto tempo e risorse di calcolo, quindi la ricerca si concentra sul miglioramento dell'efficienza del controllo globale delle interferenze [ 2 , 3 ] . Durante la lavorazione di pezzi complessi, il metodo "genera prima di rilevare" spesso richiede ripetuti controlli delle interferenze e regolazioni della direzione dell'asse dell'utensile. In questo processo, vengono considerati principalmente i vincoli geometrici ed è difficile ottimizzare la direzione dell'asse dell'utensile in base ai requisiti del processo.
Il metodo di pianificazione basato sulla raggiungibilità calcola innanzitutto il cono di direzione raggiungibile dell'utensile nel punto di contatto discreto dell'utensile e quindi pianifica il percorso dell'utensile nella direzione raggiungibile. Il vantaggio di questo metodo è che può valutare direttamente la lavorabilità del pezzo, ridurre o addirittura evitare ripetute regolazioni e rilevamenti del percorso dell'utensile e quindi ottimizzare il percorso dell'utensile nello spazio privo di interferenze. Ad esempio, la direzione dell'asse dell'utensile può essere ottimizzata in base alle prestazioni cinematiche della macchina utensile, superando la difficoltà di evitare interferenze globali durante l'ottimizzazione della direzione dell'asse dell'utensile. Tuttavia, quando si lavorano pezzi complessi, il modello dell'ostacolo è spesso composto da centinaia di migliaia o addirittura centinaia di migliaia di poligoni. Il calcolo della direzione raggiungibile dell'asse dell'utensile richiede spesso enormi risorse di calcolo e tempo. Pertanto, l'attenzione della ricerca è su come calcolare rapidamente il cono di direzione raggiungibile dell'utensile, includendo principalmente il metodo dello spazio C (spazio di configurazione) [ 4 , 5 ] e il metodo del cono visibile [ 6 ~ 10 ] . La chiave del metodo C-space sta nel come mappare rapidamente la superficie dell'ostacolo nello spazio C, e l'efficienza computazionale è il problema principale di questo tipo di algoritmo.
I risultati dei calcoli di Wang et al. [ 5 ] mostrano che quando il modello dell'ostacolo contiene 10,000 triangoli, anche se non si considera il controllo dell'interferenza del portautensili, il tempo per calcolare il cono di direzione raggiungibile raggiungerà 1190.33 minuti. Per migliorare l'efficienza del calcolo, il raggio dell'utensile viene prima ignorato e l'utensile viene astratto come un raggio che parte dal punto di posizione dell'utensile. Il problema di raggiungibilità viene trasformato in un problema di visibilità. Gli autori di questo articolo [ 6 , 7 , 8 ] hanno utilizzato il metodo C-space per descrivere il cono di visibilità dell'utensile e hanno proposto tre strategie per migliorare la velocità di calcolo del cono di visibilità utilizzando l'algoritmo di rimozione nascosto nella grafica e hanno proposto un metodo di analisi di producibilità della superficie basato sul cono di visibilità. Tuttavia, la visibilità non considera il raggio dell'utensile e del portautensili, ma è solo una condizione necessaria affinché l'utensile non abbia interferenze. Pertanto, è necessaria una post-elaborazione che richiede molto tempo per un controllo accurato delle interferenze [ 9 ] . Se la superficie di lavorazione e la superficie di controllo dell'interferenza sono sfalsate di distanze uguali, il problema di raggiungibilità dell'utensile con estremità sferica può essere equivalente al problema di visibilità [ 10 ].
Tuttavia, il calcolo della superficie di uguale distanza risultante è un compito complesso e questo metodo non può ancora considerare accuratamente il raggio del portautensili. È applicabile solo agli utensili con estremità sferica. Pertanto, è difficile avere un'applicazione universale. Gli autori di questo articolo [ 11 , 12 ] hanno generalizzato il concetto di un cono di visibilità tradizionale e hanno proposto un metodo per calcolare in modo efficiente il cono di direzione raggiungibile globale dell'utensile, che ha una complessità temporale approssimativamente lineare. Per le frese a fondo piatto e le frese circolari comunemente utilizzate nell'industria, il punto di posizione univoco dell'utensile può essere generalmente determinato in base al punto di contatto dell'utensile, alla direzione della normale alla superficie e alla direzione dell'asse dell'utensile.
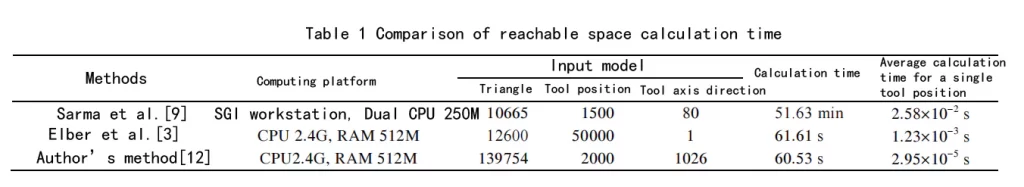
Quando il punto di posizione dell'utensile viene osservato nella direzione opposta alla direzione dell'asse dell'utensile, il problema di raggiungibilità globale dell'utensile può essere equivalente al problema di visibilità completa di un set di superfici del disco e superfici del cono. La funzione di query di occlusione nella scheda grafica (GPU) può essere utilizzata per rilevare rapidamente la visibilità completa delle superfici del disco e del cono e quindi determinare la raggiungibilità completa dell'utensile. La Tabella 1 confronta il tempo di calcolo dei tre algoritmi. Si può scoprire che quando il numero di triangoli e il numero di direzioni dell'asse dell'utensile del modello di ostacolo di input sono più di 10 volte superiori a quelli dell'algoritmo nella letteratura [9], il tempo di calcolo dell'algoritmo basato su GPU è solo il 2% dell'algoritmo nella letteratura [9] e il tempo di calcolo medio di una singola posizione dell'utensile è inferiore al 2‰ dell'algoritmo nella letteratura [9]. Anche se il numero di triangoli di input è 10 volte maggiore di quello del riferimento [3], il tempo medio di rilevamento di una singola posizione dello strumento basato sull'algoritmo GPU è inferiore al 3% di quello dell'algoritmo del riferimento [3].
1.2 Efficienza di elaborazione
Le frese a testa sferica sono ancora ampiamente utilizzate nella lavorazione CNC a cinque assi. La pianificazione della posizione dell'utensile per la lavorazione con frese a testa sferica è semplice, ma l'efficienza è relativamente bassa. Regolandone la posizione e l'assetto, le frese non a testa sferica possono realizzare il punto di contatto dell'utensile all'interno dell'area della striscia vicino alla linea della traiettoria. La superficie dell'involucro dell'utensile si avvicina completamente alla superficie di progettazione teorica, aumentando così in modo significativo la larghezza di banda di elaborazione con una data precisione e sfruttando appieno il potenziale delle macchine utensili a cinque assi durante la lavorazione di superfici curve piatte e aperte, che è diventato un argomento di ricerca caldo negli ultimi anni. Il lavoro di ricerca si concentra principalmente sulla fresatura finale di frese a fondo piatto e frese ad anello e sulla fresatura laterale di frese cilindriche e frese coniche. La fresatura finale si basa sulla formatura del contatto puntiforme e si possono ottenere elevate velocità di rimozione del materiale aumentando l'area di taglio effettiva dell'utensile. Migliorare l'efficienza di elaborazione e la formatura del contatto lineare viene utilizzata nella lavorazione di fresatura laterale per realizzare direttamente un'ampia lavorazione lineare.
Il principio di formatura della lavorazione CNC a cinque assi è il principio dell'inviluppo della famiglia di superfici a parametro singolo. L'errore di lavorazione effettivo è l'errore normale della superficie dell'inviluppo dell'utensile rispetto alla superficie del pezzo. Poiché la superficie dell'inviluppo dell'utensile può essere calcolata solo dopo che tutte le posizioni dell'utensile sono state determinate [ 13 , 14 ] , come considerare la deviazione tra la superficie dell'inviluppo dell'utensile e la superficie del pezzo durante la pianificazione di una singola posizione dell'utensile è una questione molto critica, che è direttamente correlata alla precisione del calcolo della posizione dell'utensile. A causa della difficoltà e della complessità dell'operazione, la maggior parte della letteratura ha adottato un'elaborazione semplificata approssimata [ 15 ] , convertendo la pianificazione della posizione dell'utensile in un problema di approssimazione di ottimizzazione tra la superficie dell'utensile e la superficie del pezzo in una singola posizione dell'utensile. I vari modelli di ottimizzazione della posizione dell'utensile forniti non possono riflettere veramente il processo di lavorazione effettivo e i metodi esistenti sono adatti solo per il calcolo della posizione dell'utensile di una certa superficie o di un certo utensile. C'è ancora molto margine di miglioramento in termini di versatilità, operatività, stabilità e precisione di lavorazione.
Per la fresatura frontale, Wang Xiaochun et al. [ 15 , 16 , 17 ] hanno studiato successivamente il problema della pianificazione della posizione dell'utensile dal punto di vista del contatto di ordine superiore tra la superficie dell'inviluppo dell'utensile e la superficie di progetto nel punto di contatto dell'utensile. Wang Xiaochun et al. [ 15 ] hanno proposto il metodo della curvatura osculatrice per frese a disco concavo. Nella sezione normale perpendicolare alla direzione di avanzamento, la superficie dell'inviluppo formata dal cerchio della traiettoria della punta dell'utensile e la sezione normale della superficie teorica hanno le stesse derivate di ordine 1-3, aumentando così la larghezza di banda di elaborazione di ogni passaggio mantenendo la precisione. Rao et al. [ 16 ] hanno discusso l'adattamento della curvatura della superficie di progetto e della superficie dell'inviluppo dell'utensile e hanno proposto un metodo per eliminare l'interferenza locale nella lavorazione a cinque assi di superfici a forma libera con frese a fondo piatto. Entrambi i metodi sopra descritti si basano su un modello approssimato locale della superficie di inviluppo dell'utensile per l'ottimizzazione della posizione dell'utensile stesso, ma sono applicabili solo a frese a disco o a testa piatta e non possono essere estesi ad altri tipi di utensili.
Gong et al. [ 17 ] hanno stabilito un modello per descrivere la relazione tra la superficie dell'utensile, la superficie dell'inviluppo dell'utensile e la superficie di progetto. Vengono proposti il principio e il metodo di approssimazione della superficie dell'inviluppo dell'utensile alla superficie di progetto nel senso della vicinanza della banda. Questo metodo si applica agli utensili rotanti generici, ma si basa sulla ricostruzione locale di secondo ordine della superficie dell'inviluppo dell'utensile. Può ottenere solo un contatto di secondo ordine tra la superficie dell'inviluppo dell'utensile e la superficie del pezzo.
Per la lavorazione a cinque assi, il contatto di terzo ordine tra i due può essere ottenuto in teoria, quindi il modello di secondo ordine non riesce a dare pieno gioco al potenziale della lavorazione a collegamento a cinque assi. I modelli teorici di questi metodi sono anche incompatibili tra loro e tutti convertono le condizioni di contatto in equazioni, quindi calcolano rigorosamente la posizione dell'utensile che soddisfa le condizioni di contatto. Tuttavia, nelle applicazioni pratiche, a causa della complessità dell'utensile e della superficie di progettazione, nonché dell'esistenza di vincoli di non interferenza, vincoli dello spazio di lavoro della macchina utensile e vincoli di scorrevolezza del percorso utensile, è spesso impossibile ottenere una lavorazione di contatto di ordine elevato accurata.
Gli autori di questo articolo [ 18 , 19 ] hanno studiato le caratteristiche geometriche tra due superfici di contatto lineari. La condizione di base della superficie dell'inviluppo dell'utensile è che essa sia in contatto lineare con la superficie dell'utensile e la superficie di progettazione lungo la linea caratteristica e la linea della traiettoria di contatto dell'utensile, rispettivamente. È stato proposto il principio di ricostruzione locale della superficie dell'inviluppo spazzato dell'utensile rotante.
È stato stabilito un modello matematico per ricostruire la superficie approssimata locale di terzo ordine della superficie dell'involucro dell'utensile da una singola posizione dell'utensile, ed è stata caratterizzata la relazione differenziale di terzo ordine tra la superficie dell'utensile, la superficie dell'involucro dell'utensile e la superficie di progettazione nelle vicinanze del punto di contatto dell'utensile. Su questa base, è stato proposto un nuovo metodo di pianificazione della posizione dell'utensile per la lavorazione CNC a cinque assi a linea larga con utensili non sferici di superfici a forma libera: il metodo del contatto di terzo ordine. Questo metodo ottimizza l'angolo di spoglia e l'angolo di rollio dell'utensile in modo che la superficie dell'involucro dell'utensile e la superficie di progettazione raggiungano il contatto di terzo ordine nel punto di contatto dell'utensile.
È adatto a qualsiasi utensile di superficie rotante, qualsiasi superficie progettata e vari metodi di lavorazione e può gestire naturalmente vari vincoli geometrici e cinematici. Una fresa circolare con un raggio del cerchio centrale di 10 mm e un raggio del cerchio padre di 2.5 mm è stata utilizzata per lavorare una superficie a spirale. Quando l'errore di lavorazione è limitato a 0.005 e 0.01 mm in un determinato punto di contatto dell'utensile, le larghezze di banda di lavorazione delle tre posizioni dell'utensile (contatto di primo ordine dell'utensile a estremità sferica, contatto di secondo ordine dell'utensile circolare e contatto di terzo ordine) sono mostrate nella Tabella 2. Si può vedere che la lavorazione a contatto di terzo ordine raggiunge l'approssimazione locale ottimale tra la superficie dell'involucro dell'utensile e la superficie di progettazione e migliora significativamente l'efficienza di lavorazione anche rispetto alla lavorazione a contatto di secondo ordine.

Per la fresatura laterale, Lartigue et al. [ 20 ] hanno studiato per primi il problema dell'ottimizzazione della posizione dell'utensile dal punto di vista del controllo dell'errore complessivo. Regolando la superficie della traccia dell'asse, la superficie dell'inviluppo dell'utensile è stata fatta avvicinare alla superficie di progetto nel senso dei minimi quadrati. Tuttavia, la misurazione dell'errore da loro adottata è stata semplificata in una certa misura. Per la lavorazione con utensili a colonna, Gong et al. [ 21 ] hanno applicato il principio di inclusione isometrica per trasformare il problema nel problema di approssimazione ai minimi quadrati della superficie isometrica della superficie della traccia dell'asse alla superficie di progetto.
Questo metodo non è limitato alla dimensione dell'errore locale, ma si concentra sul controllo dell'errore di approssimazione dell'involucro della famiglia di superfici dell'utensile rispetto alla superficie di progettazione nel suo complesso, quindi è chiamato metodo di ottimizzazione complessiva. Sebbene l'adattamento della superficie dei minimi quadrati possa seguire direttamente le teorie e i metodi pertinenti di inversione della superficie, che è più facile da implementare da una prospettiva computazionale, non soddisfa i criteri di valutazione dell'errore di contorno raccomandati dagli standard ISO e ANSI. Inoltre, questi due metodi non possono gestire il vincolo di non sovrataglio e non sono adatti per la pianificazione della semi-finitura. Inoltre, i problemi di base come la descrizione analitica dell'errore normale tra la superficie dell'involucro e la superficie di progettazione e l'influenza del cambiamento nella forma della superficie della traccia dell'asse sull'errore normale non sono stati ben risolti.
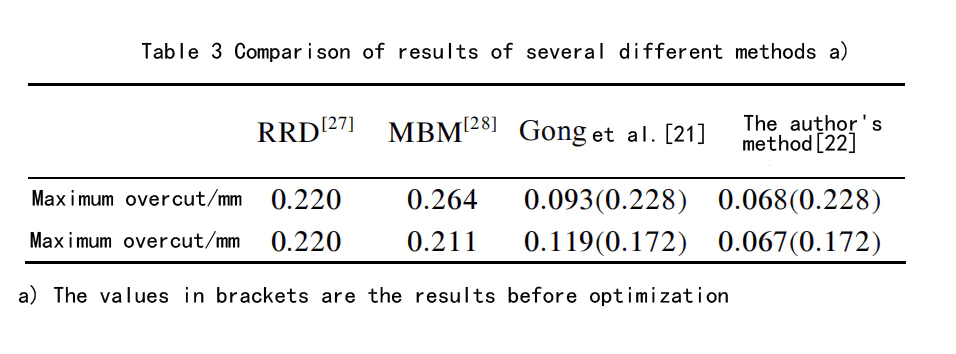
Gli autori di questo articolo [ 22 , 23 ] hanno attribuito il problema di ottimizzazione generale del percorso dell'utensile per la fresatura laterale con una fresa cilindrica al problema della migliore approssimazione coerente dell'inviluppo dell'utensile alla superficie di progetto, hanno definito la funzione di errore normale della superficie di traccia dell'asse punto e hanno derivato le sue espressioni di gradiente di primo ordine e matrice di colore marino di secondo ordine per i parametri di controllo della forma della superficie di traccia dell'asse. Su questa base, è stato costruito un efficiente algoritmo di approssimazione della superficie di traccia dell'asse della nuvola di punti discreta ed è stato applicato alla fresatura laterale di superfici rigate non sviluppabili. L'accuratezza geometrica è stata migliorata di oltre il 30% rispetto ai metodi internazionali esistenti e il vincolo di sovra-taglio potrebbe essere gestito in modo naturale. I risultati del confronto sono mostrati nella Tabella 3 [ 27 , 28 ] . Questo metodo utilizza la proprietà geometrica per cui la superficie dell'inviluppo della fresa cilindrica e la sua superficie di traccia dell'asse sono equidistanti tra loro, quindi non può essere esteso al caso di frese coniche.
In alcune applicazioni, una fresa conica può ottenere un taglio a raggio piccolo all'estremità, garantendo al contempo rigidità, evitando così interferenze tra l'estremità dell'utensile e il pezzo in lavorazione e la difficoltà di una rigidità insufficiente di una fresa cilindrica a raggio piccolo. Pertanto, il metodo di ottimizzazione della posizione dell'utensile per la fresatura laterale della fresa conica ha attirato l'attenzione negli ultimi anni.
Basandosi sulla rappresentazione dell'inviluppo sferico a doppio parametro della superficie dell'inviluppo dell'utensile, gli autori di questo articolo [ 24 , 25 ] hanno proposto un metodo per calcolare direttamente l'errore normale tra l'inviluppo dell'utensile e la superficie di progettazione senza costruire la superficie dell'inviluppo, e hanno derivato l'espressione del gradiente di primo ordine dell'errore normale riguardante i parametri di controllo della forma della superficie della traiettoria dell'asse dell'utensile, rivelando l'influenza di una piccola regolazione della posizione dell'utensile sull'errore di approssimazione complessivo tra la superficie di progettazione e la superficie dell'inviluppo dell'utensile.
Su questa base, è stato costruito un algoritmo di approssimazione coerente ottimale per la nuvola di punti discreta della superficie dell'involucro dell'utensile alla superficie di progettazione basata su informazioni derivate, realizzando l'ottimizzazione complessiva del percorso dell'utensile per la fresatura laterale a cinque assi con una fresa conica. Le teorie e i metodi pertinenti sono applicabili anche alla pianificazione della fresatura laterale di utensili rotanti generali.
Prendendo come esempio la fresatura laterale di una pala di girante con una fresa conica, le due curve di contorno della superficie rigata della pala sono entrambe curve B-spline di terzo ordine e il raggio del cerchio inferiore della fresa conica è di 6.25 mm, l'altezza di 30 mm e l'angolo del semicono di 10°. Sulla superficie rigata da lavorare vengono selezionati uniformemente 50×100 punti discreti. La superficie iniziale della traccia dell'asse viene generata con il metodo di Chiou [ 26 ] . In questo momento, la sovra-lavorazione massima tra la superficie dell'inviluppo dell'utensile e la superficie progettata è di 0.0896 mm e la sotto-lavorazione massima è di 0.0239 mm. Dopo l'ottimizzazione della superficie della traccia dell'asse, la sovra-lavorazione e la sotto-lavorazione massime si riducono rispettivamente a 0.0062 e 0.0061 mm. Si può notare che l'ottimizzazione complessiva del percorso dell'utensile migliora significativamente la precisione geometrica del pezzo.
1.3 Miglioramento delle condizioni di processo
La lavorazione ad alta velocità pone requisiti più elevati sulla scorrevolezza dei percorsi utensile e sulla rigidità complessiva del sistema di lavorazione. La scorrevolezza dell'asse utensile e la lunghezza dell'utensile influenzano le caratteristiche dinamiche del processo di lavorazione CNC a cinque assi; diverse direzioni dell'asse utensile cambieranno anche i parametri di taglio come la velocità di taglio effettiva e influenzeranno fattori fisici come la forza di taglio. Questi fattori devono essere integrati nella pianificazione del percorso utensile per migliorare le condizioni del processo.
(i) Fluidità nella direzione dell'asse dell'utensile. La fluidità nella direzione dell'asse dell'utensile ha un impatto diretto sull'errore cinematico non lineare, sull'efficienza di lavorazione, sulla fluidità del movimento di avanzamento e sulle condizioni di taglio [ 29 , 30 ] . Pertanto, la fluidità nella direzione dell'asse dell'utensile è un indicatore importante per la valutazione dei percorsi utensile. La misurazione della fluidità dell'asse dell'utensile può essere definita nel sistema di coordinate della macchina utensile, nel sistema di coordinate del pezzo o nel sistema di coordinate di avanzamento, corrispondenti rispettivamente al movimento dell'asse rotante della macchina utensile, alla variazione della direzione dell'asse dell'utensile rispetto al pezzo e alla variazione delle condizioni di taglio.
La maggior parte degli studi esistenti considera le metriche nel sistema di coordinate della macchina utensile. Kersting et al. [ 31 ] hanno studiato il metodo di levigatura della direzione dell'asse dell'utensile nello spazio C libero basato sulle metriche nel sistema di coordinate della macchina utensile. Castagnetti et al. [ 29 ] hanno definito le metriche nel sistema di coordinate della macchina utensile con la levigatezza del movimento di avanzamento dell'asse rotante e l'efficienza di lavorazione come obiettivo, e hanno dimostrato che il tempo di lavorazione può essere significativamente ridotto dopo l'ottimizzazione della direzione dell'asse dell'utensile.
Gli autori di questo articolo [ 11 , 12 ] hanno studiato l'algoritmo per la levigatura complessiva della direzione dell'asse dell'utensile nello spazio ammissibile dell'asse dell'utensile. L'algoritmo tiene conto dei vincoli di velocità angolare tra le posizioni adiacenti dell'utensile e definisce il problema di levigatura complessiva della direzione dell'asse dell'utensile come un problema di ottimizzazione vincolata nel dominio discreto. L'algoritmo del percorso più breve del grafo orientato viene utilizzato per risolvere il problema di ottimizzazione per ottenere il percorso dell'utensile complessivamente levigato.
Il metodo di misurazione della direzione dell'asse dell'utensile di levigatura nel sistema di coordinate del pezzo è principalmente focalizzato sulla pianificazione del percorso utensile NURBS. Dassault [ 32 ] ha studiato il metodo di utilizzo di doppie curve spline per descrivere il percorso utensile di lavorazione a cinque assi e ha ottenuto una direzione dell'asse utensile liscia tramite interpolazione. Il sistema CNC 840D di Siemens ha lanciato un'interfaccia che supporta percorsi utensile NURBS doppi equidistanti. La direzione dell'asse utensile è una curva spline razionale su una sfera, che garantisce la levigatezza della direzione dell'asse utensile.
L'autore di questo articolo 1) [ 33 ] ha proposto un metodo per generare percorsi utensile NURBS duali equidistanti. Basandosi sulla cinematica "punto-linea", è stato introdotto un iperpiano quaternionico duale per descrivere lo spazio della posizione dell'utensile e il problema di generazione "posizione utensile discreta → percorso utensile continuo" è stato convertito in un problema di progettazione di curve di interpolazione planare nello spazio quaternionico duale. La curva B-spline è stata utilizzata per progettare un percorso utensile nella forma di espressione di movimento razionale, che può essere facilmente convertita nell'espressione di curve NURBS duali a passo fisso.
La misurazione nel sistema di coordinate di avanzamento riflette il cambiamento nelle condizioni di taglio. L'uniformazione della direzione dell'asse dell'utensile in base alla misurazione nel sistema di coordinate di avanzamento aiuta a ottenere una forza di taglio uniforme. Ozturk et al. [ 34 ] hanno analizzato la relazione tra la direzione dell'asse dell'utensile e la forza di taglio per la lavorazione con fresa a testa sferica e hanno dimostrato che la direzione dell'asse dell'utensile ha un impatto significativo sulla qualità di lavorazione delle frese a testa sferica.
Gli autori di questo articolo [ 30 , 35 ] hanno proposto un algoritmo per la levigatura complessiva della direzione dell'asse dell'utensile sulla griglia di contatto dell'utensile. L'algoritmo considera in modo completo tre misurazioni nel sistema di coordinate del pezzo, nel sistema di coordinate della macchina utensile e nel sistema di coordinate di avanzamento. Può garantire simultaneamente la levigatura complessiva della direzione dell'asse dell'utensile lungo la direzione di avanzamento e la direzione della riga adiacente. Inoltre, richiede solo il calcolo del cono di direzione raggiungibile dall'utensile sulla griglia di contatto dell'utensile, il che ha un'elevata efficienza computazionale. La simulazione mostra che l'ottimizzazione complessiva della direzione dell'asse dell'utensile può migliorare l'efficienza di lavorazione, rendere più stabile il movimento di avanzamento della macchina utensile ed è favorevole al raggiungimento di una forza di taglio uniforme durante la lavorazione.
(ii) Ridurre la lunghezza dell'utensile. La capacità di lavorare pezzi complessi con utensili più corti è un importante vantaggio della lavorazione CNC a cinque assi. Ridurre la lunghezza di sporgenza dell'utensile può migliorare la rigidità dell'intero sistema di lavorazione. La lunghezza minima di sicurezza dell'utensile viene generalmente calcolata durante la fase di simulazione del programma CNC. Ad esempio, il software di simulazione CNC Vericut offre la funzione di calcolo della lunghezza minima di sicurezza dell'utensile nella versione 6.2. Per calcolare la lunghezza minima di sicurezza dell'utensile durante il processo di simulazione, è necessario pianificare prima il percorso utensile. La sporgenza di sicurezza dell'utensile può essere calcolata solo per il percorso utensile esistente. Tuttavia, quando si lavorano pezzi complessi, la lunghezza minima di sicurezza dell'utensile è spesso determinata dalla direzione dell'asse utensile. Pertanto, la lunghezza minima di sicurezza dell'utensile dovrebbe essere considerata durante la fase di pianificazione del percorso utensile.
Come considerare la lunghezza minima sicura dell'utensile durante la pianificazione del percorso utensile per la lavorazione CNC a cinque assi è stato poco considerato nella ricerca esistente. Morimoto et al. [ 10 ] hanno proposto un algoritmo per regolare la direzione dell'asse utensile per accorciare la lunghezza dell'utensile per la lavorazione ad angolo fisso di frese a testa sferica. Questo metodo richiede innanzitutto di trovare le superfici di offset equidistanti della superficie lavorata e della superficie di controllo dell'interferenza ed è troppo conservativo nel calcolo della lunghezza sicura dell'utensile. Gli autori di questo articolo [ 36 ] hanno proposto un metodo per calcolare la lunghezza minima sicura dell'utensile nella direzione accessibile basato sul rilevamento dell'accessibilità dell'utensile basato su GPU, fornendo un metodo efficiente di pianificazione della lunghezza di sicurezza dell'utensile per la lavorazione CNC 3+2. Su questa base, l'algoritmo di pianificazione del percorso utensile per la lavorazione CNC a collegamento a cinque assi con la lunghezza dell'utensile più corta come obiettivo è stato ulteriormente esplorato [ 37 , 38 ] . Assumendo come vincoli la non interferenza del percorso utensile e la regolarità della direzione dell'asse utensile tra posizioni utensile adiacenti, il problema di ottimizzazione della lunghezza dell'utensile è stato trasformato in un problema di ottimizzazione con combinazione di vincoli, e è stato fornito un metodo di soluzione efficace.
2. Simulazione integrata geometria-meccanica
La simulazione dinamica della forza di taglio è alla base della simulazione fisica ed è ampiamente utilizzata nell'ottimizzazione dei parametri di taglio come la velocità di avanzamento e la velocità del mandrino, nella previsione delle vibrazioni di taglio, nel controllo adattivo del processo di lavorazione, nel monitoraggio dell'usura e del danneggiamento degli utensili, nella previsione della morfologia della superficie di lavorazione e nell'analisi e compensazione degli errori di lavorazione. La simulazione integrata geometria-meccanica prevede la forza di taglio dinamica in base alle condizioni di taglio istantanee durante la rimozione del materiale. Essa comprende due aspetti: il coefficiente della forza di taglio e la geometria di taglio istantanea. Il coefficiente della forza di taglio viene generalmente ottenuto mediante calibrazione sperimentale [ 39 , 40 ] . Pertanto, il lavoro principale consiste nella modellazione del volume di scansione dell'utensile e della geometria di taglio utensile-pezzo.
2.1 Integrazione della simulazione geometrica e della previsione della forza di taglio
La chiave per modellare il corpo dell'utensile spazzolato è risolvere la sua superficie di inviluppo. Per modellare la superficie di inviluppo del corpo dell'utensile spazzolato sotto movimento a cinque assi, i metodi comunemente usati sono metodi numerici [ 41 ] , tra cui il metodo di perdita di rango jacobiano, il metodo dell'equazione differenziale spazzolata, il metodo di modellazione implicita e il metodo della somma di Minkowski. Questi metodi richiedono soluzioni numeriche di equazioni differenziali ordinarie di ordine elevato o equazioni trascendentali, che sono molto intensive dal punto di vista computazionale. Chiou et al. [ 42 ] hanno derivato le formule di soluzione per le linee caratteristiche istantanee della fresa anulare e della fresa APT composta dalle superfici coniche superiore e inferiore e dalla superficie anulare intermedia sotto movimento di interpolazione lineare a cinque assi. Du e Ye et al. [ 43 , 44 ] hanno semplificato i risultati di Chiou introducendo il sistema di riferimento istantaneo e la rappresentazione della velocità del corpo rigido. Successivamente, Chiou et al. [ 45 ] hanno ottenuto le formule di soluzione per le linee caratteristiche istantanee della fresa APT sotto il movimento di corpo rigido nello spazio generale introducendo il sistema di riferimento istantaneo nel punto di contatto dell'utensile. I metodi sopra descritti richiedono il calcolo punto per punto dei punti sulla superficie dell'inviluppo e il processo di determinazione della soluzione è relativamente complicato.
Gli autori di questo articolo [ 13 , 14 ] hanno proposto due espressioni analitiche per la superficie di spazzamento del tagliente di un utensile rotante:
(1) La superficie rotante del tagliente di una fresa conica, di una fresa a tamburo e di una fresa ad anello è rappresentata come la superficie dell'involucro di una famiglia di sfere a raggio variabile a parametro singolo. La superficie dell'involucro del volume spazzato e il suo vettore normale esterno unitario dei tre tipi di utensili in movimento spaziale generale sono derivati utilizzando la teoria dell'involucro della famiglia di sfere a doppio parametro;
(2) L'espressione analitica della linea caratteristica della superficie di inviluppo spazzata di un utensile rotante arbitrario in movimento spaziale generale è derivata applicando la condizione di inviluppo e il metodo di rappresentazione della velocità del movimento del corpo rigido. Il metodo ha il vantaggio di non introdurre un frame istantaneo aggiuntivo e la formula è concisa e chiara.
La geometria di taglio dell'utensile-pezzo è la base della simulazione della forza di fresatura della lavorazione a cinque assi. Attualmente, i metodi di modellazione della geometria di taglio comunemente utilizzati sono principalmente divisi in tre categorie: modellazione solida, modellazione analitica e modellazione della geometria discreta:
(1) Metodo di modellazione solida , Altintas et al. [ 46 ] hanno utilizzato strumenti di modellazione solida ACIS per determinare lo stato di mesh istantaneo e lo spessore di taglio della fresa conica e del pezzo in lavorazione nella fresatura laterale a cinque assi;
(2) Metodo di modellazione analitica , Elbestaw et al. [ 47 , 48 ] hanno rappresentato la curva della lama come una curva NURBS e hanno determinato il microelemento della lama e lo spessore di taglio istantaneo calcolando l'intersezione della curva e la geometria del pezzo;
(3) Metodo di modellazione della geometria discreta , Jerard et al. [ 40 ] hanno utilizzato il metodo Z-buffer esteso per rappresentare la geometria del pezzo e hanno calcolato l'area di meshing istantanea e lo spessore di taglio istantaneo mediante la relazione di intersezione tra il corpo di scansione dell'utensile e l'unità Z-buffer.
2.2 Pianificazione della velocità di avanzamento che riduce i vincoli di forza
Sulla base della simulazione integrata geometria-meccanica del processo di fresatura a cinque assi, la velocità di avanzamento può essere ottimizzata in base alla forza di taglio. Gli algoritmi di ottimizzazione della velocità di avanzamento dell'attuale software CAM commerciale si basano tutti sull'analisi del volume (noto anche come velocità di rimozione del materiale). In questo metodo tradizionale, la velocità di avanzamento è solitamente impostata in modo da essere inversamente proporzionale alla velocità di rimozione del materiale istantanea o da essere una funzione esponenziale della velocità di rimozione del materiale. I due principali svantaggi di questo metodo sono:
(1) Sebbene la velocità istantanea di rimozione del materiale possa riflettere in una certa misura l'entità della forza di taglio, non può riflettere la direzione della forza di taglio. Pertanto, l'ottimizzazione della velocità di avanzamento basata sulla velocità di rimozione del materiale non può riflettere la natura della forza di taglio;
(2) L'entità della forza di taglio generata dalla velocità di avanzamento pianificata con questo metodo è difficile da mantenere costante.
Date le carenze della pianificazione della velocità di avanzamento basata sulla velocità di rimozione del materiale, Bailey et al. [ 47 , 48 ] hanno proposto un metodo di pianificazione della velocità di avanzamento per la lavorazione a cinque assi basato sul modello della forza di taglio. Erdem et al. [ 49 ] hanno condotto uno studio comparativo dettagliato sulle due strategie di ottimizzazione della velocità di avanzamento basate sul modello della forza di taglio e sul modello della velocità di rimozione del materiale. L'autore di questo articolo [ 50 ] ha proposto un metodo di pianificazione offline per la velocità di avanzamento della fresatura laterale CNC a cinque assi con vincoli sulla forza di taglio:
Sulla base del formato di interpolazione polinomiale spline cubica di ciascun asse della macchina utensile, viene stabilito un modello di ottimizzazione con la serie temporale tra i punti di posizione adiacenti di ciascun asse come variabile di progettazione, la somma minima della serie temporale di esecuzione tra i punti di posizione adiacenti di ciascun asse come funzione obiettivo, la velocità, l'accelerazione e il limite di salto di ciascun asse come vincolo e la forza di taglio massima dell'utensile durante il taglio è inferiore al valore del dominio della valvola come vincolo e l'algoritmo ottimale globale viene utilizzato per risolvere e ottenere la velocità di avanzamento ottimale. Questo metodo è adatto per la lavorazione grezza di superfici a forma libera e la lavorazione di semifinitura di superfici rigate o quasi rigate.
3. Simulazione dinamica del processo di lavorazione
La simulazione dinamica del processo di fresatura a cinque assi fornisce i dati cronologici delle variabili di stato del processo per l'ottimizzazione del processo di lavorazione. Il lavoro principale include la modellazione dinamica, l'analisi della stabilità del processo di lavorazione e l'ottimizzazione dei parametri di processo.
3.1 Modellazione cinetica
Il modello di dinamica strutturale del sistema utensile-pezzo è suddiviso in:
(1) Modello di vibrazione dell'accoppiamento utensile-pezzoPer la lavorazione di parti in lamiera sottile, il gruppo di ricerca di Ratchev [51] hanno proposto un modello di vibrazione dell'accoppiamento piastra-utensile sottile basato su FEM; Kovecses et al. [52] ha proposto un modello di vibrazione per la fresatura di parti a piastra sottile basato sulla modellazione analitica. Tuttavia, per la fresatura di parti a guscio sottile, i modelli di vibrazione del pezzo in lavorazione e i modelli di vibrazione dell'accoppiamento utensile-pezzo in lavorazione sono raramente presenti nelle riviste internazionali.
(2) Modellazione della dinamica di contatto pezzo-attrezzatura . Hu et al. [ 53 ] hanno utilizzato un modello a parametri concentrati per analizzare la stabilità dinamica dell'attrezzatura nell'ambito della dinamica multicorpo flessibile; Kapoor et al. [ 54 ] hanno studiato il modello di contatto di attrito dinamico attrezzatura-pezzo e analizzato l'influenza dell'effetto dinamico sulle prestazioni di lavorazione; Rong et al. [ 55 ] hanno stabilito un modello di contatto attrezzatura-pezzo nell'ambito del FEM e completato l'identificazione sperimentale della matrice di rigidezza di contatto. D'altra parte, Melkote et al. et al. [ 56 ] hanno analizzato l'influenza dell'effetto dinamico pezzo-utensile (le caratteristiche variabili nel tempo dell'inerzia, della rigidezza, della frequenza del pezzo, ecc. durante il processo di rimozione del materiale della fresa) sulla stabilità dinamica del processo di bloccaggio.
3.2 Analisi della stabilità del processo
Basandosi sul modello di dinamica strutturale del sistema utensile-pezzo, il lavoro attuale sull'analisi dinamica del processo di fresatura si concentra principalmente sull'analisi del chatter. Il chatter del processo di taglio è suddiviso in chatter rigenerativo, chatter di accoppiamento modale, ecc. Si ritiene generalmente che il chatter rigenerativo si verifichi prima del chatter di accoppiamento modale. Il confronto dei metodi di analisi della stabilità del chatter comunemente utilizzati è mostrato nella Tabella 4. Altintas et al. [ 57 ] hanno utilizzato l'espansione di Fourier del coefficiente della forza di taglio per fornire un modello di previsione del chatter di fresatura (metodo ZOA). La sua accuratezza dipende dall'andamento della variazione della forza di taglio e dal numero di termini di Fourier. È molto efficace per utensili a più denti e metodi di lavorazione con grandi profondità di taglio radiali, ma manca di sufficiente accuratezza per metodi di lavorazione con utensili a pochi denti e piccole profondità di taglio radiali. Negli ultimi anni, il gruppo di Altintas [ 58 ] ha proposto un metodo multifrequenza che può essere utilizzato per prevedere la stabilità della fresatura con piccole profondità di taglio radiali. Bayly et al. [ 59 ] hanno combinato la soluzione analitica della vibrazione senza utensili e la soluzione approssimata della vibrazione del processo di contatto utensile-pezzo per sviluppare un metodo agli elementi finiti nel dominio del tempo (TFEA) per prevedere il chatter del sistema di fresatura.
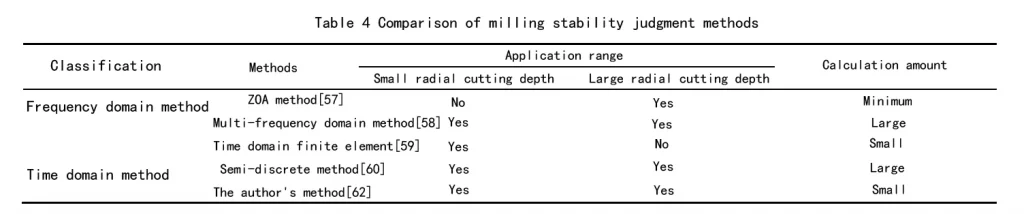
Tuttavia, questo metodo è principalmente adatto per prevedere la stabilità della fresatura con piccole profondità di taglio radiali. Tuttavia, si verifica un grande errore nel caso di grandi profondità di taglio radiali. Integer et al. [ 60 ] hanno trasformato l'equazione del ritardo temporale della dinamica di lavorazione in una serie di equazioni differenziali ordinarie autonome discretizzando il termine di ritardo temporale ed eseguendo una media di ordine zero sul termine del coefficiente periodico, ovvero il cosiddetto metodo semi-discreto, che può essere utilizzato per prevedere il verificarsi di chatter. La sua accuratezza dipende dalla lunghezza del passo discreto e la quantità di calcolo è vicina a quella del metodo multifrequenza [ 61 ] , che è molto maggiore di quella del metodo ZOA. Questo metodo è un metodo generale che si applica alla previsione della stabilità della fresatura sia per grandi che per piccole profondità di taglio radiali.
Gli autori di questo articolo [ 62 ] hanno proposto un metodo completamente discreto per prevedere la stabilità della fresatura basato su un formato di integrazione diretta. La risposta di un sistema lineare periodico a singolo ritardo, considerando l'effetto rigenerativo, viene prima espressa in forma integrale. Dopo che il singolo periodo è stato discretizzato a intervalli uguali, i termini variabili nel tempo (inclusi i termini del coefficiente periodico, i termini di ritardo temporale e i termini di stato) nel termine integrale di Duhamel nella risposta vengono interpolati linearmente in modo sincrono in ciascun intervallo di tempo. Sulla base di ciò, viene costruito un sistema dinamico discreto che approssima il sistema continuo originale e vengono ottenuti gli autovalori della matrice di trasferimento del sistema dinamico discreto. Secondo il teorema di Floquet, la stabilità del sistema è determinata dalla dimensione del modulo dell'autovalore.
Questo metodo è un metodo generale adatto per la previsione ad alta precisione della stabilità di fresatura con grandi e piccole profondità di taglio radiali e ha un'efficienza computazionale maggiore rispetto al metodo semi-discreto perché quando si esegue la scansione del piano della coppia di parametri "velocità-profondità di taglio", non è necessario calcolare la funzione esponenziale della matrice nello strato del ciclo di scansione della profondità di taglio. L'esempio mostra che, con la premessa di garantire l'accuratezza numerica, l'efficienza computazionale del metodo completamente discreto per prevedere la stabilità di un sistema di fresatura a un grado di libertà può essere migliorata di circa il 75% rispetto al metodo semi-discreto. Per i sistemi di fresatura a due DOF, il miglioramento può essere di circa il 60%.
3.3 Ottimizzazione dei parametri di processo
Il lavoro sull'ottimizzazione dei parametri di processo senza vibrazioni è principalmente focalizzato sulla lavorazione a tre assi. Budak et al. [ 63 ] hanno proposto un metodo per calcolare la profondità di taglio assiale e radiale ottimale con l'obiettivo di ottenere la massima velocità di rimozione del materiale senza vibrazioni. Altintas et al. [ 64 ] hanno proposto un metodo di ottimizzazione della velocità del mandrino NC e della velocità di avanzamento basato sulla simulazione del processo di fresatura e sulla previsione della stabilità delle vibrazioni. Il modello di previsione della stabilità esistente e l'ottimizzazione dei parametri del processo di fresatura a cinque assi si basano su modelli dinamici con determinati parametri. Questo metodo non introduce l'incertezza dei parametri del sistema di taglio nella pianificazione dei parametri di processo e non può riflettere le effettive condizioni di lavorazione. Pertanto, i parametri di processo ottenuti non rappresentano la vera soluzione ottimale e possono comunque causare vibrazioni. I parametri fisici e geometrici della struttura utensile-pezzo contengono molte incertezze, come ad esempio i parametri fisici quali il modulo elastico e il coefficiente di Poisson, e i parametri geometrici quali lo spessore del pezzo e altre dimensioni geometriche. In passato, il problema dell'incertezza nella fresatura è stato studiato principalmente dal punto di vista del controllo [ 65 ] , e il controllore è stato progettato per compensare gli errori nel modello della forza di taglio e i fattori non lineari forza di taglio-avanzamento nel processo di taglio.
Attualmente, nel mondo sono pochi i lavori sulla modellazione dinamica dei processi di fresatura CNC con parametri incerti. Gli autori di questo articolo [ 66 , 67 , 68 ] hanno proposto un metodo di ottimizzazione robusta per i parametri del processo di fresatura a cinque assi considerando i parametri incerti del processo di lavorazione. Tenendo conto dei fattori incerti nel processo di lavorazione , l'algebra degli intervalli è stata utilizzata per risolvere i limiti superiore e inferiore del diagramma di stabilità delle vibrazioni di fresatura e i limiti superiore e inferiore della risposta dinamica dell'utensile sulla base dell'analisi di sensibilità. È stato stabilito un modello di ottimizzazione robusta per i parametri di processo e il problema di ottimizzazione multi-obiettivo con parametri incerti è stato trasformato in un problema di ottimizzazione a obiettivo singolo con parametri certi per l'ottimizzazione e la soluzione. Rispetto ai risultati del modello a parametri certi, i risultati ottenuti risolvendo il modello di ottimizzazione robusta garantiscono la stabilità della fresatura a cinque assi di superfici complesse.
4. prospettiva
La lavorazione CNC a cinque assi è un mezzo efficace per lavorare in modo efficiente parti complesse nei settori dell'aviazione, aerospaziale, dell'energia e della difesa nazionale, e rappresenta una svolta nel miglioramento della tecnologia di produzione. La National Natural Science Foundation, il National Key Basic Research and Development Program e i principali progetti scientifici e tecnologici elencano tutti la teoria di base e la tecnologia comune della lavorazione CNC a cinque assi come direzioni di ricerca chiave. Combinando le principali esigenze del paese e l'avanguardia della scienza manifatturiera, le future direzioni di ricerca della lavorazione CNC di precisione ad alta efficienza a cinque assi sono le seguenti:
(1) Un modello di simulazione dinamica completo del processo di lavorazione CNC.
La simulazione dinamica è la base teorica per ottenere una lavorazione efficiente e precisa. La ricerca attuale si concentra su alcuni sottosistemi del sistema "macchina utensile-utensile-pezzo-attrezzatura". Finora, non è stato segnalato un modello dinamico "utensile-pezzo-attrezzatura" relativamente completo, né un'analisi dettagliata della sua risposta dinamica sotto micro-perturbazioni dei parametri di processo sulla qualità delle parti finali. Ad esempio, le idee esistenti per l'analisi delle vibrazioni del processo di lavorazione sono tutte "dinamiche strutturali", ovvero l'effetto di accoppiamento del movimento del corpo rigido su larga scala della fresa e della vibrazione dell'utensile sulla precisione della lavorazione superficiale viene ignorato. In realtà, a causa dell'introduzione del movimento rotatorio, l'utensile esegue un movimento di avanzamento variabile rispetto al pezzo nella lavorazione a cinque assi. Secondo la teoria della "dinamica multicorpo flessibile", il movimento del corpo rigido su larga scala dell'utensile influisce sulla piccola deformazione elastica dell'utensile. Per prevedere con maggiore precisione la morfologia della superficie del pezzo lavorato, è necessario innanzitutto definire l'impatto di questo effetto di accoppiamento sulla precisione della lavorazione superficiale.
(2) Metodo di produzione integrato progettazione-elaborazione-misurazione.
Considerando le condizioni di taglio variabili nel tempo e i numerosi fattori incerti nella lavorazione a cinque assi, una singola operazione di lavorazione spesso non riesce a soddisfare gli elevati requisiti del prodotto in termini di accuratezza geometrica e prestazioni fisiche. La modalità di lavorazione a ciclo chiuso che integra progettazione-elaborazione-misurazione è un mezzo importante per risolvere questo problema ed è la direzione di frontiera della produzione digitale. Include la pianificazione del processo e la simulazione della lavorazione, l'acquisizione di informazioni sulla superficie e l'analisi dei dati, la valutazione della qualità e la riprogettazione della superficie. Tra questi, la rapida tecnologia di misurazione in situ delle prestazioni fisiche e della morfologia geometrica, la teoria della riprogettazione della superficie con vincoli multi-sorgente basata sull'inversione di equazioni fisiche matematiche, il metodo di stima accurato della quantità di materiale rimosso durante la lavorazione di compensazione e il metodo di pianificazione del processo di lavorazione a cinque assi considerando le caratteristiche dinamiche del sistema di elaborazione e i vincoli fisici del processo di lavorazione sono argomenti impegnativi.
(3) Metodo di simulazione multifisica per il processo di formatura con fresatura a cinque assi.
I componenti complessi ad alte prestazioni richiedono una qualità superficiale superiore. La simulazione multifisica del processo di formatura, basata sulla simulazione della forza di taglio nella fresatura a cinque assi, è diventata un nuovo punto di riferimento per la ricerca. Essa fornisce una base teorica per il controllo del processo di lavorazione e l'ottimizzazione dei parametri di processo, prevedendo quantitativamente le prestazioni macro e micro dei componenti. Le attuali simulazioni multifisiche sono principalmente orientate alla tornitura e alla fresatura o alla lavorazione CNC a tre assi. Come ottenere una simulazione fisica efficiente nella lavorazione CNC a cinque assi con condizioni di taglio variabili nel tempo rappresenta una sfida. I contenuti specifici includono la descrizione digitale e la caratterizzazione quantitativa del campo energetico composito nel processo di produzione; l'influenza del sistema di processo e dei parametri di processo sulle prestazioni macro e micro dei componenti; la previsione e la regolazione quantitativa di comportamenti fisici complessi nel processo di produzione; e nuovi metodi per l'ottimizzazione e il controllo del processo di lavorazione.
Riferimenti:
- [1]Ding H, Xiong Y L. Produzione computazionale. Prog Nat Sci, 2002, 12: 8—16
- [2]Wang QH, Li JR, Zhou R R. Approccio assistito dalla grafica al rilevamento rapido delle collisioni per lavorazioni multiasse. Int J Adv Manuf Tech, 2006, 30: 853—863
- [3]Ilyushin O, Elber G, Halperin D, et al. Rilevamento preciso delle collisioni globali nella lavorazione NC multiasse. Comput Aided Design, 2005, 37: 909—920
- [4]Morishige K, Takeuchi Y, Kase K. Generazione del percorso utensile mediante C-space per lavorazioni di controllo a 5 assi. J Manuf Sci ET ASME, 1999, 121: 144—149
- [5]Wang J, Roberts CA, Danielson S. Valutazione dell'accessibilità locale e globale con geometria dello strumento. Comput Aided Des Appl, 2007, 4: 19—29
- [6]Yin ZP, Ding H, Xiong Y L. Teoria della visibilità e algoritmi con applicazione ai processi di produzione. Int J Prod Res, 2000, 38: 2891—2909
- [7]Yin Zhouping, Ding Han, Xiong Youlun, Metodo di analisi dell'accessibilità basato sul cono di visibilità e la sua applicazione. Scientia Sinica E: Technological Sciences,2003, 33: 979—988
- [8]Yang WY, Ding H, Xiong Y L. Analisi di producibilità per una superficie scolpita mediante calcolo del cono di visibilità. Int J Adv Manuf Tech, 1999, 15: 317—321
- [9]Balasubramaniam M, Laxmiprasad P, Sarma S, et al. Generazione di percorsi di sgrossatura NC a 5 assi direttamente da una rappresentazione tassellata. Comput Aided Design, 2000, 32: 261—277
- [10]Morimoto K, Inui M. Un algoritmo basato su GPU per determinare la direzione di taglio ottimale nella lavorazione di stampi profondi. In: ISAM-IEEE Int Symp Assem Manuf, Michigan USA, 2007, 203—208
- [11]Ding Han, Bi Qingzhen, Wang Yuhan, et al. Metodo di pianificazione per un percorso utensile fluido e senza interferenze nella lavorazione CNC a cinque assi. China Intellectual Property Office, Patent Grant No.: ZL200710045183.9., 2007-08-23
- [12]Bi QZ, Wang YH, Ding H. Un algoritmo basato su GPU per generare percorsi utensile di finitura a cinque assi senza collisioni e con orientamento uniforme di una fresa a testa sferica. Int J Prod Res, 2010, 48: 1105—1124
- [13]Zhu LM, Zheng G, Ding H. Formulazione dell'involucro spazzato della fresa rotante sottoposta a movimento spaziale generale per lavorazioni NC multiasse. Int J Mach Tool Manu, 2009, 49: 199—202
- [14]Zhu LM, Zhang XM, Zheng G, et al. Espressione analitica della superficie spazzata di una fresa rotativa utilizzando la teoria dell'involucro della congruenza sferica. J Manuf Sci ET ASME, 2009, 131: 44—56
- [15]Wang Xiaochun, Wu Xutang, Li Yanbin. Metodo di curvatura osculante: un nuovo concetto nella lavorazione di superfici a forma libera. Journal of Xi'an Jiaotong University, 1992, 26: 51—58
- [16]Rao A, Sarma R. Sulla scanalatura locale nella lavorazione di superfici scolpite a cinque assi mediante utensili a estremità piatta. Comput Aided Design, 2000, 32: 409—420
- [17]Gong H, Cao LX, Liu J. Approssimazione di secondo ordine della superficie dell'involucro dell'utensile per la lavorazione a 5 assi con un singolo punto di contatto. Comput Aided Design, 2008, 40: 604—615
- [18]Zhu LM, Ding H, Xiong Y L. Approccio di contatto puntuale di terzo ordine per la lavorazione di superfici scolpite a cinque assi utilizzando utensili terminali non sferici - Parte I: approssimazione di terzo ordine della superficie dell'involucro dell'utensile. Sci China Ser E-Tech Sci, 2010,53, 1904: 1912—XNUMX
- [19]Zhu LM, Ding H, Xiong Y L. Approccio di contatto a punti di terzo ordine per la lavorazione di superfici scolpite a cinque assi utilizzando utensili senza estremità sferica - Parte II: Strategia di posizionamento degli utensili. Sci China Ser E-Tech Sci, 2010, 53: 2190—2197
- [20]Lartigue C, Duc E, Affouard A. Deformazione del percorso utensile nella fresatura di fianchi a 5 assi mediante superficie di inviluppo. Comput Aided Design, 2003, 35: 375—382
- [21]Gong H, Cao LX, Liu J. Posizionamento migliorato della fresa cilindrica per superfici rigate di fresatura di fianchi. Comput Aided Design, 2005, 37: 1205—1213
- [22]Ding H, Zhu L M. Ottimizzazione globale del percorso utensile per la fresatura di fianchi a cinque assi con una fresa cilindrica. Sci China Ser E-Tech Sci, 2009, 52: 2449—2459
- [23]Ding Y, Zhu LM, Ding H. Programmazione semidefinita per l'adattamento di Chebyshev di una retta spaziale con applicazioni alla pianificazione della posizione del cutter e alla valutazione della tolleranza. Precis Eng, 2007, 31: 364—368
- [24]Zhu LM, Zheng G, Ding H. Ottimizzazione globale del percorso di avanzamento per la fresatura di fianchi a cinque assi con una fresa conica. Comput Aided Design, 2010, 42: 903—910
- [25]Zhang XM, Zhu LM, Zheng G, et al. Ottimizzazione del percorso utensile per la fresatura di fianchi di superfici rigate in base alla funzione di distanza. Int J Prod Res, 2010, doi: 10.108000207540902993019
- [26]Chiou C J. Posizione precisa dell'utensile per la lavorazione di superfici rigate a cinque assi mediante approccio a busta spazzata. Comput Aided Design, 2004, 36: 967—974
- [27]Redonnet JM, Rubio W, Dessein G. Fresatura laterale di superfici rigate: posizionamento ottimale della fresa e calcolo dell'interferenza. Int J Adv Manuf Tech, 1998, 14: 459—465
- [28]Menzel C, Bedi S, Mann S. Fresatura di fianchi tangenti tripli di superfici rigate. Comput Aided Design, 2004, 36: 289—296
- [29]Castagnetti C, Duc E, Ray P. Il concetto di dominio dell'orientamento ammissibile: un nuovo metodo per l'ottimizzazione del percorso utensile a cinque assi. Comput Aided Design, 2008, 40: 938—950
- [30]Bi QZ, Wang YH, Zhu LM, et al. Orientamenti di fresa completamente lisci per lavorazioni NC a cinque assi in base alla mesh del punto di contatto della fresa. Sci China Ser E-Tech Sci, 2010, 53: 1294—1303
- [31]Kersting P, Zabel A. Ottimizzazione dei percorsi utensile NC per fresatura simultanea a cinque assi basata su algoritmi evolutivi multi-popolazione multi-obiettivo. Adv Eng Softw, 2009, 40: 452—463
- [32]Langeron JM, Duc E, Lartigue C, et al. Un nuovo formato per il calcolo del percorso utensile a 5 assi, utilizzando curve B-spline. Comput Aided Design, 2004, 36: 1219—1229
- [33]Bi QZ, Zhu LM, Wang YH, et al. Rappresentazione analitica della superficie dell'involucro di una fresa conica sottoposta a movimento razionale. Int J Adv Manuf Tech, 2010, 47: 719—730
- [34]Ozturk E, Budak E. Modellazione dei processi di fresatura a 5 assi. Mach Sci Tech, 2007, 11: 287—311
- [35]Ding Han, Bi Qingzhen, Zhu Limin, et al. Software di analisi dell'accessibilità per lavorazioni CNC a cinque assi e pianificazione del percorso utensile SurfMilling V1.0. China Copyright Protection Center, Software Copyright Acceptance No.: 2009R11S035961
- [36]Bi QZ, Ding H, Wang Y H. Generazione di utensili di lunghezza breve e sicura per lavorazioni NC a 3+2 assi di una fresa a testa sferica mediante hardware grafico. Lect Notes Artif Intell, 2008, 5315: 348—355
- [37]Bi Qingzhen, Ding Han, Wang Yuhan, et al. Metodo di pianificazione per la lunghezza utensile più corta e sicura nella lavorazione CNC a cinque assi. China Intellectual Property Office, numero di accettazione del brevetto: 200810039198.9, numero di pubblicazione del brevetto: CN101303583, 2008-06-1938. Bi QZ
- [38]Wang YH, Zhu LM, et al. Generazione di orientamenti utensile senza collisioni per lavorazioni NC a 5 assi con una fresa a testa sferica corta. Int J Prod Res, 2010, doi: 10.1080/00207540903436679
- [39]Budak E, Ozlu E. Sviluppo di un modello di processo di taglio termomeccanico per simulazioni di processo di lavorazione. CIRP Ann-Manuf Tech, 2008, 57: 97—100
- [40]Fussell BK, Jerard RB, Hemmett J G. Modellazione della geometria di taglio e delle forze per la lavorazione di superfici scolpite a 5 assi. Comput Aided Design, 2003, 35: 333—346
- [41]Abdel-Malek K, Blackmore D, Joy K. Volumi spazzati: fondamenti, prospettive e applicazioni. Int J Shaping Model, 2006, 12: 87—127
- [42]Chiou CJ, Lee Y S. Determinazione della superficie spazzata per la lavorazione a controllo numerico a cinque assi. Int J Mach Tool Manu, 2002, 42: 1497—1507
- [43]Du S, Surmann T, Webber O, et al. Formulazione di profili sweep per movimenti di utensili a cinque assi. Int J Mach Tool Manu, 2005, 45: 849—861
- [44]Ye T, Xiong C H. Ottimizzazione dei parametri geometrici nella lavorazione multiasse. Comput Aided Design, 2008, 40: 879—890
- [45]Chiou JCJ, Lee Y S. Orientamento ottimale dell'utensile per la lavorazione dell'estremità dell'utensile a cinque assi mediante approccio a busta spazzata. J Manuf Sci ET ASME, 2005, 127: 810—818
- [46]Larue A, Altintas Y. Simulazione dei processi di fresatura dei fianchi. Int J Mach Tool Manu, 2005, 45: 549—559
- [47]Bailey T, Elbestawi MA, El-Wardany TI, et al. Un approccio di simulazione generico per lavorazioni multiasse, Parte 1: Metodologia di modellazione. J Manuf Sci ET ASME, 2002, 124: 624—633
- [48]Bailey T, Elbestawi MA, El-Wardany TI, et al. Un approccio di simulazione generico per lavorazioni multiasse, Parte 2: Calibrazione del modello e programmazione della velocità di avanzamento. J Manuf Sci ET ASME, 2002, 124: 634—642
- [49]Erdim H, Lazoglu I, Kaymakci M. Lavorazione di superfici a forma libera e confronto delle strategie di programmazione della velocità di avanzamento. Mach Sci Tech, 2007, 11: 117—133
- [50]Ding Han, Ding Ye, Zhu Limin, et al. Metodo di pianificazione della velocità di avanzamento offline per fresatura laterale CNC a cinque assi. China Intellectual Property Office, numero di accettazione del brevetto: 200910046724.9, numero di pubblicazione del brevetto: CN101497140, 2009-08-05
- [51]Ratchev S, Liu S, Becker A A. Strategia di compensazione degli errori nella fresatura di parti flessibili a parete sottile. J Mater Process Tech, 2005, 162: 673—681
- [52]Meshreki M, Kovecses J, Attia H, et al. Modellazione dinamica e analisi di strutture aerospaziali a parete sottile per la progettazione di dispositivi di fissaggio nella fresatura multiasse. J Manuf Sci ET ASME, 2008, 130: 031011
- [53]Liao YJG, Hu S J. Modello di analisi flessibile multibody basato sulla dinamica del pezzo di fissaggio per la stabilità del fissaggio. Int J Mach Tool Manu, 2000, 40: 343—362
- [54]Fang B, DeVor RE, Kapoor S G. Influenza dello smorzamento dell'attrito sulla dinamica del sistema pezzo-attrezzatura e sulla stabilità della lavorazione. J Manuf Sci ET ASME, 2002, 124: 226—234
- [55]Zheng Y, Rong Y, Hou Z. Identificazione della rigidità del contatto per la progettazione di dispositivi assistiti da computer. Trans North Am Manuf Res Inst SME, 2006, 34: 189—196
- [56]Deng H, Melkote S N. Modellazione della stabilità dinamica del fissaggio tenendo conto dell'effetto di rimozione del materiale. Trans North Am Manuf Res Inst SME, 2005, 33: 289—296
- [57]Altintas Y, Budak E. Previsione analitica dei lobi di stabilità nella fresatura. CIRP Ann-Manuf Tech, 1995, 44: 357—362
- [58]Merdol SD, Altintas Y. Soluzione multifrequenza di stabilità di vibrazione per fresatura a bassa immersione. J Manuf Sci ET ASME, 2004, 126: 459—466
- [59]Bayly PV, Halley JE, Mann BP, et al. Stabilità del taglio interrotto mediante analisi temporale degli elementi finiti. In: Proceedings of the ASME Design Engineering Technical Conference, 6C, 2001, 2361—2370
- [60]Insperger T, Stépán G. Metodo di semi-discretizzazione aggiornato per equazioni differenziali di ritardo periodiche con ritardo discreto. Int J Numer Meth Eng, 2004, 61: 117—141
- [61]Altintas Y, Stepan G, Merdol D, et al. Stabilità del chatter della fresatura nel dominio della frequenza e del tempo discreto. CIRP Ann-Manuf Techn, 2008, 1: 35—44
- [62]Ding Y, Zhu LM, Zhang XJ, et al. Un metodo di discretizzazione completa per la previsione della stabilità della fresatura. Int J Mach Tool Maru, 2010, 50: 502— 509
- [63]Budak E, Tekeli A. Massimizzazione del tasso di rimozione del materiale senza vibrazioni nella fresatura tramite selezione ottimale di coppie di profondità di taglio assiali e radiali. CIRP Ann-Manuf Tech, 2005, 54: 353—356
- [64]Altintas Y, Merdol S. Fresatura virtuale ad alte prestazioni. CIRP Ann-Manuf Tech, 2007, 56: 81—84
- [65]Kim S, Landers R, Ulsoy A. Controllo robusto della forza di lavorazione con compensazione del processo. J Manuf Sci ET ASME, 2003, 125: 423—430
- [66]Zhang XM, Ding H, Chen S H. Metodo degli elementi finiti di intervallo per la risposta dinamica di un sistema a ciclo chiuso con parametro incerto. Int J Numer Meth Eng, 2007, 70: 543—562
- [67]Zhang XM, Ding H. Ottimizzazione del progetto per la risposta dinamica del sistema meccanico di vibrazione con parametri incerti utilizzando il modello convesso. J Sound Vib, 2008, 318: 406—415
- [68]Ding Han, Zhang Xiaoming, Zhu Limin, et al. Metodo di ottimizzazione dei parametri di processo CNC a cinque assi per superfici curve con parametri modali utensile incerti. China Intellectual Property Office, numero di accettazione del brevetto: 2009100-46725.3, numero di pubblicazione del brevetto: CN101493686, 2009-02-26