
Планирование траектории движения инструмента и моделирование динамики при 5-осевой обработке с ЧПУ
Пятикоординатная обработка с ЧПУ является эффективным средством эффективной обработки сложных деталей в области авиации, космонавтики, энергетики и национальной обороны, а также является прорывом в улучшении производственных технологий. Начиная с преимуществ пятикоординатной обработки с ЧПУ, описывается планирование траектории инструмента, интегрированное моделирование геометрии и механики и динамическое моделирование, уделяя особое внимание недавнему прогрессу исследований по оптимизации направления оси инструмента на основе доступности, планированию положения инструмента с точечным контактом третьего порядка и линейным контактом, аналитическому решению огибающей поверхности инструмента и анализу стабильности процесса обработки, анализируются существующие проблемы и рассматриваются будущие тенденции развития.
Традиционная трехкоординатная обработка с ЧПУ завершает обработку детали, управляя перемещением инструмента. Пятикоординатные станки с ЧПУ состоят из трехкоординатных станков с двумя вращательными степенями свободы. Пятикоординатные станки с ЧПУ могут быть размещены в любом направлении в пределах рабочего пространства с использованием этих двух вращательных осей. Преимущества пятикоординатной обработки с ЧПУ в основном достигаются за счет управления направлением оси инструмента, что в частности отражено в следующих аспектах:
Хотя пятиосевая обработка на станках с ЧПУ обладает вышеперечисленными преимуществами, она также создает новые проблемы. Из-за введения вращательного движения положение оси инструмента становится более гибким. Трудно интуитивно представить движение инструмента относительно заготовки в системе координат станка, что усложняет планирование траектории инструмента. Кроме того, скорость подачи в каждой точке инструмента неодинакова, а условия обработки мгновенно меняются, что усложняет прогнозирование силы резания и динамические задачи. Текущие исследования в основном сосредоточены на трех аспектах [ 1 ] : планирование траектории инструмента, геометрико-механическое интегрированное моделирование процесса обработки и динамическое моделирование, как показано на рисунке 1. Планирование траектории инструмента генерирует траекторию движения инструмента относительно заготовки на основе модели детали, плана обработки и требований к погрешности.
(1) Изменение направления оси инструмента позволяет избежать помех между инструментом и деталью и обеспечить обработку сложных деталей с изогнутыми поверхностями, таких как цельные рабочие колеса и пропеллеры;
(2) Путем регулирования направления оси инструмента можно лучше согласовать геометрию инструмента и поверхность заготовки, увеличить эффективную ширину резания и добиться эффективной обработки крупных деталей с открытой криволинейной поверхностью;
(3) Контроль направления оси инструмента может улучшить условия обработки. Например, при обработке участков с большой кривизной, таких как основание рабочего колеса, можно использовать только инструменты малого радиуса с низкой жесткостью. Выбор разумного направления оси инструмента может уменьшить вылет инструмента. Контроль направления оси инструмента также позволяет контролировать область, где инструмент участвует в резании, снизить силу резания и износ инструмента, а также улучшить качество обработанной поверхности.
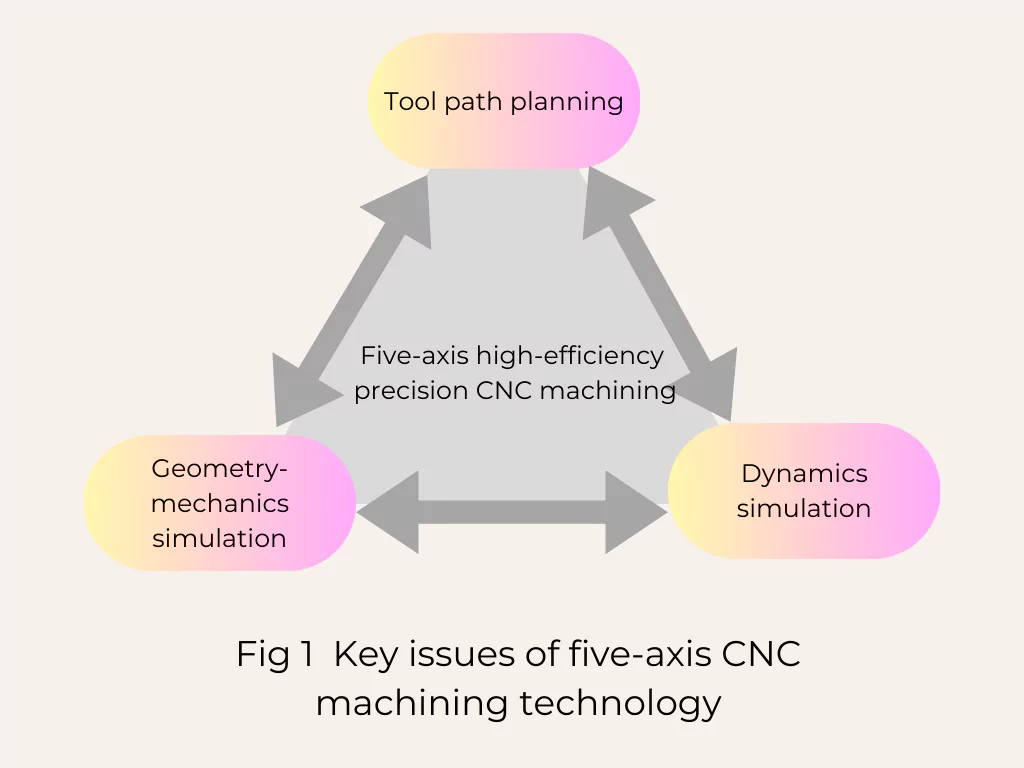
Сгенерированная траектория инструмента играет решающую роль в качестве и эффективности обработки и является основой для геометрически-механического интегрированного моделирования процесса обработки. Геометрия в геометрически-механическом интегрированном моделировании относится к геометрии резания между инструментом и заготовкой в процессе удаления материала. Интегрированное моделирование относится к интеграции моделей геометрии резания и силы резания для прогнозирования динамической силы резания в процессе обработки.
Это основа для планирования скоростей подачи на основе силы резания, прогнозирования и компенсации деформации инструмента и заготовки, а также может предоставлять механическую информацию для динамического моделирования. Динамическое моделирование - это процесс прогнозирования стабильности процесса обработки и морфологии поверхности заготовки на основе силы резания и динамических характеристик системы станок-инструмент-заготовка. Это основа для оптимизации параметров процесса и траекторий инструмента в соответствии с динамическими характеристиками процесса обработки.
На международном уровне было проведено много теоретических и прикладных исследований по пятиосевой обработке с ЧПУ. В настоящее время существует общее программное обеспечение CAM (такое как UG и Catia), специальное программное обеспечение CAM (такое как Max для обработки импеллеров и TurboSoft для обработки лопаток) и программное обеспечение для динамического моделирования (такое как CutterPro). В 2001 году Европейский союз запустил проект «Flamingo (оптимизация фрезерования флангов)» и совместно с известными компаниями и университетами, такими как SNECMA, Rolls Royce и Dassault Systèmes, изучал эффективные методы фрезерования флангов. United Technologies Corporation, Pratt & Whitney и Concepts NREC изучают технологию эффективной прецизионной обработки пятиосевой. В Китае также разработано программное обеспечение, такое как Kaimo, 5BDM и DynaCut, но оно все еще находится в зачаточном состоянии в теоретических исследованиях и применении.
Текущее коммерческое программное обеспечение предоставляет множество стратегий для планирования и моделирования траектории инструмента, но оно все еще несовершенно с точки зрения интеллекта, обрабатываемости и вычислительной эффективности. Например, стратегия управления направлением оси инструмента в основном полагается на ввод программистов, и трудно автоматически оптимизировать направление оси инструмента для одновременного удовлетворения требований избежания помех, широколинейной обработки, общей плавности траектории инструмента и сокращения длины инструмента. С точки зрения моделирования динамики оно в основном нацелено на трехосевую обработку с ЧПУ, и существует острая необходимость в моделировании и имитации силы резания и динамики процесса резания для пятиосевой высокоскоростной обработки.
1. Планирование траектории инструмента
Планирование траектории инструмента является основной технологией программирования ЧПУ. Самая большая сложность в планировании траектории инструмента для эффективной пятиосевой обработки сложных поверхностей заключается в том, что в дополнение к удовлетворению геометрических ограничений необходимо также учитывать динамические характеристики и физические факторы в процессе обработки. Особенно для заготовок, изготовленных из труднообрабатываемых материалов, динамические характеристики и физические факторы в значительной степени определяют эффективность и качество обработки и должны учитываться на этапе планирования траектории инструмента. При планировании траектории инструмента необходимо расширить эффективную зону резания инструмента и улучшить условия процесса путем регулировки направления оси инструмента, обеспечивая при этом отсутствие помех.
1.1 Избежание помех
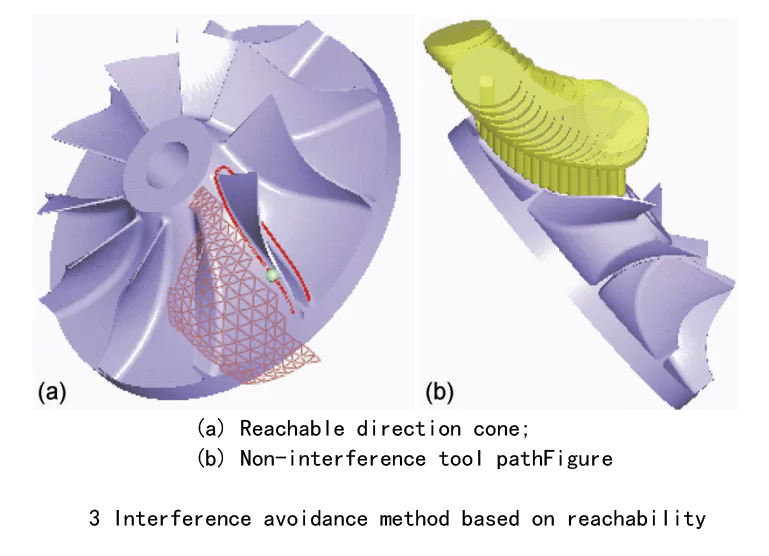
Избежание помех — это геометрическое ограничение, которое необходимо учитывать в первую очередь при обработке сложных изогнутых деталей. Текущие методы планирования траектории инструмента без помех можно разделить на методы планирования, основанные на генерации и обнаружении, и методы планирования, основанные на доступности. Генерация и обнаружение относятся к созданию траектории инструмента сначала с последующим обнаружением помех и предотвращением помех путем регулировки направления оси инструмента, как показано на рисунке 2; в то время как метод планирования траектории инструмента, основанный на доступности, напрямую генерирует траектории инструмента без помех в доступном пространстве, как показано на рисунке 3.
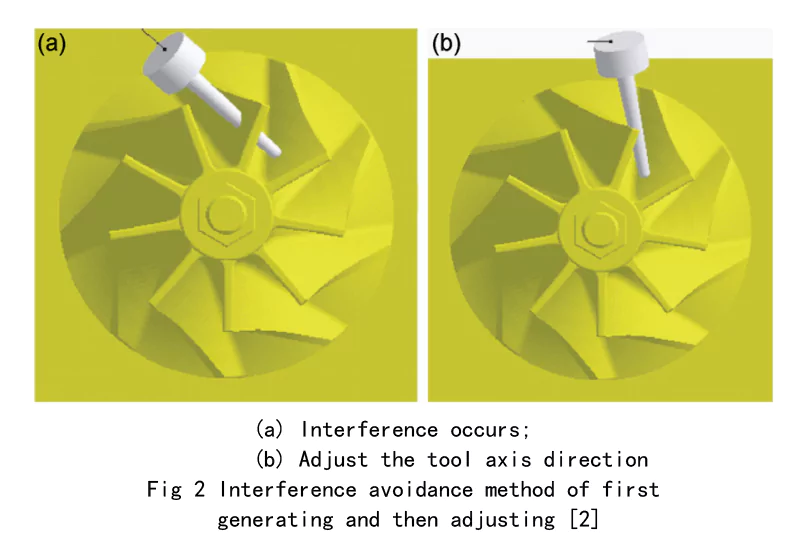
Работа метода генерации перед обнаружением сосредоточена на проверке на наличие помех и корректировке направления оси инструмента. В программе ЧПУ обычно десятки тысяч или даже сотни тысяч точек положения инструмента. Проверка на наличие помех часто требует больших вычислительных затрат времени и ресурсов, поэтому исследования сосредоточены на повышении эффективности глобальной проверки на наличие помех [ 2 , 3 ] . При обработке сложных деталей метод генерации перед обнаружением часто требует многократной проверки на наличие помех и корректировки направления оси инструмента. В этом процессе в основном учитываются геометрические ограничения, и сложно оптимизировать направление оси инструмента в соответствии с требованиями процесса.
Метод планирования, основанный на достижимости, сначала вычисляет конус достижимого направления инструмента в дискретной точке контакта инструмента, а затем планирует траекторию инструмента в достижимом направлении. Преимущество этого метода заключается в том, что он позволяет напрямую оценивать обрабатываемость детали, сокращать или даже избегать повторной корректировки и проверки траектории инструмента, и, таким образом, оптимизировать траекторию инструмента в пространстве без помех. Например, направление оси инструмента может быть оптимизировано в соответствии с кинематическими характеристиками станка, преодолевая трудности, связанные с избеганием глобальных помех при оптимизации направления оси инструмента. Однако при обработке сложных деталей модель препятствий часто состоит из сотен тысяч или даже сотен тысяч полигонов. Вычисление достижимого направления оси инструмента часто требует огромных вычислительных ресурсов и времени. Поэтому основное внимание в исследованиях уделяется тому, как быстро вычислить конус достижимого направления инструмента, в основном используя метод пространства C (конфигурационное пространство) [ 4 , 5 ] и метод видимого конуса [ 6–10 ] . Ключевым моментом метода C-пространства является быстрое отображение поверхности препятствия в C-пространство, а вычислительная эффективность — главная проблема алгоритмов такого типа.
Результаты расчетов Ванга и др. [ 5 ] показывают, что когда модель препятствия содержит 10 000 треугольников, даже если не учитывать проверку на наличие помех от держателя инструмента, время расчета конуса достижимого направления достигнет 1190.33 минут. Для повышения эффективности вычислений сначала игнорируется радиус инструмента, и инструмент абстрагируется как луч, начинающийся от точки положения инструмента. Проблема достижимости преобразуется в проблему видимости. Авторы данной работы [ 6 , 7 , 8 ] использовали метод C-пространства для описания конуса видимости инструмента и предложили три стратегии повышения скорости расчета конуса видимости с использованием алгоритма удаления скрытых элементов в графике, а также предложили метод анализа технологичности поверхности на основе конуса видимости. Однако видимость не учитывает радиус инструмента и держателя инструмента, а является лишь необходимым условием отсутствия помех от инструмента. Поэтому для точной проверки на наличие помех требуется трудоемкая постобработка [ 9 ] . Если обрабатываемая поверхность и поверхность для проверки на помехи смещены на равные расстояния, то проблема достижимости шарового инструмента может быть эквивалентна проблеме видимости [ 10 ].
Однако расчет результирующей поверхности равного расстояния является сложной задачей, и этот метод все еще не может точно учитывать радиус держателя инструмента. Он применим только к шаровым инструментам. Поэтому универсальное применение труднодостижимо. Авторы данной статьи [ 11 , 12 ] обобщили концепцию традиционного конуса видимости и предложили метод эффективного расчета глобального конуса достижимого направления инструмента, который имеет приблизительно линейную временную сложность. Для фрез с плоским дном и фрез с круглым дном, широко используемых в промышленности, единственная точка положения инструмента, как правило, может быть определена в соответствии с точкой контакта инструмента, направлением нормали к поверхности и направлением оси инструмента.
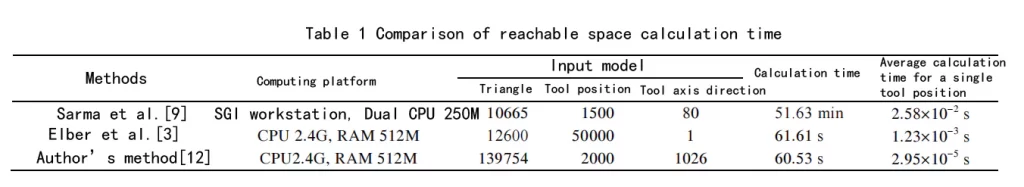
Когда точка положения инструмента наблюдается в противоположном направлении от направления оси инструмента, глобальная проблема достижимости инструмента может быть эквивалентна проблеме полной видимости набора поверхностей диска и поверхностей конуса. Функция запроса окклюзии в графической карте (GPU) может быть использована для быстрого обнаружения полной видимости поверхностей диска и конуса, а затем определения полной достижимости инструмента. Таблица 1 сравнивает время расчета трех алгоритмов. Можно обнаружить, что когда количество треугольников и количество направлений оси инструмента входной модели препятствия более чем в 10 раз больше, чем у алгоритма в литературе [9], время расчета алгоритма на основе GPU составляет всего 2% от алгоритма в литературе [9], а среднее время расчета одного положения инструмента составляет менее 2‰ от алгоритма в литературе [9]. Даже если количество входных треугольников в 10 раз больше, чем в ссылке [3], среднее время обнаружения одного положения инструмента на основе алгоритма GPU составляет менее 3% от времени в алгоритме из ссылки [3].
1.2 Эффективность обработки
Шаровидные фрезы по-прежнему широко используются в пятикоординатной обработке с ЧПУ. Планирование положения инструмента для обработки шаровидными фрезами простое, но эффективность относительно низкая. Регулируя свое положение и ориентацию, не-шариковидные фрезы могут сделать точку контакта инструмента в пределах области полосы вблизи линии траектории. Поверхность огибающей инструмента полностью приближается к теоретической проектной поверхности, тем самым значительно увеличивая полосу пропускания обработки при заданной точности и полностью используя потенциал пятикоординатных станков при обработке плоских и открытых криволинейных поверхностей, что стало горячей темой исследований в последние годы. Исследовательская работа в основном сосредоточена на концевом фрезеровании плоскодонных фрез и кольцевых фрез и боковом фрезеровании цилиндрических фрез и конических фрез. Концевое фрезерование основано на формировании точечного контакта, и высокие скорости съема материала могут быть получены за счет увеличения эффективной площади резания инструмента. Повышение эффективности обработки и линейное контактное формирование используется при обработке бокового фрезерования для прямой реализации обработки широкой линии.
Принцип формирования пятиосевой обработки на станках с ЧПУ основан на принципе однопараметрической огибающей поверхности. Фактическая погрешность обработки — это нормальная погрешность огибающей поверхности инструмента относительно поверхности заготовки. Поскольку огибающую поверхность инструмента можно рассчитать только после определения всех положений инструмента [ 13 , 14 ] , учет отклонения между огибающей поверхностью инструмента и поверхностью заготовки при планировании одного положения инструмента является очень важным вопросом, напрямую связанным с точностью расчета положения инструмента. Из-за сложности и трудоемкости операции в большинстве работ используется упрощенная приближенная обработка [ 15 ] , преобразующая планирование положения инструмента в задачу оптимизации приближения между поверхностью инструмента и поверхностью заготовки при одном положении инструмента. Различные модели оптимизации положения инструмента не могут в полной мере отражать реальный процесс обработки, а существующие методы подходят только для расчета положения инструмента для определенной поверхности или определенного инструмента. Существует еще много возможностей для улучшения с точки зрения универсальности, удобства использования, стабильности и точности обработки.
Для концевого фрезерования Ван Сяочунь и др. [ 15 , 16 , 17 ] последовательно исследовали проблему планирования положения инструмента с точки зрения контакта высокого порядка между поверхностью огибающей инструмента и проектной поверхностью в точке контакта инструмента. Ван Сяочунь и др. [ 15 ] предложили метод осциллирующей кривизны для фрез с вогнутым диском. В нормальном сечении, перпендикулярном направлению подачи, поверхность огибающей, образованная окружностью траектории кончика инструмента, и нормальное сечение теоретической поверхности имеют одинаковые производные 1-3 порядка, что увеличивает пропускную способность обработки за каждый проход при сохранении точности. Рао и др. [ 16 ] обсудили согласование кривизны проектной поверхности и поверхности огибающей инструмента и предложили метод устранения локальных помех при пятиосевой обработке поверхностей произвольной формы с помощью фрез с плоским основанием. Оба описанных выше метода основаны на локальной приближенной модели поверхности огибающей инструмента для оптимизации его положения, но применимы только к дисковым фрезам или фрезам с плоской головкой и не могут быть распространены на другие типы инструментов.
Гонг и др. [ 17 ] разработали модель для описания взаимосвязи между поверхностью инструмента, поверхностью огибающей инструмента и проектной поверхностью. Предложены принцип и метод аппроксимации поверхности огибающей инструмента проектной поверхностью в смысле близости полос. Этот метод применим к общим вращающимся инструментам, но он основан на локальной реконструкции поверхности огибающей инструмента второго порядка. Он может обеспечить только контакт второго порядка между поверхностью огибающей инструмента и поверхностью заготовки.
Для пятикоординатной обработки контакт третьего порядка между ними может быть достигнут в теории, поэтому модель второго порядка не может в полной мере раскрыть потенциал пятикоординатной обработки с использованием рычажного механизма. Теоретические модели этих методов также несовместимы друг с другом, и все они преобразуют условия контакта в уравнения, а затем строго вычисляют положение инструмента, которое соответствует условиям контакта. Однако в практических приложениях из-за сложности инструмента и конструкционной поверхности, а также из-за наличия ограничений невмешательства, ограничений рабочего пространства станка и ограничений гладкости траектории инструмента точная обработка контакта высокого порядка часто невозможна.
Авторы данной статьи [ 18 , 19 ] исследовали геометрические характеристики двух поверхностей линейного контакта. Основным условием поверхности огибающей инструмента является то, что она находится в линейном контакте с поверхностью инструмента и проектной поверхностью вдоль линии элемента и линии траектории контакта инструмента соответственно. Был предложен локальный принцип реконструкции поверхности огибающей вращающегося инструмента.
Была создана математическая модель для реконструкции локальной приближенной поверхности третьего порядка поверхности огибающей инструмента из одного положения инструмента, и была охарактеризована дифференциальная связь третьего порядка между поверхностью инструмента, поверхностью огибающей инструмента и конструкционной поверхностью в окрестности точки контакта инструмента. На этой основе был предложен новый метод планирования положения инструмента для широколинейной пятикоординатной обработки на станке с ЧПУ без шарового конца для поверхностей свободной формы – метод контакта третьего порядка. Этот метод оптимизирует передний угол и угол крена инструмента таким образом, чтобы поверхность огибающей инструмента и конструкционная поверхность достигли контакта третьего порядка в точке контакта инструмента.
Он подходит для любого вращающегося инструмента поверхности, любой спроектированной поверхности и различных методов обработки и может естественным образом обрабатывать различные геометрические и кинематические ограничения. Круглая фреза с радиусом центральной окружности 10 мм и радиусом родительской окружности 2.5 мм использовалась для обработки спиральной поверхности. Когда погрешность обработки ограничена 0.005 и 0.01 мм в определенной точке контакта инструмента, полосы пропускания обработки трех позиций инструмента (первый порядок контакта шарового инструмента, второй порядок кругового инструмента и третий порядок контакта) показаны в Таблице 2. Видно, что контактная обработка третьего порядка достигает локального оптимального приближения между поверхностью огибающей инструмента и проектной поверхностью и значительно повышает эффективность обработки даже по сравнению с контактной обработкой второго порядка.

Для бокового фрезерования Лартиг и др. [ 20 ] сначала исследовали проблему оптимизации положения инструмента с точки зрения контроля общей ошибки. Путем регулирования поверхности трассировки оси поверхность огибающей инструмента приближалась к проектной поверхности в смысле наименьших квадратов. Однако используемый ими метод измерения ошибки был в некоторой степени упрощен. Для обработки колонным инструментом Гонг и др. [ 21 ] применили принцип изометрического включения, чтобы преобразовать задачу в задачу аппроксимации изометрической поверхности трассировки оси к проектной поверхности методом наименьших квадратов.
Этот метод не ограничивается размером локальной ошибки, а фокусируется на контроле ошибки аппроксимации огибающей семейства поверхностей инструмента к проектной поверхности в целом, поэтому он называется методом общей оптимизации. Хотя подгонка поверхности наименьшими квадратами может напрямую следовать соответствующим теориям и методам инверсии поверхности, что проще реализовать с вычислительной точки зрения, она не соответствует критериям оценки ошибки контура, рекомендованным стандартами ISO и ANSI. Более того, эти два метода не могут справиться с ограничением отсутствия перереза и не подходят для планирования получистовой обработки. Кроме того, основные проблемы, такие как аналитическое описание нормальной ошибки между огибающей поверхностью и проектной поверхностью и влияние изменения формы поверхности следа оси на нормальную ошибку, не были хорошо решены.
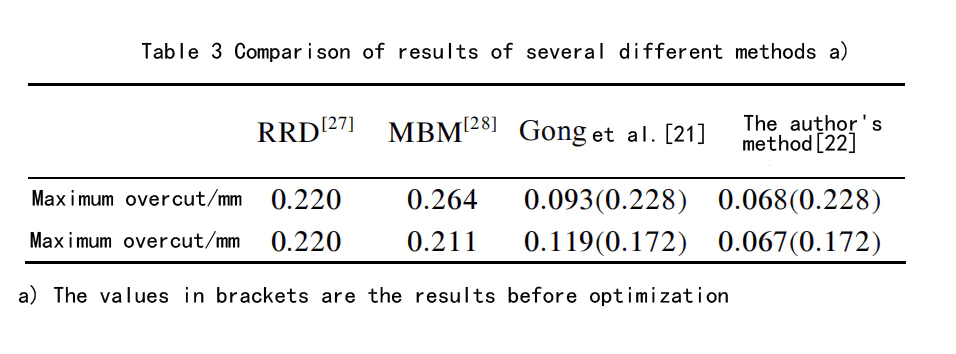
Авторы данной статьи [ 22 , 23 ] отнесли общую проблему оптимизации траектории инструмента при боковом фрезеровании цилиндрической фрезой к проблеме наилучшего согласованного приближения огибающей инструмента к проектируемой поверхности, определили функцию ошибки нормали поверхности трассировки оси точки и вывели выражения для ее градиента первого порядка и матрицы цвета моря второго порядка для параметров управления формой поверхности трассировки оси. На этой основе был разработан и применен эффективный алгоритм дискретного облака точек для аппроксимации поверхности трассировки оси к боковому фрезерованию неразвертываемых линейчатых поверхностей. Геометрическая точность была улучшена более чем на 30% по сравнению с существующими международными методами, и ограничение перерезания могло быть обработано естественным образом. Результаты сравнения показаны в таблице 3 [ 27 , 28 ] . Этот метод использует геометрическое свойство, заключающееся в том, что поверхность огибающей цилиндрической фрезы и поверхность трассировки ее оси равноудалены друг от друга, поэтому он не может быть распространен на случай конических фрез.
В некоторых применениях коническая фреза может достигать резания малого радиуса на конце, обеспечивая при этом жесткость, тем самым избегая помех между концом инструмента и заготовкой и трудности недостаточной жесткости цилиндрической фрезы малого радиуса. Поэтому метод оптимизации положения инструмента для бокового фрезерования конической фрезы привлек внимание в последние годы.
На основе двухпараметрического сферического представления поверхности огибающей инструмента авторы данной статьи [ 24 , 25 ] предложили метод прямого вычисления ошибки нормали между огибающей инструмента и проектной поверхностью без построения поверхности огибающей и вывели выражение градиента первого порядка ошибки нормали, касающееся параметров управления формой поверхности траектории оси инструмента, выявив влияние небольшой корректировки положения инструмента на общую ошибку аппроксимации между проектной поверхностью и поверхностью огибающей инструмента.
На этой основе был построен оптимальный последовательный алгоритм аппроксимации дискретного облака точек поверхности огибающей инструмента к проектной поверхности на основе производной информации, реализующий общую оптимизацию траектории инструмента для пятикоординатного бокового фрезерования конической фрезой. Соответствующие теории и методы применимы также к планированию бокового фрезерования обычных вращающихся инструментов.
Рассмотрим в качестве примера боковое фрезерование лопатки импеллера коническим резцом. Обе граничные кривые поверхности, обработанной методом линейчатого фрезерования, представляют собой кривые B-сплайна третьего порядка, а радиус нижней окружности конического резца составляет 6.25 мм, высота 30 мм, а угол полуконуса 10°. На обрабатываемой поверхности равномерно выбрано 50×100 дискретных точек. Начальная траектория оси поверхности генерируется методом Чиоу [ 26 ] . В это время максимальный перерез между поверхностью огибающей инструмента и проектируемой поверхностью составляет 0.0896 мм, а максимальный подрез — 0.0239 мм. После оптимизации траектории оси максимальный перерез и подрез уменьшаются до 0.0062 и 0.0061 мм соответственно. Видно, что общая оптимизация траектории инструмента значительно повышает геометрическую точность детали.
1.3 Улучшение условий процесса
Высокоскоростная обработка предъявляет более высокие требования к плавности траекторий инструмента и общей жесткости системы обработки. Плавность оси инструмента и длина инструмента влияют на динамические характеристики процесса пятикоординатной обработки с ЧПУ; различные направления оси инструмента также изменят параметры резания, такие как эффективная скорость резания, и повлияют на физические факторы, такие как сила резания. Эти факторы необходимо интегрировать в планирование траектории инструмента для улучшения условий процесса.
(i) Плавность в направлении оси инструмента. Плавность в направлении оси инструмента оказывает прямое влияние на кинематическую нелинейную ошибку, эффективность обработки, плавность подачи и условия резания [ 29 , 30 ] . Поэтому плавность в направлении оси инструмента является важным показателем для оценки траекторий инструмента. Измерение плавности оси инструмента может быть определено в системе координат станка, системе координат заготовки или системе координат подачи, соответствующих движению вращательной оси станка, изменению направления оси инструмента относительно заготовки и изменению условий резания, соответственно.
Большинство существующих исследований рассматривают метрики в системе координат станка. Керстинг и др. [ 31 ] исследовали метод сглаживания направления оси инструмента в свободном C-пространстве на основе метрик в системе координат станка. Кастаньетти и др. [ 29 ] определили метрики в системе координат станка с целью обеспечения плавности движения вращательной оси подачи и эффективности обработки и доказали, что время обработки может быть значительно сокращено после оптимизации направления оси инструмента.
Авторы данной статьи [ 11 , 12 ] исследовали алгоритм общего сглаживания направления оси инструмента в допустимом пространстве оси инструмента. Алгоритм учитывает ограничения угловой скорости между соседними положениями инструмента и определяет задачу общего сглаживания направления оси инструмента как задачу оптимизации с ограничениями в дискретной области. Для решения задачи оптимизации используется алгоритм кратчайшего пути ориентированного графа с целью получения общей плавной траектории инструмента.
Метод измерения направления оси инструмента для сглаживания в системе координат заготовки в основном сосредоточен на планировании траектории инструмента с использованием NURBS. Дассо [ 32 ] исследовал метод использования двойных сплайновых кривых для описания траектории инструмента при пятиосевой обработке и получил плавное направление оси инструмента посредством интерполяции. Система ЧПУ Siemens 840D выпустила интерфейс, поддерживающий равноудаленные двойные траектории инструмента с использованием NURBS. Направление оси инструмента представляет собой рациональную сплайновую кривую на сфере, что обеспечивает плавность направления оси инструмента.
Автор этой статьи 1) [ 33 ] предложил метод генерации равноудаленных двойных NURBS-траекторий движения инструмента. На основе кинематики «точка-линия» была введена двойная кватернионная гиперплоскость для описания пространства положения инструмента, а задача генерации «дискретное положение инструмента → непрерывная траектория движения инструмента» была преобразована в задачу проектирования кривой интерполяции плоскости в пространстве двойных кватернионов. B-сплайновая кривая использовалась для проектирования траектории движения инструмента в виде рационального выражения движения, которое легко может быть преобразовано в выражение двойных NURBS-кривых с фиксированным шагом.
Измерение в системе координат подачи отражает изменение условий резания. Сглаживание направления оси инструмента в соответствии с измерением в системе координат подачи помогает добиться плавного изменения силы резания. Озтюрк и др. [ 34 ] проанализировали взаимосвязь между направлением оси инструмента и силой резания при обработке шаровыми фрезами и доказали, что направление оси инструмента оказывает существенное влияние на качество обработки шаровыми фрезами.
Авторы данной статьи [ 30 , 35 ] предложили алгоритм для общего сглаживания направления оси инструмента на контактной сетке инструмента. Алгоритм всесторонне учитывает три измерения в системе координат заготовки, системе координат станка и системе координат подачи. Он позволяет одновременно обеспечить общее сглаживание направления оси инструмента вдоль направления подачи и направления смежного ряда. Более того, для этого требуется только вычислить конус достижимого направления инструмента на контактной сетке инструмента, что обеспечивает высокую вычислительную эффективность. Моделирование показывает, что общая оптимизация направления оси инструмента может повысить эффективность обработки, сделать движение подачи станка более стабильным и способствует достижению плавной силы резания во время обработки.
(ii) Сокращение длины инструмента. Возможность обработки сложных деталей с использованием более коротких инструментов является важным преимуществом пятиосевой обработки на станках с ЧПУ. Сокращение длины вылета инструмента может повысить жесткость всей обрабатывающей системы. Кратчайшая безопасная длина инструмента обычно рассчитывается на этапе моделирования программы ЧПУ. Например, программное обеспечение для моделирования ЧПУ Vericut в версии 6.2 предоставляет функцию расчета кратчайшей безопасной длины инструмента. Для расчета кратчайшей безопасной длины инструмента в процессе моделирования необходимо сначала спланировать траекторию движения инструмента. Безопасный вылет инструмента может быть рассчитан только для существующей траектории. Однако при обработке сложных деталей кратчайшая безопасная длина инструмента часто определяется направлением оси инструмента. Поэтому кратчайшую безопасную длину инструмента следует учитывать на этапе планирования траектории движения инструмента.
В существующих исследованиях недостаточно внимания уделяется вопросу учета безопасной минимальной длины инструмента при планировании траектории движения инструмента для пятиосевой обработки на станках с ЧПУ. Моримото и др. [ 10 ] предложили алгоритм корректировки направления оси инструмента для сокращения длины инструмента при обработке шаровых фрез с фиксированным углом. Этот метод требует предварительного нахождения равноудаленных поверхностей смещения обрабатываемой поверхности и поверхности проверки на интерференцию и является слишком консервативным при расчете безопасной длины инструмента. Авторы данной статьи [ 36 ] предложили метод расчета безопасной минимальной длины инструмента в доступном направлении на основе обнаружения доступности инструмента с помощью графического процессора, обеспечив эффективный метод планирования безопасной длины инструмента для обработки на станках с ЧПУ 3+2. На этой основе был проведен дальнейший анализ алгоритма планирования траектории движения инструмента для пятиосевой обработки на станках с ЧПУ с кратчайшей длиной инструмента [ 37 , 38 ] . С учетом ограничений, связанных с отсутствием помех в траектории движения инструмента и плавностью направления оси инструмента между соседними положениями инструмента, задача оптимизации длины инструмента была преобразована в задачу оптимизации комбинации ограничений, и был предложен эффективный метод решения.
2. Интегрированное моделирование геометрии и механики
Моделирование динамической силы резания является основой физического моделирования и широко используется для оптимизации параметров резания, таких как скорость подачи и скорость вращения шпинделя, прогнозирования вибрации при резании, адаптивного управления процессом обработки, мониторинга износа и повреждений инструмента, прогнозирования морфологии обрабатываемой поверхности, а также анализа и компенсации ошибок обработки. Интегрированное геометрическо-механическое моделирование прогнозирует динамическую силу резания на основе мгновенных условий резания во время удаления материала. Оно включает два аспекта: коэффициент силы резания и мгновенную геометрию резания. Коэффициент силы резания обычно получают путем экспериментальной калибровки [ 39 , 40 ] . Поэтому основная работа заключается в сканировании объема инструмента и моделировании геометрии резания инструмента и заготовки.
2.1 Интеграция геометрического моделирования и прогнозирования силы резания
Ключ к моделированию стреловидного тела инструмента заключается в решении задачи о его огибающей поверхности. Для моделирования огибающей поверхности стреловидного тела инструмента при пятиосевом движении обычно используются численные методы [ 41 ] , включая метод потерь ранга Якобиана, метод дифференциальных уравнений стреловидности, метод неявного моделирования и метод сумм Минковского. Эти методы требуют численного решения обыкновенных дифференциальных уравнений высокого порядка или трансцендентных уравнений, что очень ресурсоемко с точки зрения вычислений. Чиоу и др. [ 42 ] вывели формулы решения для мгновенных характеристических линий кольцевого резца и резца APT, состоящих из верхней и нижней конусных поверхностей и промежуточной кольцевой поверхности при пятиосевом линейном интерполяционном движении. Ду и Йе и др. [ 43 , 44 ] упростили результаты Чиоу, введя мгновенную систему координат и представление скорости твердого тела. Позже Чиоу и др. [ 45 ] получили формулы решения для мгновенных характеристических линий резца APT при общем пространственном движении твердого тела путем введения мгновенной системы координат в точке контакта инструмента. Вышеуказанные методы требуют пошагового вычисления точек на огибающей поверхности, и процесс определения решения является относительно сложным.
Авторы данной статьи [ 13 , 14 ] предложили два аналитических выражения для поверхности развертки режущей кромки вращающегося инструмента:
(1) Поверхность вращения режущей кромки конического резца, барабанного резца и кольцевого резца представлена как огибающая поверхность однопараметрического семейства сфер переменного радиуса. Огибающая поверхность охватываемого объема и ее единичный внешний нормальный вектор трех типов инструментов в общем пространственном движении выводятся с использованием теории огибающей двухпараметрического семейства сфер;
(2) Аналитическое выражение характеристической линии стреловидной огибающей поверхности произвольного вращающегося инструмента в общем пространственном движении выводится путем применения условия огибающей и метода представления скорости движения твердого тела. Метод имеет преимущества, заключающиеся в том, что не вводится дополнительная мгновенная система отсчета, а формула является краткой и ясной.
Геометрия резания инструмента-заготовки является основой моделирования силы фрезерования пятикоординатной обработки. В настоящее время широко используемые методы моделирования геометрии резания в основном делятся на три категории: твердотельное моделирование, аналитическое моделирование и дискретное геометрическое моделирование:
(1) Метод твердотельного моделирования . Алтинтас и др. [ 46 ] использовали инструменты твердотельного моделирования ACIS для определения мгновенного состояния зацепления и толщины резания конической фрезы и заготовки при пятиосевом боковом фрезеровании;
(2) Метод аналитического моделирования , Эльбестав и др. [ 47 , 48 ] представили кривую лезвия в виде NURBS-кривой и определили микроэлемент лезвия и мгновенную толщину резания путем вычисления точки пересечения кривой и геометрии заготовки;
(3) Метод дискретного геометрического моделирования , Джерард и др. [ 40 ] использовали расширенный метод Z-буфера для представления геометрии заготовки и рассчитали мгновенную площадь сетки и мгновенную толщину резания по соотношению пересечения между телом сканирования инструмента и блоком Z-буфера.
2.2 Планирование скорости подачи с учетом ограничений по силе резания
На основе интегрированного геометро-механического моделирования пятикоординатного процесса фрезерования скорость подачи может быть оптимизирована в соответствии с силой резания. Алгоритмы оптимизации скорости подачи текущего коммерческого программного обеспечения CAM все основаны на анализе объема (также известного как скорость удаления материала). В этом традиционном методе скорость подачи обычно устанавливается обратно пропорциональной мгновенной скорости удаления материала или экспоненциальной функции скорости удаления материала. Два основных недостатка этого метода:
(1) Хотя мгновенная скорость удаления материала может в определенной степени отражать величину силы резания, она не может отражать направление силы резания. Следовательно, оптимизация скорости подачи на основе скорости удаления материала не может отражать природу силы резания;
(2) Величину силы резания, создаваемой скоростью подачи, запланированной этим методом, трудно поддерживать постоянной.
Учитывая недостатки планирования скорости подачи на основе скорости удаления материала, Бейли и др. [ 47 , 48 ] предложили метод планирования скорости подачи для пятиосевой обработки, основанный на модели силы резания. Эрдем и др. [ 49 ] провели подробное сравнительное исследование двух стратегий оптимизации скорости подачи, основанных на модели силы резания и модели скорости удаления материала. Автор этой статьи [ 50 ] предложил метод автономного планирования скорости подачи для пятиосевого фрезерования с ЧПУ с учетом ограничений по силе резания:
На основе формата полиномиальной интерполяции кубического сплайна каждой оси станка устанавливается модель оптимизации с временным рядом между соседними точками положения каждой оси в качестве проектной переменной, минимальной суммой текущего временного ряда между соседними точками положения каждой оси в качестве целевой функции, скоростью, ускорением и пределом прыжка каждой оси в качестве ограничения, а максимальная сила резания инструмента во время резки меньше значения области клапана в качестве ограничения, и глобальный оптимальный алгоритм используется для решения и получения оптимальной скорости подачи. Этот метод подходит для черновой обработки поверхностей свободной формы и получистовой обработки линейчатых поверхностей или квазилинейчатых поверхностей.
3. Моделирование динамики процесса обработки
Моделирование динамики процесса фрезерования по пяти осям обеспечивает данные о временной истории переменных состояния процесса для оптимизации процесса обработки. Основная работа включает динамическое моделирование, анализ стабильности процесса обработки и оптимизацию параметров процесса.
3.1 Кинетическое моделирование
Модель структурной динамики системы инструмент-деталь подразделяется на:
(1) Модель вибрации сопряжения инструмента и детали. Для обработки тонколистовых деталей исследовательская группа Ратчева [51] предложили модель вибрации соединения тонкой пластины с инструментом на основе метода конечных элементов; Ковечес и др. [52] предложил модель вибрации фрезерования тонколистовой детали на основе аналитического моделирования. Однако для фрезерования тонколистовых деталей модели вибрации заготовки и модели вибрации сопряжения инструмента и заготовки редко встречаются в международных журналах.
(2) Моделирование динамики контакта заготовки и зажима . Ху и др. [ 53 ] использовали модель с сосредоточенными параметрами для анализа динамической устойчивости зажима в рамках гибкой многотельной динамики; Капур и др. [ 54 ] исследовали модель динамического трения между зажимом и заготовкой и проанализировали влияние динамического эффекта на производительность обработки; Ронг и др. [ 55 ] создали модель контакта зажима и заготовки в рамках метода конечных элементов и завершили экспериментальную идентификацию матрицы жесткости контакта. С другой стороны, Мелкоте и др. [ 56 ] проанализировали влияние динамического эффекта «заготовка-инструмент» (изменяющиеся во времени характеристики инерции заготовки, жесткости, частоты и т. д. в процессе удаления материала фрезой) на динамическую устойчивость процесса зажима.
3.2 Анализ стабильности процесса
На основе модели структурной динамики системы инструмент-заготовка, текущая работа по анализу динамики процесса фрезерования в основном сосредоточена на анализе вибрации. Вибрация в процессе резания подразделяется на регенеративную вибрацию, модальную связь и т. д. Обычно считается, что регенеративная вибрация возникает раньше модальной связи. Сравнение широко используемых методов анализа устойчивости вибрации показано в таблице 4. Алтинтас и др. [ 57 ] использовали разложение Фурье коэффициента силы резания для создания модели прогнозирования вибрации при фрезеровании (метод ZOA). Его точность зависит от тенденции изменения силы резания и количества членов Фурье. Он очень эффективен для многозубчатых инструментов и методов обработки с большой радиальной глубиной резания, но ему не хватает достаточной точности для методов обработки с малозубчатыми инструментами и малой радиальной глубиной резания. В последние годы группа Алтинтаса [ 58 ] предложила многочастотный метод, который можно использовать для прогнозирования устойчивости фрезерования с малой радиальной глубиной резания. Бейли и др. [ 59 ] объединили аналитическое решение вибрации без инструмента и приближенное решение вибрации процесса контакта инструмента и заготовки для разработки метода конечных элементов во временной области (TFEA) для прогнозирования вибрации фрезерной системы.
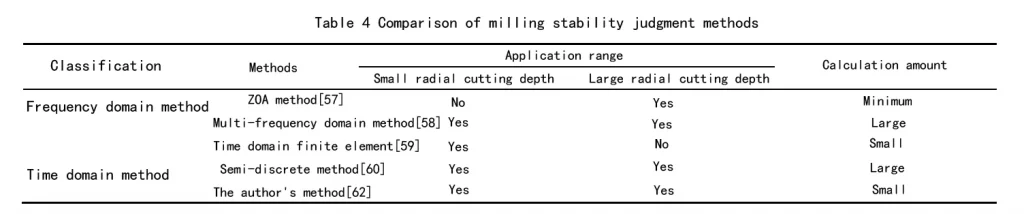
Однако этот метод в основном подходит для прогнозирования стабильности фрезерования с малой радиальной глубиной резания. Однако в случае большой радиальной глубины резания возникает большая погрешность. Интегер и др. [ 60 ] преобразовали уравнение динамики обработки с временной задержкой в ряд автономных обыкновенных дифференциальных уравнений путем дискретизации члена с временной задержкой и выполнения усреднения нулевого порядка по периодическому коэффициенту, а именно так называемый полудискретный метод, который можно использовать для прогнозирования возникновения вибраций. Его точность зависит от длины дискретного шага, а объем вычислений близок к объему многочастотного метода [ 61 ] , который значительно больше, чем у метода ZOA. Этот метод является общим методом, применимым для прогнозирования стабильности фрезерования как для больших, так и для малых радиальных глубин резания.
Авторы данной статьи [ 62 ] предложили полностью дискретный метод прогнозирования устойчивости фрезерования на основе формата прямого интегрирования. Реакция линейной периодической системы с одной задержкой, учитывающая эффект регенерации, сначала выражается в интегральной форме. После дискретизации отдельного периода на равных интервалах, изменяющиеся во времени члены (включая периодические коэффициенты, члены задержки по времени и члены состояния) в интегральном члене Дюамеля в реакции синхронно линейно интерполируются в каждом временном интервале. На основе этого строится дискретная динамическая система, аппроксимирующая исходную непрерывную систему, и получаются собственные значения матрицы передачи дискретной динамической системы. Согласно теореме Флоке, устойчивость системы определяется размером модуля собственного значения.
Этот метод является общим методом, подходящим для высокоточного прогнозирования устойчивости фрезерования с большими и малыми радиальными глубинами резания и имеет более высокую вычислительную эффективность, чем полудискретный метод, поскольку при сканировании плоскости пары параметров «скорость-глубина резания» нет необходимости вычислять матричную экспоненциальную функцию в слое цикла сканирования глубины резания. Пример показывает, что при условии обеспечения численной точности вычислительная эффективность полностью дискретного метода прогнозирования устойчивости фрезерной системы с одной степенью свободы может быть улучшена примерно на 75% по сравнению с полудискретным методом. Для фрезерных систем с двумя степенями свободы улучшение может составить около 60%.
3.3 Оптимизация параметров процесса
Работа по оптимизации параметров процесса без вибраций в основном сосредоточена на трехкоординатной обработке. Будак и др. [ 63 ] предложили метод расчета оптимальной осевой и радиальной глубины резания с целью достижения максимальной скорости удаления материала без вибраций. Алтинтас и др. [ 64 ] предложили метод оптимизации скорости вращения шпинделя и скорости подачи ЧПУ, основанный на моделировании процесса фрезерования и прогнозировании стабильности вибраций. Существующая модель прогнозирования стабильности и оптимизация параметров процесса пятикоординатного фрезерования основаны на динамических моделях с определенными параметрами. Этот метод не вносит неопределенность параметров системы резания в планирование параметров процесса и не может отражать фактические условия обработки. Поэтому полученные параметры процесса не являются истинным оптимальным решением и могут по-прежнему вызывать вибрацию. Физические и геометрические параметры конструкции инструмент-заготовка содержат множество неопределенностей, таких как физические параметры, такие как модуль упругости и коэффициент Пуассона, и геометрические параметры, такие как толщина заготовки и другие геометрические размеры. В прошлом проблема неопределенности при фрезеровании в основном изучалась с точки зрения управления [ 65 ] , и контроллер был разработан для компенсации ошибок в модели силы резания и нелинейных факторов силы резания и подачи в процессе резания.
В настоящее время в мире мало работ по динамическому моделированию процессов фрезерования на станках с ЧПУ с неопределенными параметрами. Авторы данной статьи [ 66 , 67 , 68 ] предложили метод робастной оптимизации параметров процесса пятиосевого фрезерования с учетом неопределенных параметров процесса обработки. С учетом неопределенных факторов в процессе обработки , для решения задачи определения верхних и нижних границ диаграммы устойчивости вибраций фрезерования и верхних и нижних границ динамического отклика инструмента на основе анализа чувствительности использовалась интервальная алгебра. Была создана модель робастной оптимизации параметров процесса, и многоцелевая задача оптимизации с неопределенными параметрами была преобразована в одноцелевую задачу оптимизации с определенными параметрами для оптимизации и решения. По сравнению с результатами модели с определенными параметрами, результаты, полученные при решении модели робастной оптимизации, обеспечивают стабильность пятиосевого фрезерования сложных поверхностей.
4. прогноз
Пятиосевая обработка с ЧПУ является эффективным средством эффективной обработки сложных деталей в области авиации, космонавтики, энергетики и национальной обороны, а также является прорывом в совершенствовании производственных технологий. Национальный фонд естественных наук, Национальная ключевая программа фундаментальных исследований и разработок и крупные научно-технические проекты перечисляют базовую теорию и общую технологию пятиосевой обработки с ЧПУ в качестве основных направлений исследований. Объединяя основные потребности страны и передовые позиции в области производственной науки, будущие направления исследований пятиосевой высокоэффективной прецизионной обработки с ЧПУ следующие:
(1) Полная динамическая имитационная модель процесса обработки на станке с ЧПУ.
Динамическое моделирование является теоретической основой для достижения эффективной и точной обработки. Текущие исследования сосредоточены на некоторых подсистемах системы «станок-инструмент-заготовка-крепление». До сих пор не было ни одного отчета об относительно полной динамической модели «инструмент-заготовка-крепление», ни подробного анализа ее динамического отклика при микровозмущениях параметров процесса на качество конечных деталей. Например, существующие идеи для анализа вибрации процесса обработки являются «структурной динамикой», то есть игнорируется эффект сопряжения крупномасштабного движения жесткого тела фрезы и вибрации инструмента на точность обработки поверхности. В действительности, из-за введения вращательного движения, инструмент выполняет переменное движение подачи относительно заготовки при пятикоординатной обработке. Согласно теории «гибкой многотельной динамики», крупномасштабное движение жесткого тела инструмента влияет на малую упругую деформацию инструмента. Чтобы более точно спрогнозировать морфологию поверхности обрабатываемой детали, необходимо сначала определить влияние этого эффекта связи на точность обработки поверхности.
(2) Интегрированный метод производства «проектирование-обработка-измерение».
Учитывая изменяющиеся во времени условия резания и множество неопределенных факторов при пятиосевой обработке, одна операция обработки часто не может удовлетворить высокие требования к продукту с точки зрения геометрической точности и физических характеристик. Режим обработки с замкнутым циклом, интегрирующий проектирование-обработку-измерение, является важным средством решения этой проблемы и является передовым направлением цифрового производства. Он включает в себя планирование процесса и моделирование обработки, сбор информации о поверхности и анализ данных, оценку качества и перепроектирование поверхности. Среди них технология быстрого измерения на месте физических характеристик и геометрической морфологии, теория перепроектирования поверхности с ограничениями из нескольких источников, основанная на инверсии уравнений математической физики, точный метод оценки количества материала, удаляемого во время компенсационной обработки, и метод планирования процесса пятиосевой обработки, учитывающий динамические характеристики системы обработки и физические ограничения процесса обработки, являются сложными темами.
(3) Метод мультифизического моделирования для процесса пятикоординатного фрезерования.
Высокопроизводительные сложные детали предъявляют более высокие требования к качеству поверхности. Многофизическое моделирование процесса формования на основе моделирования сил резания при пятиосевом фрезеровании стало новым актуальным направлением исследований. Оно обеспечивает теоретическую основу для управления процессом обработки и оптимизации параметров процесса путем количественного прогнозирования макро- и микрохарактеристик деталей. Современное многофизическое моделирование в основном ориентировано на токарную и фрезерную обработку или трехосевую обработку на станках с ЧПУ. Эффективное физическое моделирование пятиосевой обработки на станках с ЧПУ с изменяющимися во времени условиями резания является сложной задачей. Конкретное содержание включает в себя цифровое описание и количественную характеристику комплексного энергетического поля в процессе производства; влияние системы процесса и параметров процесса на макро- и микрохарактеристики деталей; количественное прогнозирование и регулирование сложных физических процессов в процессе производства; а также новые методы оптимизации и управления процессом обработки.
Ссылки:
- [1]Дин Х., Сюн Ю. Л. Вычислительное производство. Prog Nat Sci, 2002, 12: 8—16
- [2]Ван QH, Ли JR, Чжоу R R. Графический подход к быстрому обнаружению столкновений при многоосевой обработке. Int J Adv Manuf Tech, 2006, 30: 853—863
- [3]Ильюшин О., Элбер Г., Гальперин Д. и др. Точное глобальное обнаружение столкновений при многокоординатной обработке на станках с ЧПУ. Comput Aided Design, 2005, 37: 909—920
- [4]Morishige K, Takeuchi Y, Kase K. Генерация траектории инструмента с использованием C-пространства для 5-осевой обработки с управлением. J Manuf Sci ET ASME, 1999, 121: 144—149
- [5]Ван Дж., Робертс КА, Дэниелсон С. Локальная и глобальная оценка доступности с геометрией инструмента. Comput Aided Des Appl, 2007, 4: 19—29
- [6]Yin ZP, Ding H, Xiong YL. Теория видимости и алгоритмы с применением к производственным процессам. Int J Prod Res, 2000, 38: 2891—2909
- [7]Инь Чжоупин, Дин Хань, Сюн Юлунь, Метод анализа доступности на основе конуса видимости и его применение. Scientia Sinica E: Technological Sciences,2003, 33: 979—988
- [8]Yang WY, Ding H, Xiong YL. Анализ технологичности для скульптурной поверхности с использованием вычисления конуса видимости. Int J Adv Manuf Tech, 1999, 15: 317—321
- [9] Баласубраманиам М., Лакшмипрасад П., Сарма С. и др. Генерация траекторий черновой обработки с ЧПУ по 5 осям непосредственно из мозаичного представления. Comput Aided Design, 2000, 32: 261—277
- [10] Моримото К, Инуи М. Алгоритм на основе графического процессора для определения оптимального направления резания при глубокой обработке пресс-форм. В: ISAM-IEEE Int Symp Assem Manuf, Мичиган, США, 2007, 203—208
- [11]Дин Хань, Би Цинчжэнь, Ван Юйхань и др. Метод планирования плавной и неинтерференционной траектории инструмента при пятикоординатной обработке с ЧПУ. Китайское ведомство интеллектуальной собственности, патентный грант №: ZL200710045183.9., 2007-08-23
- [12]Bi QZ, Wang YH, Ding H. Алгоритм на основе графического процессора для создания траекторий инструмента для чистовой обработки по пяти осям без столкновений и с плавной ориентацией для сферической фрезы. Int J Prod Res, 2010, 48: 1105—1124
- [13] Чжу Л. М., Чжэн Г., Дин Х. Формулирование стреловидной огибающей вращающегося резца, совершающего общее пространственное движение для многокоординатной обработки с ЧПУ. Int J Mach Tool Manu, 2009, 49: 199—202
- [14]Zhu LM, Zhang XM, Zheng G, et al. Аналитическое выражение стреловидной поверхности роторного резака с использованием теории огибающей конгруэнтности сфер. J Manuf Sci ET ASME, 2009, 131: 44—56
- [15]Ван Сяочунь, У Сюйтан, Ли Яньбинь. Метод осциллирующей кривизны: новая концепция обработки поверхностей свободной формы. Журнал Сианьского университета Цзяотун, 1992, 26: 51—58
- [16]Рао А., Сарма Р. О локальном выдавливании при пятикоординатной обработке скульптурных поверхностей с использованием инструментов с плоским концом. Comput Aided Design, 2000, 32: 409—420
- [17]Gong H, Cao LX, Liu J. Аппроксимация второго порядка огибающей поверхности инструмента для 5-осевой обработки с одноточечным контактом. Comput Aided Design, 2008, 40: 604—615
- [18]Zhu LM, Ding H, Xiong YL. Подход третьего порядка точечного контакта для пятикоординатной обработки рельефной поверхности с использованием нешариковых концевых инструментов. Часть I: Аппроксимация третьего порядка огибающей поверхности инструмента. Sci China Ser E-Tech Sci,2010,53:1904—1912
- [19]Zhu LM, Ding H, Xiong YL. Метод контактной обработки точек третьего порядка для пятикоординатной обработки скульптурных поверхностей с использованием инструментов без шариковых наконечников. Часть II: Стратегия позиционирования инструмента. Sci China Ser E-Tech Sci, 2010, 53: 2190—2197
- [20]Lartigue C, Duc E, Affouard A. Деформация траектории инструмента при 5-осевом фрезеровании боковой поверхности с использованием огибающей поверхности. Comput Aided Design, 2003, 35: 375—382
- [21]Gong H, Cao LX, Liu J. Улучшенное позиционирование цилиндрической фрезы для бокового фрезерования линейчатых поверхностей. Comput Aided Design, 2005, 37: 1205—1213
- [22]Дин Х., Чжу Л. М. Глобальная оптимизация траектории инструмента для пятикоординатного фрезерования боковой поверхности цилиндрической фрезой. Sci China Ser E-Tech Sci, 2009, 52: 2449—2459
- [23]Дин И., Чжу Л. М., Дин Х. Полуопределенное программирование для чебышевской подгонки пространственной прямой с приложениями к планированию расположения резцов и оценке допусков. Precis Eng, 2007, 31: 364—368
- [24]Zhu LM, Zheng G, Ding H. Глобальная оптимизация траектории скольжения для пятикоординатного фрезерования боковой поверхности конической фрезой. Comput Aided Design, 2010, 42: 903—910
- [25]Чжан С. М., Чжу Л. М., Чжэн Г. и др. Оптимизация траектории инструмента для бокового фрезерования линейчатой поверхности на основе функции расстояния. Int J Prod Res, 2010, doi: 10.108000207540902993019
- [26]Чиу С. Дж. Точное положение инструмента для пятикоординатной обработки линейчатой поверхности методом скользящего контура. Компьютерное проектирование, 2004, 36: 967—974
- [27]Редоннет Дж. М., Рубио В., Десейн Г. Фрезерование боковых поверхностей: Оптимальное позиционирование фрезы и расчет интерференции. Int J Adv Manuf Tech, 1998, 14: 459—465
- [28]Menzel C, Bedi S, Mann S. Тройное касательное торцевое фрезерование линейчатых поверхностей. Comput Aided Design, 2004, 36: 289—296
- [29]Кастаньетти К., Дюк Э., Рэй П. Концепция области допустимой ориентации: новый метод оптимизации траектории инструмента по пяти осям. Comput Aided Design, 2008, 40: 938—950
- [30]Bi QZ, Wang YH, Zhu LM и др. Полное сглаживание ориентации резака для пятикоординатной обработки с ЧПУ на основе сетки точек контакта резака. Sci China Ser E-Tech Sci, 2010, 53: 1294—1303
- [31]Керстинг П., Забель А. Оптимизация траекторий инструмента ЧПУ для одновременной пятикоординатной фрезеровки на основе многоцелевых эволюционных алгоритмов с несколькими популяциями. Adv Eng Softw, 2009, 40: 452—463
- [32]Langeron JM, Duc E, Lartigue C и др. Новый формат для расчета траектории инструмента по 5 осям с использованием кривых B-сплайна. Comput Aided Design, 2004, 36: 1219—1229
- [33]Bi QZ, Zhu LM, Wang YH и др. Аналитическое представление огибающей поверхности конического резака, совершающего рациональное движение. Int J Adv Manuf Tech, 2010, 47: 719—730
- [34]Озтурк Э., Будак Э. Моделирование процессов 5-осевого фрезерования. Mach Sci Tech, 2007, 11: 287—311
- [35]Дин Хань, Би Цинчжэнь, Чжу Лиминь и др. Анализ доступности пятикоординатной обработки с ЧПУ и программное обеспечение для планирования траектории инструмента SurfMilling V1.0. Китайский центр защиты авторских прав, номер принятия авторских прав на программное обеспечение: 2009R11S035961
- [36]Bi QZ, Ding H, Wang Y H. Безопасная и короткая генерация длины инструмента для 3+2-осевой обработки шаровидной фрезы с использованием графического оборудования. Lect Notes Artif Intell, 2008, 5315: 348—355
- [37]Би Цинчжэнь, Дин Хань, Ван Юйхань и др. Метод планирования для безопасной минимальной длины инструмента при пятикоординатной обработке с ЧПУ. Китайское ведомство интеллектуальной собственности, патентный номер: 200810039198.9, патентная публикация №: CN101303583, 2008-06-1938. Би QZ
- [38]Ван ЙХ, Чжу ЛМ и др. Генерация ориентации инструмента без столкновений для 5-осевой обработки с ЧПУ с короткой сферической фрезой. Int J Prod Res, 2010, doi: 10.1080/00207540903436679
- [39]Будак Э., Озлу Э. Разработка модели термомеханического процесса резания для моделирования процесса обработки. CIRP Ann-Manuf Tech, 2008, 57: 97—100
- [40]Fussell BK, Jerard RB, Hemmett J G. Моделирование геометрии резания и сил для 5-осевой обработки скульптурных поверхностей. Comput Aided Design, 2003, 35: 333—346
- [41]Абдель-Малек К., Блэкмор Д., Джой К. Опрокинутые объемы: основы, перспективы и приложения. Int J Shaping Model, 2006, 12: 87—127
- [42]Chiou CJ, Lee Y S. Определение поверхности с закругленными углами для обработки на пятикоординатном станке с числовым программным управлением. Int J Mach Tool Manu, 2002, 42: 1497—1507
- [43]Du S, Surmann T, Webber O и др. Формулирование стреловидных профилей для пятикоординатных движений инструмента. Int J Mach Tool Manu, 2005, 45: 849—861
- [44]Ye T, Xiong C H. Оптимизация геометрических параметров при многоосевой обработке. Comput Aided Design, 2008, 40: 879—890
- [45]Chiou JCJ, Lee Y S. Оптимальная ориентация инструмента для пятикоординатной обработки торца инструмента методом скользящей огибающей. J Manuf Sci ET ASME, 2005, 127: 810—818
- [46]Ларю А., Альтинтас Й. Моделирование процессов фрезерования по боковым граням. Int J Mach Tool Manu, 2005, 45: 549—559
- [47]Bailey T, Elbestawi MA, El-Wardany TI и др. Общий подход к моделированию для многоосевой обработки, Часть 1: Методология моделирования. J Manuf Sci ET ASME, 2002, 124: 624—633
- [48]Bailey T, Elbestawi MA, El-Wardany TI и др. Общий подход к моделированию для многоосевой обработки, Часть 2: Калибровка модели и планирование скорости подачи. J Manuf Sci ET ASME, 2002, 124: 634—642
- [49]Эрдим Х., Лазоглу И., Каймакчи М. Обработка свободной поверхности и сравнение стратегий планирования скорости подачи. Mach Sci Tech, 2007, 11: 117—133
- [50]Дин Хан, Дин Е, Чжу Лиминь и др. Метод автономного планирования скорости подачи для пятикоординатного фрезерования с ЧПУ. Китайское ведомство интеллектуальной собственности, патентный номер: 200910046724.9, патентная публикация: CN101497140, 2009-08-05
- [51]Ратчев С., Лю С., Беккер А. А. Стратегия компенсации ошибок при фрезеровании гибких тонкостенных деталей. J Mater Process Tech, 2005, 162: 673—681
- [52]Meshreki M, Kovecses J, Attia H и др. Моделирование динамики и анализ тонкостенных аэрокосмических конструкций для проектирования приспособлений при многокоординатном фрезеровании. J Manuf Sci ET ASME, 2008, 130: 031011
- [53]Liao YJG, Hu S J. Модель анализа гибких многотельных динамик на основе анализа крепления и заготовки для обеспечения устойчивости крепления. Int J Mach Tool Manu, 2000, 40: 343—362
- [54]Fang B, DeVor RE, Kapoor S G. Влияние фрикционного демпфирования на динамику системы заготовка-крепление и стабильность обработки. J Manuf Sci ET ASME, 2002, 124: 226—234
- [55]Чжэн И, Ронг И, Хоу З. Определение жесткости контакта для автоматизированного проектирования приспособлений. Trans North Am Manuf Res Inst SME, 2006, 34: 189—196
- [56]Deng H, Melkote S N. Моделирование динамической устойчивости крепления с учетом эффекта удаления материала. Trans North Am Manuf Res Inst SME, 2005, 33: 289—296
- [57]Алтинтас Й., Будак Э. Аналитическое прогнозирование лепестков устойчивости при фрезеровании. CIRP Ann-Manuf Tech, 1995, 44: 357—362
- [58]Merdol SD, Altintas Y. Многочастотное решение для обеспечения устойчивости к вибрации при фрезеровании с низкой глубиной погружения. J Manuf Sci ET ASME, 2004, 126: 459—466
- [59]Bayly PV, Halley JE, Mann BP и др. Устойчивость прерывистого резания с помощью временного конечно-элементного анализа. В: Труды технической конференции ASME по проектированию и инжинирингу, 6C, 2001, 2361—2370
- [60]Инспергер Т., Степан Г. Обновленный метод полудискретизации для периодических дифференциальных уравнений с задержкой и дискретным запаздыванием. Int J Numer Meth Eng, 2004, 61: 117—141
- [61]Altintas Y, Stepan G, Merdol D, et al. Устойчивость к вибрации фрезерования в частотной и дискретной временной области. CIRP Ann-Manuf Techn, 2008, 1: 35—44
- [62]Ding Y, Zhu LM, Zhang XJ и др. Метод полной дискретизации для прогнозирования стабильности фрезерования. Int J Mach Tool Maru, 2010, 50: 502— 509
- [63]Будак Э., Текели А. Максимизация скорости удаления материала без вибраций при фрезеровании за счет оптимального выбора осевой и радиальной глубины пар резания. CIRP Ann-Manuf Tech, 2005, 54: 353—356
- [64]Altintas Y, Merdol S. Виртуальное высокопроизводительное фрезерование. CIRP Ann-Manuf Tech, 2007, 56: 81—84
- [65]Ким С., Ландерс Р., Улсой А. Надежное управление силой обработки с компенсацией процесса. J Manuf Sci ET ASME, 2003, 125: 423—430
- [66]Zhang XM, Ding H, Chen S H. Метод интервальных конечных элементов для динамического отклика замкнутой системы с неопределенным параметром. Int J Numer Meth Eng, 2007, 70: 543—562
- [67]Чжан С. М., Дин Х. Оптимизация конструкции для динамического отклика вибрационной механической системы с неопределенными параметрами с использованием выпуклой модели. J Sound Vib, 2008, 318: 406—415
- [68]Дин Хань, Чжан Сяомин, Чжу Лиминь и др. Метод оптимизации параметров пятикоординатного процесса ЧПУ для криволинейных поверхностей с неопределенными модальными параметрами инструмента. Китайское ведомство интеллектуальной собственности, патентный номер: 2009100-46725.3, патентная публикация №: CN101493686, 2009-02-26