Vakuumsaugvorrichtungen sind eine effektive Lösung für die Bearbeitung von nicht standardisierten dünnwandigen Luft- und Raumfahrtkomponenten, die aufgrund komplexer Geometrien und enger Maßvorgaben vor Herausforderungen stehen.
Das Spannen umfasst das genaue Positionieren und Sichern des Werkstücks ohne Verformung, wodurch Oberflächenqualität, Maßgenauigkeit und Positioniergenauigkeit gewährleistet werden.
Herkömmliche Vorrichtungen – universelle, spezialisierte, elektromagnetische und modulare – haben ihre Grenzen. Universelle Vorrichtungen eignen sich für einfache Kleinserien, während spezialisierte Vorrichtungen zwar für die Massenproduktion geeignet, aber kostspielig sind.
Elektromagnetische Spannfutter ermöglichen ein schnelles Spannen, funktionieren aber nur mit bestimmten Materialien, und modulare Vorrichtungen sind flexibel, aber teuer.
Viele Hersteller setzen nach wie vor auf universelle und spezialisierte Vorrichtungen, was zu geringerer Effizienz und Genauigkeit führt. Vakuumsaugvorrichtungen nutzen Unterdruck, um Werkstücke sicher zu fixieren und so lokale Spannungen und Verformungen zu vermeiden.
Sie bieten gleichmäßigen Druck, präzise Positionierung, schnelle Reaktion und zuverlässige Haftung und eignen sich daher ideal für empfindliche Materialien wie Aluminium-Magnesium- und Titanlegierungen sowie für optische Komponenten, Turbinenschaufeln für die Luft- und Raumfahrt, Gehäuse und Kunststoffteile.
Strukturanalyse unregelmäßiger dünnwandiger Bauteile
Leichte Luft- und Raumfahrtkomponenten mit unregelmäßigen dünnwandigen Strukturen weisen komplexe Geometrien auf, darunter Versteifungen, Durchgangslöcher und Hohlräume.
Abbildung 1 zeigt ein typisches dünnwandiges Bauteil für die Luft- und Raumfahrt aus AL-6063-T4 ( Zustand T4 : Lösungsglühen + natürliche Alterung) mit einer Zugfestigkeit von 160–230 MPa.
Dieses Material weist günstige mechanische und physikalische Eigenschaften sowie eine ausgezeichnete Bearbeitbarkeit auf, wodurch es in der Luft- und Raumfahrtindustrie weit verbreitet ist.
Das Bauteil erfordert hohe Maßgenauigkeit, Positionsgenauigkeit und Oberflächengüte, wobei die Grundfläche die strengsten Maßtoleranzen erfordert: Dicke von 1 +0.002 –0.01 mm und Ebenheitstoleranz von 0.02 mm.
Die Seitenrippen haben eine Wandstärke von 3 mm und eine Höhe von 24 mm , mit einer Parallelitätstoleranz von 0.02 mm.
Sie weisen eine geringe Steifigkeit auf und neigen zu Verformungen, was die Bearbeitung erschwert.
Die Unterseite weist eine kreisförmige, gefräste Durchgangsbohrung auf.
Material- und Bearbeitungseigenschaften
Die Abmessungen des Rohlings betragen 250 mm × 170 mm × 60 mm , seine Form entspricht einem regelmäßigen Quader. Die CAD-Analyse ergibt eine Grundfläche des Rohlings von ca. 4.3 × 10⁴ mm² und eine Masse von ca. 6.88 kg.
Nach der Bearbeitung beträgt die Grundfläche des Teils ungefähr 2 × 10 4 mm² und seine Masse ungefähr 0.32 kg.
Die Materialabtragsrate erreicht 95 % der Gesamtmasse, was darauf hindeutet, dass der überwiegende Teil des Metallmaterials während der Bearbeitung entfernt wird.
Die Simulationsdaten zeigen, dass die Bearbeitungszeit für den Schneidevorgang ungefähr 6.5 Stunden beträgt.
Herausforderungen bei der Werkstückpositionierung und den Hilfsoperationen
Bei der eigentlichen Bearbeitung sind jedoch Hilfszeiten wie das Einspannen und Ausrichten des Werkstücks relativ lang.
Die Positionierung und Ausrichtung des Werkstücks ist mit Problemen wie hohem Arbeitsaufwand und geringer Wiederholgenauigkeit verbunden, weshalb eine Überprüfung durch einen Probeschnitt am ersten Werkstück erforderlich ist.
Die Beobachtungen im Bearbeitungsprozess zeigen, dass bei einem einzelnen Teil die Schneidvorgänge nur 55 % der gesamten Bearbeitungszeit ausmachen, während Hilfstätigkeiten wie Spannen und Ausrichten etwa 45 % in Anspruch nehmen.
Obwohl die additive Fertigungstechnologie immer ausgereifter wird, bleibt ihre großflächige Anwendung in der additiven Metallfertigung aufgrund von Herausforderungen wie hohen Rohstoffkosten und relativ geringer Effizienz begrenzt.
Folglich dominieren nach wie vor traditionelle Metallbearbeitungsverfahren. Abschließend wird der Einsatz von Vakuumvorrichtungen als effektive Lösung für die genannten Probleme vorgeschlagen.
Diese Vorrichtungen bieten uneingeschränkte Spannmöglichkeiten unabhängig von Material oder Form und ermöglichen so ein breites Anwendungsspektrum.
Verarbeitungstechnologieanalyse
Bei der Schruppbearbeitung wird zur Steigerung der Bearbeitungseffizienz die Verwendung eines Flachbackenschraubstocks zum Einspannen empfohlen, während gleichzeitig dynamische Hochgeschwindigkeitsbearbeitungsstrategien eingesetzt werden.
Für das gesamte Modell ist ein Bearbeitungsspielraum von insgesamt 5 mm vorgesehen.
Nach Abschluss der Grobbearbeitung muss das Werkstück zerlegt werden, um innere Eigenspannungen abzubauen.
In der Endbearbeitungsphase reicht die alleinige Verwendung eines Flachbackenschraubstocks nicht mehr aus, um die erforderliche Bearbeitungsgenauigkeit und Oberflächenqualität zu gewährleisten.
Zur Werkstückklemmung wurde eine Bolzenklemmmethode mit einer Zweiloch-Positionierungsanordnung auf einer Seite angewendet.
Bei der praktischen Bearbeitung zeigte sich, dass die Bolzenklemme während der Bearbeitung mehrfache Positionsanpassungen erforderte, was den Spannvorgang erschwerte und die Gefahr von Kollisionen zwischen Werkzeughalter und Bolzen mit sich brachte.
Geringfügige Werkstückverschiebungen während der Spannvorrichtungseinstellungen beeinträchtigten die Positioniergenauigkeit und die Oberflächengüte.
Analyse der geometrischen Werkzeugparameter
Die Schnittgeschwindigkeit hat einen erheblichen Einfluss auf die Schnittkraft; typischerweise verringert eine Erhöhung der Schnittgeschwindigkeit die Schnittkraft.
Die Schnittgeschwindigkeit ist jedoch ein entscheidender Faktor, der die Werkzeugstandzeit beeinflusst.
Für Teile, die eine extrem hohe Maßgenauigkeit, Positionsgenauigkeit und Oberflächengüte erfordern, sind Diamantwerkzeuge die bevorzugte Wahl.
Diese Werkzeuge zeichnen sich durch außergewöhnliche Härte, Verschleißfestigkeit und Schneidleistung aus und eignen sich daher besonders für die Bearbeitung von Nichteisenmetallen in großen Stückzahlen.
Diamantwerkzeuge sind jedoch teurer, weshalb eine sorgfältige Auswahl notwendig ist.
Die Anzahl der Schneidkanten und die Parameter des Spiralwinkels beeinflussen die Bearbeitungsgenauigkeit dünnwandiger Teile ebenfalls maßgeblich.
Die Daten zeigen, dass sich bei der Bearbeitung des Werkstoffs AL-6063-T4 Späne in bandartigen oder fragmentierten Formen bilden.
Bei der Schruppbearbeitung sorgt die Auswahl von Werkzeugen mit weniger Schneidkanten für größere Spanabfuhrrillen und ermöglicht so einen effizienten Spanabtransport.
Dadurch wird ein Verstopfen durch Späne verhindert, das die Oberflächenqualität des Werkstücks beeinträchtigen könnte.
Weniger im Eingriff befindliche Schneidzähne beim Fräsen verringern die Schnittkräfte und minimieren so die durch innere Spannungen verursachte Werkstückverformung.
Die Wahl eines Spiralwinkels des Fräsers von 30°–40° senkt zudem die Schnittkräfte und den Geräuschpegel, während ein größerer Spiralwinkel die Spanabfuhr verbessert.
Ein größerer Helixwinkel erhöht jedoch die axiale Kraftkomponente des Werkzeugs, während die radiale Kraftkomponente verringert wird. Dadurch wird die durch übermäßige Radialkräfte verursachte Dünnwandverformung minimiert.
Die Prozessanalyse zeigt, dass die Verwendung einer Klebevakuumvorrichtung für die Schruppbearbeitung eine Saugkraft auf die Grundfläche des Werkstücks ausübt, was zu minimalen Restspannungen nach der Schruppbearbeitung führt.
Die Vakuumvorrichtung verfügt über einen Positioniermechanismus, der ein schnelles Ausrichten und Spannen ermöglicht und somit die technische Herausforderung der mehrfachen Demontage bei der Bearbeitung unregelmäßiger dünnwandiger Bauteile effektiv löst.
Beim Bearbeiten beider Seitenwände führt die Geometrie mit einem Seitenverhältnis von 1:8 zu erheblichen Schnittvibrationen, wodurch die Maßgenauigkeit schwer zu erreichen ist.
Durch den Einsatz eines Heißklebstoff-Füllverfahrens lassen sich solche Vibrationsprobleme wirksam mindern.
Konstruktion einer Vakuumvorrichtung
Da es sich bei Bauteilen für die Luft- und Raumfahrt typischerweise um Einzelteile in kleinen Stückzahlen aus Spezialmaterialien handelt, wurde eine effiziente Vakuumvorrichtung entwickelt, um die Produktivität zu steigern und die Bearbeitungsgenauigkeit zu gewährleisten. Dabei wurde die Herausforderung der Fixierung unregelmäßiger, dünnwandiger Teile bewältigt.
Das Designkonzept ist vom renommierten „Magdeburger Hemisphärenexperiment“ inspiriert.
Mithilfe von Prinzipien des atmosphärischen Drucks saugt eine Vakuumpumpe Luft aus dem Inneren der Vorrichtung ab, um einen Druckunterschied zu erzeugen, der eine sichere Haftung am Werkstück ermöglicht.
Der Leuchtenkörper besteht aus einer hochfesten Aluminiumlegierung, die für geringes Gewicht, Langlebigkeit und Korrosionsbeständigkeit sorgt.
Eine Gummibeschichtung erhöht die Oberflächenreibung und gewährleistet so einen stabilen Halt des Werkstücks.
Verschleißfeste Gummidichtungen sorgen für ein gleichbleibendes Vakuum im Inneren.
Mehrere Mikroperforationen an der Basis der Vorrichtung verteilen die Saugkraft gleichmäßig und verhindern so eine lokale Spannungskonzentration.
Ein Vakuumdruckmessgerät überwacht den Unterdruck in Echtzeit, während die Vakuumpumpe über ein automatisches Druckregelungssystem verfügt, um unterschiedlichen Bearbeitungsanforderungen gerecht zu werden.
Die kompakte, benutzerfreundliche Bauweise ermöglicht das schnelle Einspannen verschiedenster dünnwandiger Bauteile mit unregelmäßigen Formen.
Berechnung der Adsorptionskraft
Aus theoretischer Sicht besteht eine gewisse Korrelation zwischen der Größe der Adsorptionskraft F <sub>adsorbs</sub> und der Kontaktfläche S sowie dem negativen Luftdruck.
Nach der Formel F Adsorption = IP Überdruck × lS kann die Größe der theoretischen Adsorptionskraft berechnet werden.
In dieser Formel stellt P <sub>Vakuum</sub> die negative Druckdifferenz dar, die auf einem Vakuummeter angezeigt wird.
Es bezeichnet die Differenz zwischen dem äußeren Atmosphärendruck und dem Unterdruck innerhalb der Vakuumvorrichtung, d. h. P Vakuum = P Atmosphäre – P absolut ( wobei P absolut der absolute Druck innerhalb der Vakuumvorrichtung und P Atmosphäre der äußere Atmosphärendruck ist).
Konkret korreliert der negative Druckunterschied in praktischen Anwendungen mit der Nennleistung der Vakuumpumpe.
Wenn das Vakuummeter 60 kPa anzeigt , beträgt die Kontaktfläche der Unterseite des Rohlings ungefähr 4.3 × 10⁴ mm².
Anhand der Formel F<sub> Adhäsion</sub> = 6 × 10⁴ Pa × 0.43 m² = 2580 N ergibt sich eine Adsorptionskraft von ca. 2,580 N für die Blindprobe.
Bei der Endbearbeitung, wenn die meisten Toleranzen bereits eingearbeitet sind, beträgt die Kontaktfläche zwischen Werkstückoberfläche und Vorrichtung nur 2 × 10⁴ mm².
Berechnungen zeigen, dass die Adsorptionskraft während der Bearbeitung 1,200 N beträgt . Um die Zuverlässigkeit der Vakuumvorrichtung zu überprüfen, sind weitere Berechnungen der Schrupp- und Schlichtschnittkräfte erforderlich.
Berechnung der Schnittkraft
Um die Zuverlässigkeit der Haltekraft der Vakuumvorrichtung zu überprüfen, müssen theoretische Schnittkraftberechnungen auf der Grundlage der physikalischen Eigenschaften des Werkstückmaterials und der Parameter des Schneidwerkzeugs durchgeführt werden.
Anschließend wird eine Datenanalyse durchgeführt, um zu überprüfen, ob die mechanischen Eigenschaften des Vakuumsaugs den Bearbeitungsanforderungen entsprechen.
Die Berechnung der Schnittkraft erfolgt mittels einer empirischen Formel, die mathematisch wie folgt ausgedrückt wird:

In der Formel: C F ist der Schnittkraftkoeffizient, a p ist die Schnitttiefe, a e ist die Schnittbreite, f z ist der Vorschub pro Zahn, D ist der Werkzeugdurchmesser, Z ist die Anzahl der Zähne und K F ist der Korrekturfaktor; x, y, z und n werden experimentell bestimmt.
Die Schnittkraftparameter entnehmen Sie bitte dem Werkzeughandbuch.
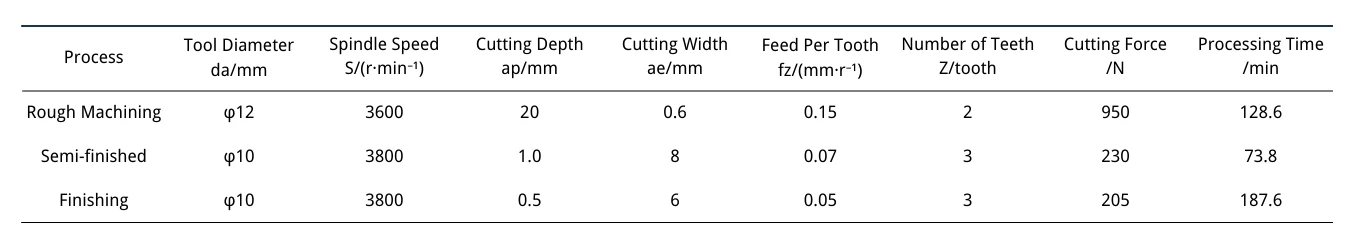
Berechnen Sie die Schnittkräfte und Bearbeitungszeiten für Schruppen, Vorschlichten und Schlichten mithilfe empirischer Schnittkraftformeln. Die spezifischen Parameter sind in Tabelle 1 aufgeführt.
Beim Schruppen kommt die dynamische Hochgeschwindigkeitsbearbeitung zum Einsatz. Ausgehend von der Schneidkantenlänge des Werkzeugs werden eine große Schnitttiefe a <sub> p</sub> und eine kleinere Schnittbreite a <sub> e</sub> gewählt.
Die Analyse zeigt, dass die Effizienz der Schruppbearbeitung im Vergleich zu herkömmlichen Methoden um das Dreifache gesteigert werden konnte.
Bei der Schruppbearbeitung handelt es sich bei dem Werkstück um ein regelmäßiges Rechteck mit einer Vakuumsaugkraft von 2580 N ≥ 950 N , wodurch die Bearbeitungsanforderungen erfüllt werden.
Für die Feinbearbeitung werden eine geringere Schnitttiefe und ein geringerer Vorschub gewählt, wobei 1200 N ≥ 205 N die Bearbeitungsanforderungen erfüllen.
Funktionsprinzip von Vakuumvorrichtungen
Der Ventileinsatz ist die entscheidende Komponente einer Vakuumvorrichtung; er steuert das Spannen und Lösen von Werkstücken durch eine lineare Hin- und Herbewegung.
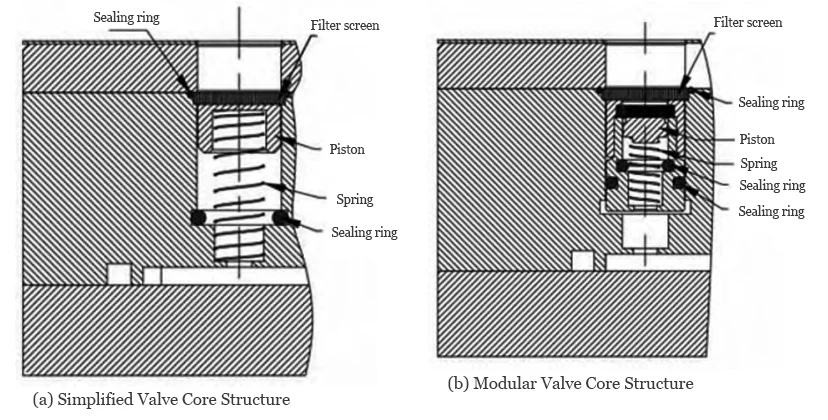
Abbildung 2(a) zeigt eine vereinfachte Ventilkernstruktur, die im Wesentlichen aus einem Kolben, einem Dichtring, einer Feder und einem Filtersieb besteht.
Der Dichtring befindet sich am Ende des Kolbenhubs. Durch die Federkraft wird der Kolben vollständig gegen den Dichtring gedrückt, um die Abdichtung zu gewährleisten.
Das Filtersieb fängt feine Späne auf, um ein Verstopfen der Luftwege zu verhindern.
Abbildung 2(b) zeigt eine modulare Ventilkernstruktur, die ähnlich wie der einfache Ventilkern funktioniert, jedoch einen höheren Bearbeitungsaufwand erfordert.
Dieser Ventileinsatz besteht aus zwei Lagen Filtergewebe und drei Dichtungsringen und bietet so eine hervorragende Dichtungsleistung und Spänefiltration.
Der Ventileinsatz verfügt über eine Gewindeverbindung, die es dem Kolben ermöglicht, sich innerhalb des Einsatzes hin und her zu bewegen.
Zu den Vorteilen der modularen Ventilkernstruktur gehören eine kompakte Bauweise, eine schnellere Reaktionszeit, eine verbesserte Dichtungswirkung und eine höhere Austauschbarkeit.
◊ Bedienung der Vakuumvorrichtung
Die Vakuumvorrichtung funktioniert wie folgt: Wenn ein Werkstück auf die Oberseite der Vorrichtung gelegt wird, ergeben sich zwei Szenarien.
Im ersten Szenario, wenn das Werkstück die Löcher der Vorrichtung vollständig bedeckt, saugt die Vakuumpumpe Luft aus dem Innenraum der Vorrichtung ab und erzeugt so einen Unterdruck.
An diesem Punkt kann die Luft nur noch durch die Spalten an den Kolbenrändern hindurchströmen, wodurch eine Kolbenbewegung verhindert wird.
Durch den Unterdruck in den Bohrungen wird das Werkstück fixiert. Mehrere gleichzeitig arbeitende Bohrungen erhöhen die Haltekraft zusätzlich.
Im zweiten Szenario, wenn das Werkstück die Löcher nicht abdeckt (z. B. wenn das Werkstück durchgefräst ist), bewegt sich der Kolben unter Unterdruck automatisch zur O-Ring-Dichtung.
Dadurch wird das gesamte Loch abgedichtet, ein Gasaustritt verhindert und eine sichere Klemmung gewährleistet.
Nach Abschluss des Bearbeitungsprozesses ermöglicht die Deaktivierung des Vakuumdrucks, dass die Feder den Kolben in seine Ausgangsposition zurückführt.
Das Filtersieb verhindert, dass Späne und Fremdkörper in den Klemmkörperraum gelangen und die Dichtungsintegrität beeinträchtigen.
◊ Designüberlegungen und Schlüsselkomponenten
Der Kolben bewegt sich vertikal innerhalb des Bohrungshohlraums, wobei das Spiel weder zu groß noch zu klein sein sollte.
Zu großes Spiel kann zu einer Fehlausrichtung zwischen der Kolbenmittellinie und der Bohrungsmittellinie führen, während zu geringes Spiel die Kolbenreaktion verringert.
Experimentelle Daten zeigen, dass ein Abstand zwischen 0.3 und 0.5 mm optimal ist.
Für die Bearbeitung der Dichtungsnut wird ein T-Nutfräser verwendet.
Achten Sie genau auf die Bearbeitungsgenauigkeit der T-Nut, wobei sowohl die Nutbreite als auch die Nuttiefe auf 2.4 mm eingestellt sein müssen ; andernfalls wird die Dichtungsleistung beeinträchtigt.
Feder, Filtersieb und Dichtungsring sind als Standardkomponenten ausgelegt, um die spätere Wartung und den Austausch zu erleichtern.
Besonders wichtig ist, dass die Feder und das Filtersieb aus Edelstahl gefertigt sein sollten, um zu verhindern, dass Rost die Dichtheit der Vorrichtung beeinträchtigt.
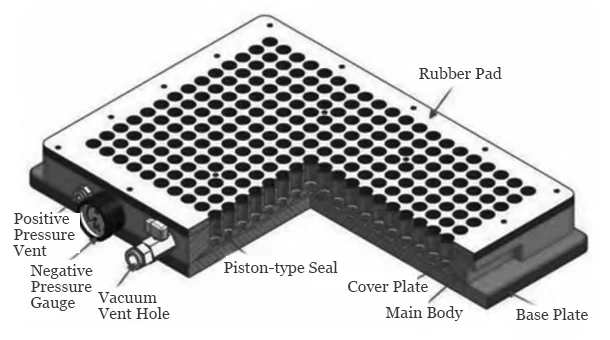
Das dreidimensionale Modell der Vakuumvorrichtung ist in Abbildung 3 dargestellt.
Es kann in acht Abschnitte unterteilt werden, mit Außenabmessungen von 450 mm x 300 mm x 60 mm. Benutzer können diese Abmessungen nach Bedarf anpassen.
Eine zentrale Herausforderung, die durch die Vakuumvorrichtung bewältigt wird, ist die Spanabfuhr, insbesondere die Entfernung der feinen Aluminiumspäne, die bei der Endbearbeitung entstehen.
Werden diese Späne nicht umgehend entfernt, kann dies zu einer Verstopfung des Ventilkegels und damit zu einer Beeinträchtigung der Dichtigkeit führen.
Um dieses Problem zu lösen, wurde eine Überdruckbelüftung eingebaut.
Nach Abschluss der Bearbeitung werden durch Zufuhr von Druckluft sowohl die feinen Späne als auch das restliche Kühlmittel entfernt.
◊ Zweikammerkonstruktion und Klemmleistung
Um eine ausreichende Klemmkraft zu gewährleisten, verfügt die Vorrichtung über eine Zweikammerkonstruktion.
Der Überdrucklufteinlass wird an einen Luftkompressor angeschlossen. Nach der Bearbeitung wird das Überdruckventil geöffnet, um das Kühlmittel mithilfe von Druckluft schnell aus dem Inneren der Vorrichtung zu entfernen.
Vor der Bearbeitung sicherstellen, dass das Überdruckventil geschlossen ist. Das Vakuummeter zeigt den Vakuumdruck in Echtzeit an.
Der Vakuumsauganschluss wird an eine Vakuumpumpe angeschlossen, um die Luft aus dem Inneren des Geräts abzusaugen.
Eine Gummidichtungsschicht bedeckt die Oberfläche der Vorrichtung und erfüllt zwei Zwecke: Erstens reduziert sie effektiv die Vibrationen dünnwandiger Teile während der Bearbeitung; zweitens verhindert sie, dass das Werkzeug beim Fräsen dünnwandiger Teile mit der Arbeitsfläche der Vorrichtung in Konflikt gerät.
Die Haltekraft einer Vakuumvorrichtung hängt von drei Schlüsselfaktoren ab: Erstens beeinflusst die Leistung der Vakuumpumpe die Haltekraft direkt.
Zweitens kann die Kontaktfläche zwischen der Arbeitsfläche der Vorrichtung und der Werkstückoberfläche vergrößert werden – durch das Anbringen elastischer Gummipads an der Arbeitsfläche der Vorrichtung lässt sich die Dichtungswirkung verbessern.
Schließlich hat die Verteilung der Saugpunkte einen erheblichen Einfluss auf die Haltekraft.
Werkstückpositionierung und -spannung
Zur schnellen Positionierung von Werkstücken werden typischerweise Positionierblöcke oder Positionierstifte als Positionierelemente eingesetzt.
Konventionelle Prozesskonstruktionen verfügen über feste Positionierblöcke, die mittels Schrauben an der Vorrichtungsbasis befestigt sind, wodurch eine Unbeweglichkeit während des gesamten Bearbeitungsprozesses und somit eine hohe Zuverlässigkeit gewährleistet wird.
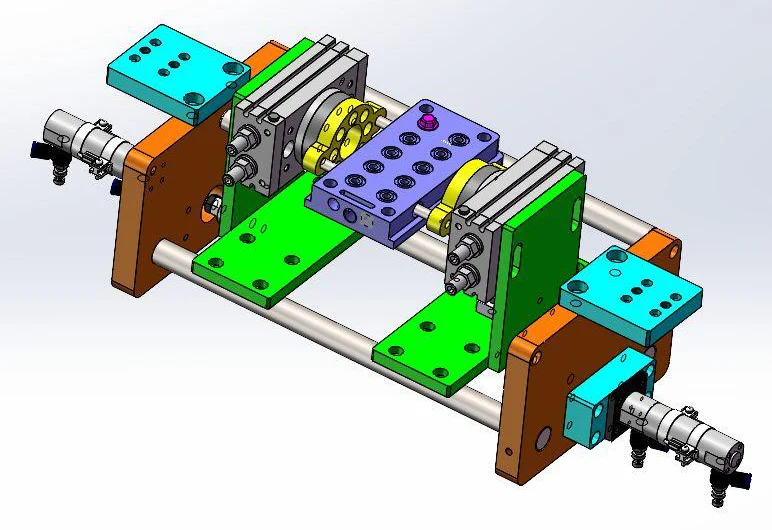
Schwimmende Positionierstifte nutzen eine pneumatische Steuerung, bei der die Stifte während der Positionierung axial durch das pneumatische Gerät verschoben werden, um eine schnelle Ausrichtung zu erreichen.
Nach Abschluss der Vakuumspannung fahren die Positionierstifte automatisch in eine sichere Position zurück, um ein Zusammenstoßen zwischen dem Schneidwerkzeug und den Stiften während des Fräsvorgangs zu verhindern.
Im Vergleich zu festen Positionierblöcken bieten bewegliche Positionierstifte eine höhere Betriebseffizienz, weisen aber eine größere Konstruktionskomplexität auf.
Feste Positionierungsblöcke
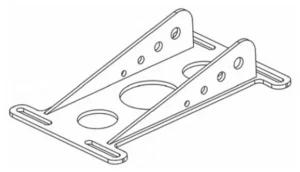
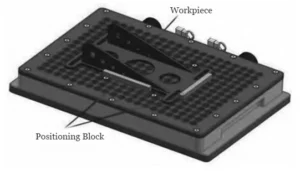
Die Positionierblöcke werden wie in Abbildung 4 gezeigt installiert. Für die Blöcke wurde eine Aluminiumlegierung gewählt, um Werkzeugschäden während der Bearbeitung zu vermeiden.
Dünnwandige Teile erfordern mehrere Spannvorgänge; Positionierblöcke ermöglichen eine schnelle Ausrichtung und minimieren so die durch das Spannen verursachten Fehler.
Passen Sie während der Endbearbeitung den Vakuumdruck der Vorrichtung entsprechend an.
Nach der Grobbearbeitung wird das Gewicht des Werkstücks reduziert und seine Basis dünner.
Sofern die Bearbeitungsanforderungen erfüllt sind, sollte der Vakuumdruck gesenkt werden, um Verformungen durch übermäßige Saugwirkung zu vermeiden.
Führen Sie während der Justierung eine schrittweise Feinjustierung durch, um einen stabilen Vakuumdruck aufrechtzuerhalten und eine Verschiebung des Werkstücks durch plötzliche Druckänderungen zu verhindern.
Schwimmender Positionierstift
Vor dem Positionieren des Werkstücks wird ein positiver Druck angelegt. Der Kolben bewegt den Positionierstift unter pneumatischer Kraft nach oben über die Auflagefläche der Vorrichtung und ermöglicht so ein schnelles Positionieren des Werkstücks.
Sobald das Werkstück fixiert ist, wird ein Unterdruck aktiviert, der das Werkstück ansaugt und festhält.
Schließlich wird der Überdruck abgeschaltet, und der Positionierstift fährt unter Kolbenkraft unter die Kontaktfläche der Vorrichtung zurück.
Dadurch kann die Außenkontur des Werkstücks gefräst werden, ohne dass es zu einer Behinderung zwischen Werkzeug und Positionierstift kommt.
Die Bewegung des schwimmenden Positionierstifts wird durch ein elektromagnetisches Magnetventil zum Ein- und Auskuppeln gesteuert.
Die im CNC-System programmierten M-Codes steuern die vertikale Bewegung des Positionierstifts und ermöglichen so eine automatische Steuerung und höhere Arbeitseffizienz.
Fazit
Durch eine eingehende Analyse der Strukturmerkmale unregelmäßiger dünnwandiger Teile wurde eine Saugvorrichtung entwickelt, wobei zwei Ventilkernkonstruktionen für die Bearbeitung unregelmäßiger dünnwandiger Bauteile vorgeschlagen wurden.
Die Konstruktion der Vakuumvorrichtung erweist sich als sicher und zuverlässig und bewältigt effektiv die Herausforderungen bei der Bearbeitung dünnwandiger Bauteile.
Dies beweist die Praktikabilität und Effektivität der Lösung und bietet gleichzeitig günstige Voraussetzungen für die Bearbeitung anderer Arten von dünnwandigen Teilen.
In der Praxis zeigt die Vorrichtung deutliche funktionale Vorteile.
Aufgrund seines Funktionsprinzips kann es entweder als kreisförmige Vorrichtung oder als in mehreren Winkeln drehbare Multifunktionsvorrichtung ausgeführt werden.
Diese Konstruktion steigert die Bearbeitungseffizienz erheblich, optimiert die Produktqualität und senkt die Produktionskosten effektiv.

Solomon Yang ist ein Experte der Fertigungsindustrie mit umfassender Erfahrung in der Herstellung von Elektronik-, Maschinenbau- und Industriekomponenten. Durch seine verschiedenen Positionen in amerikanischen und taiwanesischen Fertigungsunternehmen hat er sich ein tiefgreifendes Verständnis von Fertigungsprozessen, Produktionsmanagement, Qualitätskontrolle und globalen Lieferkettenabläufen angeeignet.
Mit seiner Expertise in den Bereichen Geschäftsentwicklung, Vertrieb, internationaler Handel, Kundenbeziehungsmanagement und Projektunterstützung im Engineering verbindet Solomon technisches Know-how mit kaufmännischer Strategie, um innovative und kosteneffiziente Fertigungslösungen zu entwickeln. Seine Leidenschaft gilt fortschrittlichen Fertigungstechnologien, Prozessoptimierung und kontinuierlicher beruflicher Weiterentwicklung. Er engagiert sich stark für die Wertschöpfung für Kunden und Partner weltweit.