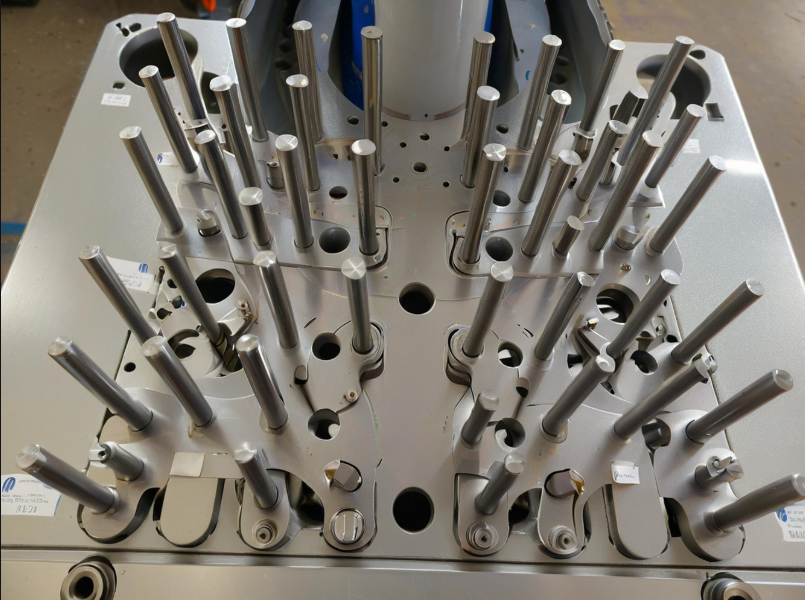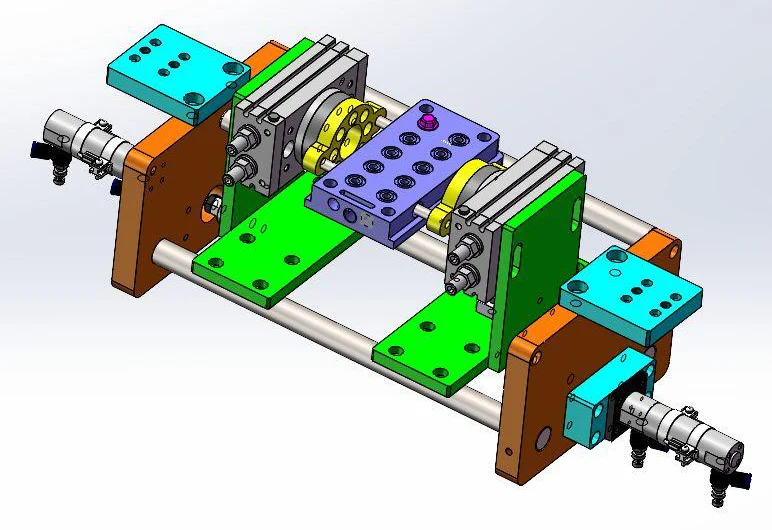
Los accesorios de succión al vacío son una solución eficaz para mecanizar componentes aeroespaciales de paredes delgadas no estándar, que enfrentan desafíos debido a geometrías complejas y requisitos dimensionales estrictos.
La sujeción implica posicionar con precisión la pieza de trabajo y asegurarla sin causar deformación, garantizando la calidad de la superficie, la precisión dimensional y la precisión posicional.
Las fijaciones tradicionales (universales, especializadas, electromagnéticas y modulares) presentan limitaciones. Las fijaciones universales son adecuadas para piezas sencillas de lotes pequeños, mientras que las fijaciones especializadas son adecuadas para la producción a gran escala, pero son costosas.
Los mandriles electromagnéticos proporcionan una sujeción rápida pero solo funcionan con ciertos materiales, y los accesorios modulares son flexibles pero costosos.
Muchos fabricantes aún utilizan utillajes universales y especializados, lo que reduce la eficiencia y la precisión. Los utillajes de succión al vacío utilizan presión negativa para sujetar las piezas de trabajo con seguridad, evitando tensiones y deformaciones localizadas.
Proporcionan presión uniforme, posicionamiento preciso, respuesta rápida y adhesión confiable, lo que los hace ideales para materiales delicados como aleaciones de aluminio-magnesio y titanio, así como para componentes ópticos, palas aeroespaciales, carcasas y piezas de plástico.
Análisis estructural de componentes irregulares de paredes delgadas
Los componentes aeroespaciales livianos con estructuras de paredes delgadas irregulares presentan geometrías complejas que incluyen refuerzos, orificios pasantes y cavidades huecas.
La figura 1 muestra una pieza típica de pared delgada para la industria aeroespacial, fabricada en AL-6063-T4 ( estado T4 : tratamiento térmico de solución + envejecimiento natural), con una resistencia a la tracción de 160–230 MPa.
Este material exhibe propiedades mecánicas y físicas favorables con excelente maquinabilidad, lo que lo hace ampliamente adoptado en aplicaciones aeroespaciales.
La pieza exige una alta precisión dimensional, precisión posicional y calidad de acabado superficial, siendo la superficie base la que requiere la tolerancia dimensional más estricta: espesor de 1 +0.002 –0.01 mm y tolerancia de planitud de 0.02 mm.
Las nervaduras laterales tienen un espesor de pared de 3 mm y una altura de 24 mm , con una tolerancia de paralelismo de 0.02 mm.
Presentan poca rigidez y son propensos a deformarse, lo que dificulta el mecanizado.
La superficie inferior presenta un orificio pasante circular (fresado).
Características del material y del mecanizado
Las dimensiones de la pieza en bruto son 250 mm × 170 mm × 60 mm , con forma de prisma rectangular regular. El análisis CAD indica que el área de la base de la pieza en bruto es de aproximadamente 4.3 × 10⁴ mm² , con una masa de aproximadamente 6.88 kg.
Tras el mecanizado, la superficie de la base de la pieza es de aproximadamente 2 × 10⁴ mm² y su masa es de unos 0.32 kg.
La tasa de eliminación de material alcanza el 95% de la masa total, lo que indica que la gran mayoría del material metálico se elimina durante el procesamiento.
Los datos de simulación muestran que el tiempo de procesamiento de corte es de aproximadamente 6.5 horas.
Desafíos en el posicionamiento de piezas de trabajo y operaciones auxiliares
Sin embargo, en el procesamiento real, los tiempos auxiliares como la sujeción y la alineación de la pieza de trabajo son relativamente largos.
El posicionamiento y la alineación de la pieza de trabajo implican cuestiones como una alta intensidad de trabajo y una baja precisión de posicionamiento repetido, lo que requiere verificación mediante un corte de prueba de la primera pieza.
Las observaciones del proceso revelan que, para una sola pieza, las operaciones de corte representan solo el 55% del tiempo total de procesamiento, mientras que las actividades auxiliares como la sujeción y la alineación constituyen aproximadamente el 45%.
Si bien la tecnología de fabricación aditiva está madurando, su adopción a gran escala en la fabricación aditiva de metales sigue siendo limitada debido a desafíos como los altos costos de la materia prima y la eficiencia relativamente baja.
En consecuencia, los procesos tradicionales de corte de metales aún predominan. Finalmente, se propone el uso de dispositivos de vacío como una solución eficaz a los problemas mencionados.
Estos accesorios ofrecen capacidades de sujeción sin restricciones independientemente del material o la forma, lo que permite una amplia aplicabilidad.
Análisis de tecnología de procesamiento
Durante el mecanizado en bruto, para mejorar la eficiencia del procesamiento, se recomienda utilizar una prensa de mordaza plana para sujetar mientras se emplean estrategias de mecanizado dinámico de alta velocidad.
Se reserva un margen de mecanizado total de 5 mm para todo el modelo.
Después de completar el proceso de mecanizado aproximado, la pieza de trabajo debe desmontarse para liberar las tensiones residuales internas.
En la etapa de acabado, para garantizar la precisión dimensional y la calidad de la superficie, la sujeción con mordaza plana por sí sola ya no puede cumplir con la precisión de mecanizado requerida.
Se adoptó un método de sujeción con perno para sujetar la pieza de trabajo, empleando una configuración de posicionamiento de dos orificios en una cara.
El mecanizado práctico reveló que la abrazadera del perno requería múltiples ajustes de posición durante el procesamiento, lo que complicaba el procedimiento de sujeción e introducía riesgos de interferencia entre el portaherramientas y los pernos.
Un pequeño desplazamiento de la pieza de trabajo durante los ajustes de la abrazadera afectó negativamente la precisión posicional y el acabado de la superficie.
Análisis de parámetros geométricos de herramientas
La velocidad de corte afecta significativamente la fuerza de corte; normalmente, aumentar la velocidad de corte reduce la fuerza de corte.
Sin embargo, la velocidad de corte es un factor crítico que influye en la vida útil de la herramienta.
Para piezas que requieren una precisión dimensional, una precisión posicional y un acabado superficial extremadamente altos, las herramientas de diamante son la opción preferida.
Estas herramientas poseen una dureza excepcional, resistencia al desgaste y rendimiento de corte, lo que las hace particularmente adecuadas para el mecanizado de metales no ferrosos de gran volumen.
Sin embargo, las herramientas de diamante tienen un coste más elevado, por lo que es necesario hacer una selección cuidadosa.
El número de filos de corte y los parámetros del ángulo de hélice también afectan significativamente la precisión del mecanizado para piezas de paredes delgadas.
Los datos indican que, al mecanizar el material AL-6063-T4 , las virutas se forman en forma de cinta o fragmentadas.
Durante el mecanizado en bruto, la selección de herramientas con menos filos de corte proporciona ranuras de eliminación de viruta más grandes, lo que facilita una evacuación eficiente de la viruta.
Esto evita la obstrucción de virutas que podría comprometer la calidad de la superficie de la pieza de trabajo.
Menos dientes de corte involucrados en el fresado reducen las fuerzas de corte, minimizando la deformación de la pieza de trabajo causada por tensiones internas.
Seleccionar un ángulo de hélice de la fresa de entre 30° y 40° también reduce las fuerzas de corte y los niveles de ruido, mientras que un ángulo de hélice mayor mejora la evacuación de las virutas.
Sin embargo, un ángulo de hélice más grande aumenta la fuerza del componente axial de la herramienta mientras reduce la fuerza del componente radial, minimizando así la deformación de la pared delgada causada por fuerzas radiales excesivas.
El análisis del proceso indica que el uso de un accesorio de vacío adhesivo para el mecanizado de desbaste aplica una fuerza de succión a la superficie base de la pieza de trabajo, lo que da como resultado una tensión residual mínima después del desbaste.
El dispositivo de vacío incorpora un mecanismo de posicionamiento que permite una rápida alineación y sujeción, resolviendo eficazmente el desafío técnico de los múltiples desmontajes durante el mecanizado de componentes irregulares de paredes delgadas.
Al acabar ambas paredes laterales, la geometría con una relación de aspecto de 1:8 induce una vibración de corte significativa, lo que dificulta lograr una precisión dimensional.
El uso de un proceso de llenado con adhesivo termofusible puede mitigar eficazmente estos problemas de vibración.
Diseño de accesorios de vacío
Dado que los componentes aeroespaciales suelen ser piezas de una sola pieza, de bajo volumen y con materiales especializados, se diseñó un dispositivo de vacío eficiente para mejorar la productividad y garantizar la precisión del mecanizado, abordando así el desafío de sujetar piezas irregulares de paredes delgadas.
El concepto de diseño se inspira en el famoso “Experimento de los hemisferios de Magdeburgo”.
Aprovechando los principios de presión atmosférica, una bomba de vacío extrae aire del interior del dispositivo para crear una diferencia de presión que permite una adhesión segura a la pieza de trabajo.
El cuerpo del accesorio utiliza una aleación de aluminio de alta resistencia para lograr una durabilidad liviana y resistencia a la corrosión.
Una capa superpuesta de goma mejora la fricción de la superficie, lo que garantiza una retención estable de la pieza de trabajo.
Los sellos de caucho resistentes al desgaste mantienen un entorno de vacío constante internamente.
Múltiples microperforaciones en la base del dispositivo distribuyen la fuerza de succión de manera uniforme, evitando la concentración de tensión localizada.
Un manómetro de vacío monitorea la presión negativa en tiempo real, mientras que la bomba de vacío cuenta con un sistema de regulación automática de presión para adaptarse a los diferentes requisitos de mecanizado.
El diseño compacto y fácil de usar permite la sujeción rápida de diversos componentes de paredes delgadas con formas irregulares.
Cálculo de la fuerza de adsorción
Desde una perspectiva teórica, la magnitud de la fuerza de adsorción F presenta cierta correlación con el área de contacto S y la presión negativa del aire.
Según la fórmula F adsorción = IP presión manométrica × lS , se puede calcular la magnitud de la fuerza de adsorción teórica.
En esta fórmula, P vacío representa la presión diferencial negativa, que se muestra en un manómetro de vacío.
Indica la diferencia entre la presión atmosférica externa y la presión negativa dentro del dispositivo de vacío, es decir, P vacío = P atmósfera – P absoluta ( donde P absoluta es la presión absoluta dentro del dispositivo de vacío y P atmósfera es la presión atmosférica externa).
Específicamente, el diferencial de presión negativo en aplicaciones prácticas se correlaciona con la potencia nominal de la bomba de vacío.
Cuando el manómetro de vacío marca 60 kPa , el área de contacto de la superficie inferior de la pieza en bruto es aproximadamente 4.3 × 10⁴ mm².
Utilizando la fórmula F adhesión = 6 × 10⁴ Pa × 0.43 m² = 2580 N. La fuerza de adsorción del blanco es, por lo tanto, aproximadamente 2,580 N.
Durante las operaciones de acabado, con la mayoría de las tolerancias ya mecanizadas, el área de contacto entre la superficie de la pieza de trabajo y el dispositivo de sujeción es de tan solo 2 × 10⁴ mm².
Los cálculos muestran que la fuerza de adsorción durante el mecanizado es de 1,200 N. Para verificar la fiabilidad del dispositivo de vacío, se requieren cálculos adicionales de las fuerzas de corte de desbaste y acabado.
Cálculo de la fuerza de corte
Para verificar la confiabilidad de la fuerza de sujeción del dispositivo de vacío, se deben realizar cálculos de fuerza de corte teóricos basados en las propiedades físicas del material de la pieza de trabajo y los parámetros de la herramienta de corte.
Luego se realiza un análisis de datos para validar si el rendimiento mecánico de la ventosa de vacío cumple con los requisitos de mecanizado.
El cálculo de la fuerza de corte emplea un método de fórmula empírica, expresado matemáticamente como:

En la fórmula: C F es el coeficiente de fuerza de corte, a p es la profundidad de corte, a e es el ancho de corte, f z es el avance por diente, D es el diámetro de la herramienta, Z es el número de dientes y K F es el factor de corrección; x, y, z y n se determinan experimentalmente.
Consulte el manual de la herramienta de corte para obtener los parámetros de fuerza de corte.
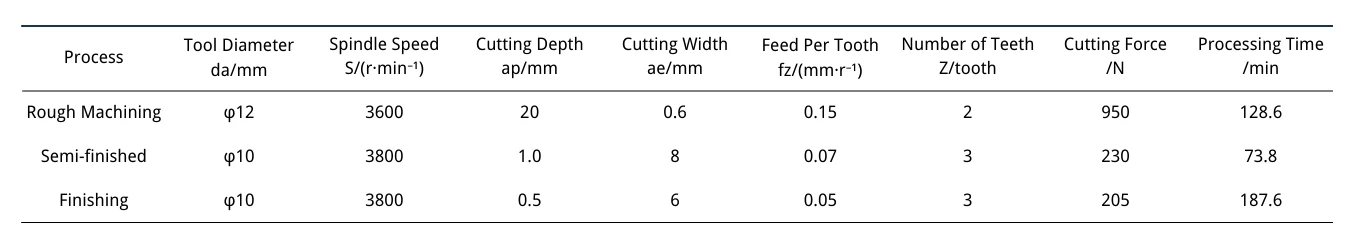
Calcule las fuerzas de corte y los tiempos de mecanizado de desbaste, semiacabado y acabado mediante fórmulas empíricas de fuerza de corte. Los parámetros específicos se muestran en la Tabla 1.
Durante el desbaste, se emplea un mecanizado dinámico de alta velocidad. En función de la longitud del filo de la herramienta, se selecciona una gran profundidad de corte a p y un ancho de corte menor a e .
El análisis indica que la eficiencia del mecanizado en bruto se ha triplicado en comparación con los métodos convencionales.
Durante el mecanizado en bruto, la pieza de trabajo es un rectángulo regular con una fuerza de succión al vacío de 2580 N ≥ 950 N , que cumple con los requisitos de mecanizado.
Para el mecanizado de acabado, se selecciona una profundidad de corte y una velocidad de avance menores, de modo que entre 1200 N y 205 N se cumplen los requisitos de mecanizado.
Principio de funcionamiento de los accesorios de vacío
El núcleo de la válvula es el componente crítico de un dispositivo de vacío, que controla la sujeción y liberación de las piezas de trabajo a través de un movimiento alternativo lineal.
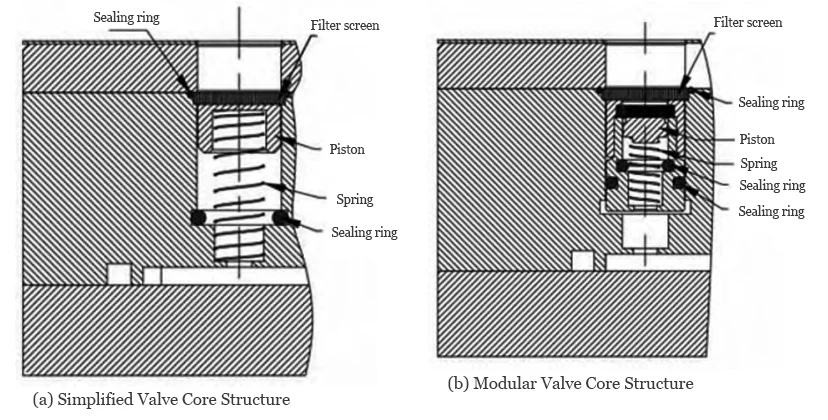
La figura 2(a) ilustra una estructura simplificada del núcleo de la válvula, compuesta principalmente por un pistón, un anillo de sellado, un resorte y un filtro de malla.
El anillo de sellado se coloca al final de la carrera del pistón. Gracias a la fuerza del resorte, el pistón entra en contacto completo con el anillo de sellado para lograr el sellado.
La pantalla del filtro captura virutas finas para evitar el bloqueo del paso del aire.
La figura 2(b) ilustra una estructura de núcleo de válvula modular, que funciona de manera similar al núcleo de válvula simple pero implica una mayor complejidad de mecanizado.
Este núcleo de válvula incorpora dos capas de malla de filtro y tres anillos de sellado, lo que proporciona un rendimiento de sellado superior y filtración de virutas.
El núcleo de la válvula utiliza una conexión roscada, lo que permite que el pistón se mueva alternativamente dentro del núcleo.
Las ventajas de la estructura del núcleo de válvula modular incluyen un diseño compacto, una velocidad de respuesta más rápida, una eficacia de sellado mejorada y una mayor intercambiabilidad.
◊ Funcionamiento del dispositivo de vacío
El dispositivo de vacío funciona de la siguiente manera: cuando se coloca una pieza de trabajo sobre la superficie superior del dispositivo, surgen dos escenarios.
En el primer escenario, si la pieza de trabajo cubre completamente los orificios del accesorio, la bomba de vacío extrae aire de la cavidad interior del accesorio, creando presión negativa.
En este punto, el flujo de aire solo puede pasar a través de los espacios alrededor de los bordes del pistón, lo que impide el movimiento del pistón.
Se genera presión negativa dentro de los orificios, lo que fija la pieza por succión. El funcionamiento simultáneo de varios orificios aumenta aún más la fuerza de sujeción.
En el segundo escenario, cuando la pieza de trabajo no cubre los orificios (por ejemplo, cuando se fresa la pieza de trabajo), el pistón se mueve automáticamente hacia el sello de junta tórica bajo presión negativa.
Esto sella todo el orificio, evitando fugas de gas y garantizando una sujeción segura.
Una vez finalizado el procesamiento, al desactivar la presión de vacío se permite que el resorte devuelva el pistón a su posición inicial.
La pantalla del filtro evita que virutas y objetos extraños ingresen a la cavidad del cuerpo de sujeción y comprometan la integridad del sellado.
◊ Consideraciones de diseño y componentes clave
El pistón se mueve verticalmente dentro de la cavidad del cilindro, donde el espacio libre no debe ser ni demasiado grande ni demasiado pequeño.
Una holgura excesiva puede provocar una desalineación entre la línea central del pistón y la línea central del orificio, mientras que una holgura insuficiente reduce la capacidad de respuesta del pistón.
Los datos experimentales indican que mantener una holgura de entre 0.3 y 0.5 mm es lo óptimo.
Para mecanizar la ranura de sellado se selecciona una fresa de ranura en T.
Preste mucha atención a la precisión del mecanizado de la ranura en T, con el ancho y la profundidad de la ranura ajustados a 2.4 mm ; de lo contrario, el rendimiento del sellado se verá comprometido.
El resorte, el filtro de malla y el anillo de sellado están diseñados como componentes estándar para facilitar el mantenimiento y el reemplazo posteriores.
Es especialmente importante tener en cuenta que el resorte y el filtro de malla deben estar hechos de acero inoxidable para evitar que el óxido afecte la integridad del sellado del accesorio.
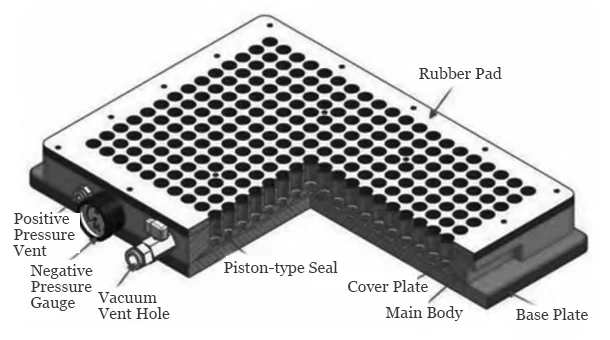
El modelo tridimensional del dispositivo de vacío se muestra en la Figura 3.
Se puede subdividir en ocho secciones, con dimensiones externas de 450 mm x 300 mm x 60 mm. Los usuarios pueden modificar estas dimensiones según sus necesidades.
Uno de los principales retos que aborda el dispositivo de vacío es la eliminación de virutas, en particular las finas virutas de aluminio que se generan durante las operaciones de acabado.
Si no se eliminan rápidamente estas virutas, se puede producir un bloqueo del núcleo de la válvula, comprometiendo así su integridad de sellado.
Para solucionar esto se incorporó un respiradero de aire de presión positiva.
Una vez finalizado el mecanizado, la aplicación de aire a presión positiva limpia las virutas finas y el refrigerante residual.
◊ Diseño de doble cámara y rendimiento de sujeción
Para garantizar una fuerza de sujeción suficiente, el dispositivo emplea un diseño de doble cámara.
La entrada de aire a presión positiva se conecta a un compresor de aire. Tras el mecanizado, abra la válvula de presión positiva para expulsar rápidamente el refrigerante de la cavidad interior del dispositivo mediante aire comprimido.
Antes de mecanizar, asegúrese de que la válvula de presión positiva esté cerrada. El vacuómetro muestra la presión de vacío en tiempo real.
El puerto de succión de vacío se conecta a una bomba de vacío para evacuar el aire del interior del dispositivo.
Una capa de junta de caucho cubre la superficie del accesorio y cumple dos propósitos: primero, reduce eficazmente la vibración de las piezas de paredes delgadas durante el mecanizado; segundo, evita la interferencia de la herramienta con la superficie de trabajo del accesorio cuando se fresan piezas de paredes delgadas.
La fuerza de sujeción de un dispositivo de vacío depende de tres factores clave: Primero , la potencia de la bomba de vacío afecta directamente a la fuerza de sujeción.
En segundo lugar , la zona de contacto entre la superficie de trabajo del accesorio y la superficie de la pieza de trabajo: añadir almohadillas de goma elástica a la superficie de trabajo del accesorio puede mejorar la eficacia del sellado.
Finalmente , la distribución de los puntos de succión influye significativamente en la fuerza de sujeción.
Posicionamiento y sujeción de piezas de trabajo
Para posicionar rápidamente las piezas de trabajo, normalmente se emplean bloques de posicionamiento o pasadores de posicionamiento como elementos de posicionamiento.
Los diseños de procesos convencionales cuentan con bloques de ubicación fijos montados en la base del accesorio a través de pernos, lo que garantiza la inmovilidad durante todo el mecanizado para una confiabilidad segura.
Los pasadores de ubicación flotantes utilizan control neumático, donde el dispositivo neumático desplaza los pasadores axialmente durante el posicionamiento para lograr una alineación rápida.
Una vez finalizado el proceso de sujeción por vacío, los pasadores de posicionamiento se retraen automáticamente a una posición segura, evitando así cualquier interferencia entre la herramienta de corte y los pasadores durante las operaciones de fresado.
En comparación con los bloques de ubicación fijos, los pasadores de ubicación flotantes ofrecen una mayor eficiencia operativa pero presentan una mayor complejidad de diseño.
Bloques de posicionamiento fijo
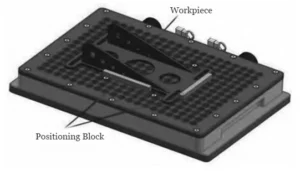
Los bloques de posicionamiento se instalan como se muestra en la Figura 4. Se selecciona una aleación de aluminio para los bloques para evitar daños en la herramienta durante el mecanizado.
Las piezas de paredes delgadas requieren múltiples operaciones de sujeción; los bloques de posicionamiento permiten una alineación rápida, minimizando los errores causados por la sujeción.
Durante las operaciones de acabado, ajuste adecuadamente la presión de vacío del accesorio.
Después del mecanizado basto, el peso de la pieza de trabajo se reduce y su base se vuelve más delgada.
Siempre que se cumplan los requisitos de mecanizado, reduzca la presión de vacío para evitar la deformación causada por una succión excesiva.
Durante el ajuste, realice un ajuste fino gradual para mantener una presión de vacío estable y evitar el desplazamiento de la pieza de trabajo debido a cambios repentinos de presión.
Pasador de ubicación flotante
Antes de posicionar la pieza, aplique presión positiva. El pistón mueve el pasador de posicionamiento hacia arriba, por encima de la superficie de contacto del dispositivo, mediante fuerza neumática, lo que permite un rápido posicionamiento de la pieza.
Una vez asegurada la pieza de trabajo, se activa la presión negativa, succionando y fijando la pieza de trabajo en su lugar.
Finalmente, se corta la presión positiva y el pasador de posicionamiento se retrae debajo de la superficie de contacto del accesorio bajo la fuerza del pistón.
Esto permite fresar el contorno exterior de la pieza de trabajo sin interferencia entre la herramienta y el pasador de posicionamiento.
El movimiento del pasador de posicionamiento flotante está controlado por una válvula solenoide electromagnética para su acoplamiento y desacoplamiento.
Los códigos M programados en el sistema CNC controlan el movimiento vertical del pasador de posicionamiento, lo que permite el control automático y una mayor eficiencia del trabajo.
Conclusión
A través de un análisis profundo de las características estructurales de piezas de paredes delgadas irregulares, se diseñó un dispositivo de vacío tipo succión, proponiendo dos estructuras de diseño de núcleo de válvula para el mecanizado de componentes de paredes delgadas irregulares.
El diseño del accesorio de vacío demuestra ser seguro y confiable, abordando de manera efectiva los desafíos de mecanizado de componentes de paredes delgadas.
Esto demuestra la practicidad y eficacia de la solución, al tiempo que proporciona condiciones favorables para el mecanizado de otros tipos de piezas de paredes delgadas.
En aplicaciones prácticas, el dispositivo presenta importantes ventajas funcionales.
En función de su principio de funcionamiento, puede diseñarse como un dispositivo circular o como un dispositivo multifuncional giratorio de múltiples ángulos.
Este diseño mejora significativamente la eficiencia del mecanizado, optimiza la calidad del producto y reduce efectivamente los costos de producción.

Solomon Yang es un profesional de la industria manufacturera con amplia experiencia en la fabricación de componentes electrónicos, mecánicos e industriales. Tras haber ocupado diversos cargos en empresas manufactureras estadounidenses y taiwanesas, ha desarrollado un profundo conocimiento de los procesos de fabricación, la gestión de la producción, el control de calidad y las operaciones de la cadena de suministro global.
Con amplia experiencia en desarrollo de negocios, operaciones de ventas, comercio internacional, gestión de relaciones con clientes y soporte de proyectos de ingeniería, Solomon combina el conocimiento técnico con la estrategia comercial para ofrecer soluciones de fabricación innovadoras y rentables. Le apasionan las tecnologías de fabricación avanzadas, la mejora de procesos y el desarrollo profesional continuo, y está firmemente comprometido con la creación de valor para clientes y socios en todo el mundo.