

Le développement des technologies industrielles modernes a permis des progrès constants dans l'industrie automobile. Par conséquent, la précision et l'efficacité de l'usinage des composants automobiles sont devenues des priorités de recherche essentielles.
Les fraiseuses CNC jouent un rôle de plus en plus essentiel dans la fabrication de pièces automobiles modernes.
Cependant, les fraiseuses CNC actuelles ne disposent pas de la précision de positionnement nécessaire aux pièces automobiles de haute précision.
Par conséquent, l’amélioration de la précision du positionnement du fraisage CNC est essentielle pour améliorer la qualité des pièces automobiles et l’efficacité de la production.
Dans la fabrication automobile moderne, la précision des composants affecte directement les performances et la qualité du véhicule.
Par exemple, les pièces du moteur , les engrenages de la transmission et les composants de la suspension nécessitent une grande précision pour garantir la stabilité et la fiabilité.
Le fraisage CNC de pièces de haute précision est souvent confronté à des erreurs de positionnement et de déformation thermique, ce qui conduit à des pièces qui ne répondent pas aux spécifications de conception.
Cela affecte non seulement les performances et la qualité du véhicule, mais augmente également les coûts de production et la complexité de la maintenance post-production.
Les techniciens améliorent la précision du fraisage CNC grâce à la conception, aux processus, au contrôle et à la compensation des erreurs.
Les servomoteurs hautes performances et les algorithmes avancés améliorent la précision du contrôle, réduisant ainsi les erreurs de positionnement et dynamiques.
Toutefois, compte tenu des progrès progressifs de la mise en œuvre des travaux connexes, la plupart de ces technologies présentent des limites dans leur application pratique.
Cet article étudie des méthodes permettant d’améliorer la précision du positionnement en utilisant le fraisage CNC d’une pièce automobile spécifique à titre d’exemple.
Extraction de points caractéristiques de pièces automobiles traitées par des fraiseuses CNC à partir de données de nuage de points
Les fraiseuses CNC coupent automatiquement et avec précision le métal pour la fabrication de pièces automobiles.
Imaginez-le comme un bras mécanique très stable capable de sculpter des pièces complexes selon des chemins prédéfinis.
Cependant, pour atteindre à la fois la rapidité et la précision du traitement, il existe une condition préalable :
Il faut d’abord connaître avec précision la forme et les caractéristiques de chaque position de la pièce.
C'est comme savoir où se trouve chaque point avant de dessiner, afin de ne pas dessiner de manière incorrecte.
Pour y parvenir, nous utilisons d’abord un scanner pour convertir la forme de la pièce en données de nuage de points 3D.
Un nuage de points est un ensemble de points représentant les positions de surface d'un objet.
Considéré dans son ensemble, il ressemble à un modèle 3D composé d’innombrables points mineurs.
Cet ensemble de points est désigné par :
Q={q i , i = 1, 2, …, n}
Cela signifie que nous avons n points, où chaque q i est un point de coordonnées tridimensionnel représentant les valeurs x , y et z d'un emplacement spécifique.
Cependant, le processus original place ces points dans un arrangement désordonné et aléatoire, comme quelqu'un qui disperse une pile de bouts de papier sur une table.
Pour identifier des points caractéristiques tels que des bords ou des coins, nous recherchons d'abord les voisins de chaque point.
Comment trouver les voisins ? Nous utilisons une technique appelée la méthode des k plus proches voisins.
Pour chaque point q i , nous trouvons les k points les plus proches de celui-ci et formons un « ensemble de voisins » appelé V qi.
Cependant, ces voisins doivent satisfaire à une condition : ils ne peuvent pas être trop éloignés du point principal :
‖q i – v j ‖<r. (1)
Ici, v j est l'un des voisins de q i , v j ∈V qi , et v j ≠q i représente la distance entre deux points, et r est un rayon de portée que nous définissons nous-mêmes.
C'est comme ne reconnaître que les « voisins dans un rayon de r mètres » et ne pas considérer ceux qui se trouvent au-delà de cette distance comme des « connaissances ».
Les voisins relient chaque point à son environnement, formant une relation topologique.
Ensuite, nous déterminerons si un point est un point caractéristique en fonction de la « courbure de surface » autour de chaque point.
Autrement dit : si la surface autour d’un point ne change pas beaucoup, il s’agit probablement d’une zone plane.
Si les changements sont drastiques, comme des virages, des coins ou des bords brusques, il s’agit probablement d’un « point caractéristique » important.
« Degré de changement de surface » permet de filtrer les points clés de l’ensemble de points pour le traitement.
Ensuite, nous devons déterminer si chaque point est un « point caractéristique » en utilisant une méthode appelée « degré de changement de surface ».
Imaginez que vous étalez un morceau de tissu. Il est plat à certains endroits, tandis qu'à d'autres, il présente des plis ou des bosses.
Nous souhaitons identifier les zones présentant des changements notables qui ne sont pas entièrement plats.
Pour les nuages de points, nous nous concentrons souvent sur ces zones « sensiblement changeantes » comme points caractéristiques.
Comment déterminer l'ampleur du changement ? Nous utilisons un outil mathématique appelé « analyse de covariance ».
Étape 1 : Calculer la matrice de covariance
En partant du point q i , nous examinons ses m voisins trouvés par l' algorithme des k plus proches voisins.
Ensuite, nous calculons la « matrice de covariance » de ces points, notée :
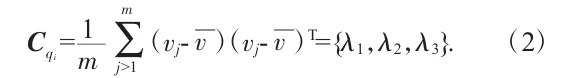
Cela peut être décomposé comme suit :
̅v est la moyenne des points dans le voisinage de q i ;
En analysant les différences entre chaque point voisin et le point central, nous pouvons observer comment ces points sont répartis dans l'espace.
Cette matrice de covariance produit finalement trois nombres appelés valeurs propres ( λ 1 , λ 2 , λ3 , où λ 1 ≤ λ 2 ≤ λ 3 ).
Ces trois chiffres nous indiquent dans quelle mesure les points de cette petite zone varient dans trois directions.
La plus grande valeur de λ 3 indique une variation normale, ou « courbure », qui augmente avec l’ondulation de la surface.
Étape 2 : Calculer l'estimation de la courbure
Pour rendre ce degré de variation plus concret, nous définissons une « estimation de courbure », notée δ i :
δ je = λ 3 {λ 1 + λ 2 + λ 3 } (3)
Cette valeur nous indique quelle part du changement total à ce stade est due à la « courbure ».
Si un point se trouve dans une zone plate, λ 3 sera plus petit, donc δ i sera petit ; s'il s'agit d'une protubérance ou d'un coin aigu, λ 3 sera plus grand, et δ i sera également plus grand.
Puisque tous les λ sont non négatifs, la valeur de δ i doit être comprise entre 0 et 1.
Étape 3 : Définir la valeur seuil
Un ensemble de valeurs δ i seul ne suffit pas ; les points au-dessus d'un seuil sont identifiés comme des caractéristiques.
Cette valeur seuil est notée θ et est calculée comme suit :
θ = αδ moyenne + (1 – α)δ max (4)
Cette formule signifie : δ avg : la courbure moyenne de tous les points ; δ max : la valeur de courbure maximale ;
α : un paramètre de contrôle (par exemple, 0.5 représente une pondération égale entre les valeurs moyennes et maximales).
Cette approche nous permet de déterminer de manière flexible les critères de jugement, en évitant d’être trop strict ou trop indulgent.
Étape 4 : effectuer la détection des points caractéristiques
Enfin, nous définissons une « règle de détection » simple pour déterminer si un point est un point caractéristique, représenté par une fonction symbole φ(qi) :
φ(qi) = 1, si δi >=θ
Or
φ(qi) = 0, sinon
Sens:
Si la courbure de ce point est supérieure ou égale à la valeur seuil que nous avons définie, il est marqué comme point caractéristique (la valeur est 1) ;
Dans le cas contraire, il ne s'agit pas d'un point caractéristique (la valeur est 0). Ces étapes identifient avec précision les points caractéristiques de forme à partir du nuage de points chaotique.
Ces points guident le fraisage CNC pour des pièces précises et de haute qualité.
Modélisation des erreurs de traitement des fraiseuses CNC
Lors du processus d’usinage de pièces automobiles à l’aide d’une fraiseuse CNC, les erreurs sont inévitables.
Ces erreurs provoquent de légères déviations des pièces, affectant la qualité comme une main tremblante déforme une ligne.
Nous pouvons analyser les sources d’erreurs et leurs impacts, puis concevoir des méthodes pour les réduire.
Cela nécessite d’établir un modèle mathématique des erreurs.
Sources d'erreurs d'usinage : provenant des outils et des pièces
Nous savons que les erreurs proviennent principalement de deux sources :
● Erreur de position de l'outil : en termes simples, cela correspond au déplacement imprécis de la fraise elle-même, noté ΔP
● Erreur de positionnement de la pièce : Il s'agit de légers écarts dans la position de la pièce métallique, notés ΔW
Par conséquent, l’erreur d’usinage ΔE est la somme de ces deux erreurs.
Cependant, ces erreurs ne se produisent qu'aux points d'intérêt, la formule s'écrit donc :
ΔE = φ(q i )(ΔP + ΔW) (6)
Ici, φ(q i ) est la fonction de détermination du point caractéristique (comme mentionné précédemment, s'il s'agit d'un point caractéristique, elle est égale à 1 ; sinon, elle est égale à 0 ).
Décrire la direction de l'erreur à l'aide de vecteurs
L’erreur n’est pas seulement une question de grandeur ; elle a également une direction : par exemple, un point peut être décalé de 0.1 mm vers la droite et de 0.2 mm vers le haut.
Nous utilisons un vecteur tridimensionnel pour représenter ce décalage, appelé vecteur d'erreur ΔvecE , avec la formule suivante :
 = (Δxi, Δzi, Δzi)/ΔE (7)
Où? :
● Δxi , Δzi , Δzi sont les quantités de déplacement du point caractéristique dans les trois directions avant et après traitement ;
●La division par ΔE sert à « normaliser » ce vecteur, de sorte qu’il ne représente que la direction et non la magnitude.
Modèle global d'évaluation des erreurs
Maintenant que nous connaissons le vecteur d’erreur pour chaque point, nous voulons également connaître l’erreur de traitement globale.
À ce stade, nous utilisons la formule (8) de la figure :
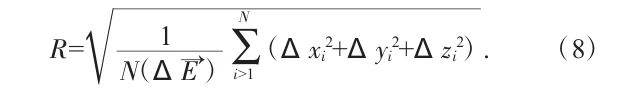
Où : R est le modèle d'erreur ; N est le nombre de points caractéristiques quantifiés.
Grâce aux étapes ci-dessus, la modélisation des erreurs pour le traitement des fraiseuses CNC est terminée.
Cette formule calcule le déplacement spatial moyen de tous les points caractéristiques dans trois directions.
● Il nous dit : « En moyenne, de combien chaque point important a-t-il dévié après l'usinage ? »
Cette méthode de quantification aide les ingénieurs à évaluer rapidement la qualité de l’usinage et à déterminer si la machine doit être ajustée.
Pour résumer, le processus de ce modèle est :
Partir des erreurs d'outil et de pièce → obtenir l'erreur d'usinage globale ΔE ;
Représentez la direction de l’erreur de chaque point à l’aide de vecteurs.
Somme et moyenne des décalages de tous les points caractéristiques → obtenir l'écart d'usinage global R.
Cela nous permet d’identifier les problèmes et d’améliorer la précision du fraisage CNC en corrigeant les erreurs d’usinage cachées.
Amélioration de la précision du positionnement grâce au contrôle de la trajectoire de l'outil
Auparavant, nous avons modélisé les erreurs de traitement, mesuré l'écart de chaque point caractéristique (vecteur d'erreur) ), et l'erreur totale calculée R.
Ensuite, nous compensons de manière proactive les écarts, comme tourner à gauche pour contrer un vent de droite, afin de garantir un alignement parfait.
C'est ce que nous appelons la conception de compensation de trajectoire d'outil.
Trajectoire d'outil ajustée : compensation d'erreur
Nous avions à l'origine une trajectoire de mouvement d'outil T(t) , représentant la position que l'outil devrait avoir au temps t.
Nous ajoutons maintenant un vecteur de compensation pour dévier légèrement du chemin d’origine, compensant ainsi l’erreur.
La formule du nouveau chemin après compensation est la suivante :
T'(t) = T(t) +  (t) * (R – ) (9)
La signification de chaque terme est la suivante :
● T(t) : La trajectoire d'outil d'origine ;
● T'(t) : La trajectoire de l'outil ajustée (ce que nous voulons) ;
●:Le vecteur de compensation, qui est une direction et une proportion calculées en fonction de l'erreur ;
● R : L'erreur moyenne globale ;
●:Le vecteur d'erreur réellement observé.
Cette formule calcule la compensation en comparant l'erreur attendue (R) avec le décalage réel () et ajuste le parcours de l'outil en conséquence.
En d’autres termes, nous faisons bouger l’outil de telle manière qu’il compense exactement l’erreur.
Pourquoi le vecteur de compensation n'est-il pas (T) fixé?
Lors de l'usinage, il existe plusieurs points caractéristiques, chacun avec des directions et des amplitudes d'erreur variables.
Par conséquent, le vecteur de compensation (T) est déterminé en considérant les erreurs de tous les points de manière exhaustive.
Cela peut être compris comme un « plan d’ajustement global ».
Application pratique : correction pendant l'usinage
Dans l'usinage réel, nous pouvons faire en sorte que la machine ajuste la trajectoire de l'outil en fonction de cette formule pendant l'usinage.
Après avoir usiné quelques points, nous mettons à jour T(t) avec le nouveau T'(t) en fonction de l'erreur nouvellement mesurée.
Cette méthode est dynamique et itérative — tout comme le GPS ajuste en permanence la direction de navigation en fonction de votre position actuelle et de votre écart.
Grâce à un ajustement et une optimisation continus, nous pouvons :
● Réduire efficacement les erreurs de traitement ;
● Améliorer considérablement la précision du positionnement ;
● Combinez-le avec d'autres technologies (telles que le contrôle des erreurs thermiques) pour améliorer encore la précision globale.
En résumé, l’idée principale ici est : « Je sais que vous ferez des erreurs, donc je les compenserai à l’avance. »
Cette compensation intelligente rend le fraisage CNC plus stable et plus précis, produisant des pièces automobiles de meilleure qualité.
Analyse d'étude de cas
Préparation expérimentale
Cette expérience a utilisé une usine régionale de pièces automobiles dotée de fraiseuses CNC avancées pour un traitement de précision.
Les données préliminaires montrent que les fraiseuses CNC de l'usine ont un taux d'utilisation de plus de 85 %, soulignant leur rôle de production.
L'installation maintient des erreurs de traitement de ± 0.05 mm en utilisant des outils précis et des trajectoires d'outils optimisées, améliorant ainsi la précision et la qualité de surface.
Le tableau 1 ci-dessous présente une analyse des paramètres techniques de l'usinage par fraiseuse CNC pour pièces automobiles dans l'unité pilote.
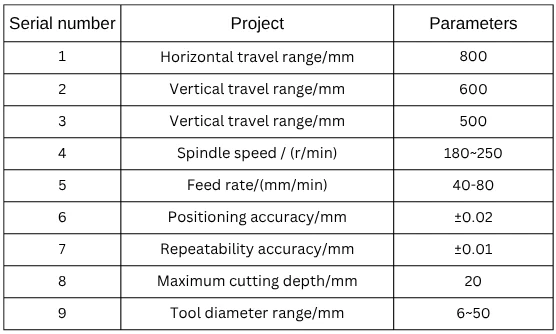
Pour améliorer la précision du positionnement du fraisage CNC, la machine a subi une inspection et un étalonnage approfondis pour optimiser les performances.
L'équipe a aménagé la zone de traitement afin de minimiser les erreurs de positionnement des pièces, des montages et des outils.
Des instruments de haute précision surveillent les paramètres clés en temps réel pendant l'usinage.
Les experts ont collecté et analysé des données pour garantir des résultats expérimentaux précis et fiables.
Grâce aux étapes ci-dessus, l’équipe a réalisé la préparation expérimentale et les tâches connexes.
Inspection visuelle des trajectoires d'outils lors de l'usinage de pièces automobiles par fraiseuse CNC
L'inspection visuelle des trajectoires d'outils est essentielle pour améliorer la précision du positionnement du fraisage CNC.
La visualisation permet aux techniciens de surveiller les trajectoires des outils en temps réel, de repérer et de corriger rapidement les erreurs pour un usinage précis.
Les expériences comparent les trajectoires d'outils attendues et réelles pour évaluer avec précision les erreurs de positionnement, guidant la compensation des erreurs.
Lors de l'inspection, les techniciens utilisent un logiciel de visualisation pour importer les données de trajectoire des outils à des fins de simulation et d'analyse.
Des instruments de haute précision surveillent et enregistrent les trajectoires des outils en temps réel pendant l'usinage.
En comparant les résultats de la simulation avec les données réelles, nous évaluons la fiabilité de la méthode de conception.
Les résultats sont présentés dans la figure 1.
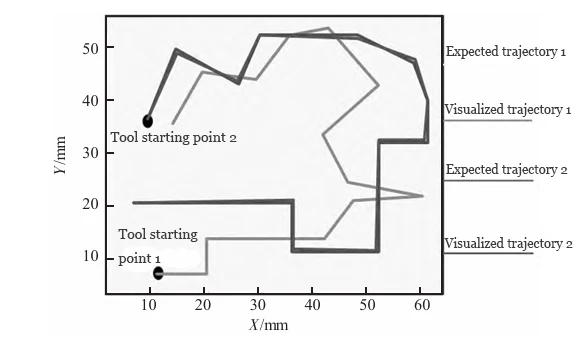
Lors de l'usinage de pièces automobiles par fraiseuse CNC, l'inspection de visualisation des trajectoires des outils est essentielle pour garantir la précision du traitement.
L'expérience a montré une grande cohérence entre les trajectoires d'outils attendues et réelles, prouvant la faisabilité pratique de la méthode.
La figure 1 montre que l’outil suit de près le chemin conçu avec une erreur de positionnement minimale après l’application de cette méthode.
Ce résultat vérifie la précision de la méthode et soutient l’usinage CNC futur des pièces automobiles.
L'inspection visuelle permet aux techniciens de repérer et de corriger rapidement les erreurs, garantissant ainsi une qualité de traitement stable et cohérente.
Contrôle de la précision du positionnement lors de l'usinage de pièces automobiles par fraiseuse CNC
Sur la base du contenu ci-dessus, nous avons inspecté la précision du positionnement dans le traitement des pièces automobiles par fraiseuse CNC.
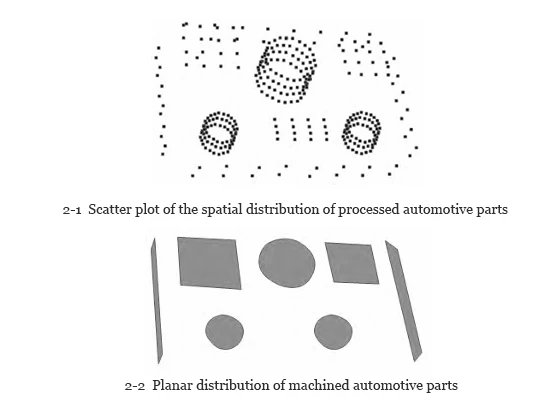
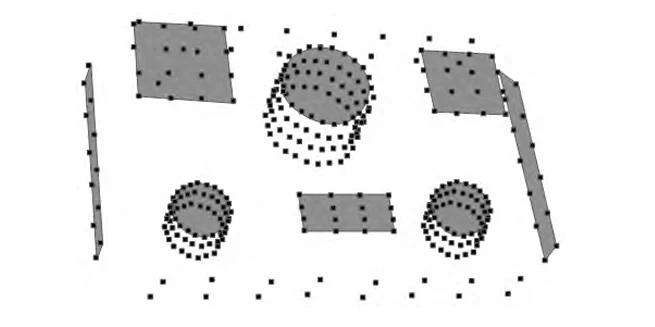
Cette méthode a extrait et fait correspondre les points de dispersion spatiale avec la disposition conçue.
La compatibilité élevée montre qu'elle améliore la précision du positionnement du fraisage CNC.
Une faible compatibilité indique une faible précision de positionnement de la méthode dans les applications de fraisage CNC.
Sur cette base, nous analysons les résultats expérimentaux, comme le montrent les figures 2 et 3.
Comme le montrent les figures 2 et 3, la distribution de dispersion des pièces automobiles traitées présente une compatibilité élevée avec la distribution planaire conçue.
Ce résultat montre que la méthode améliore considérablement la précision du positionnement du fraisage CNC pour les pièces automobiles.
La forte correspondance entre la dispersion et la conception vérifie la précision de la méthode et prend en charge le traitement précis des pièces automobiles.
Cette méthode garantit une production de pièces automobiles de haute qualité et précise.
Conclusion
L’amélioration de la précision du positionnement du fraisage CNC est essentielle pour une meilleure qualité et une meilleure efficacité dans la production de pièces automobiles.
Cette recherche améliore la précision du positionnement des machines-outils, soutenant ainsi la fabrication automobile moderne.
Cette méthode utilise des fonctionnalités de nuage de points et une modélisation d’erreurs pour améliorer la précision de l’usinage CNC.
La conception proposée améliore la précision du positionnement en contrôlant précisément la trajectoire de l'outil, en minimisant les erreurs et en garantissant la cohérence de la trajectoire.
La technologie de visualisation permet aux techniciens de surveiller le mouvement des outils, d'identifier et de corriger rapidement les erreurs, garantissant ainsi une qualité stable et constante.
En résumé, cette méthode offre un support technique solide pour la production de pièces automobiles.

Solomon Yang est un professionnel du secteur manufacturier possédant une vaste expérience dans la fabrication de composants électroniques, mécaniques et industriels. Ayant occupé divers postes au sein d'entreprises manufacturières américaines et taïwanaises, il a acquis une connaissance approfondie des processus de fabrication, de la gestion de la production, du contrôle de la qualité et des opérations de la chaîne d'approvisionnement mondiale.
Fort d'une expertise en développement commercial, opérations de vente, commerce international, gestion de la relation client et accompagnement de projets d'ingénierie, Solomon allie savoir-faire technique et stratégie commerciale pour proposer des solutions de fabrication innovantes et rentables. Passionné par les technologies de pointe en matière de fabrication, l'amélioration des processus et le développement professionnel continu, il s'engage pleinement à créer de la valeur pour ses clients et partenaires à travers le monde.

