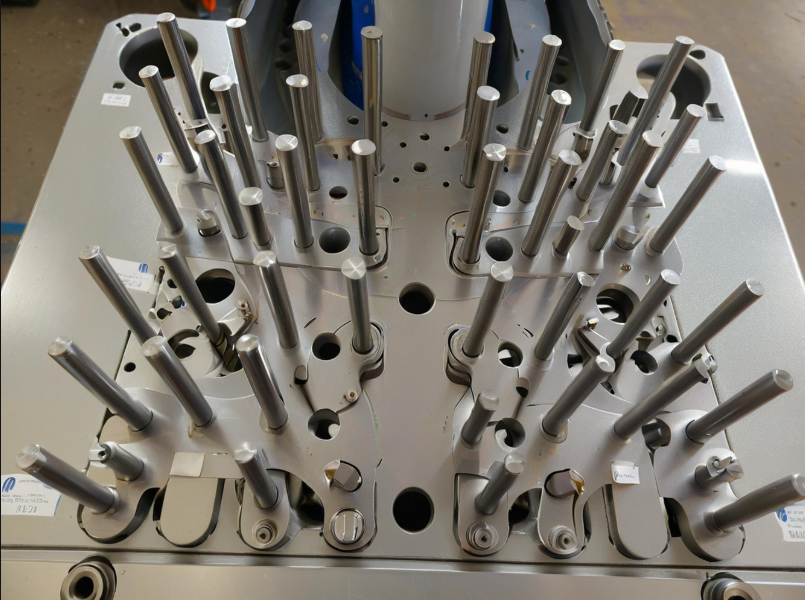
Gli apparecchi di aspirazione sotto vuoto rappresentano una soluzione efficace per la lavorazione di componenti aerospaziali non standard con pareti sottili, che devono affrontare le sfide derivanti da geometrie complesse e requisiti dimensionali rigorosi.
Il serraggio consiste nel posizionare con precisione il pezzo in lavorazione e fissarlo senza deformarlo, garantendo la qualità della superficie, l'accuratezza dimensionale e la precisione di posizionamento.
Gli impianti tradizionali – universali, specializzati, elettromagnetici e modulari – presentano dei limiti. Gli impianti universali sono adatti a componenti semplici e di piccole dimensioni, mentre quelli specializzati sono adatti alla produzione di grandi volumi, ma sono costosi.
I mandrini elettromagnetici garantiscono un serraggio rapido ma funzionano solo con determinati materiali, mentre i dispositivi modulari sono flessibili ma costosi.
Molti produttori si affidano ancora a dispositivi di fissaggio universali e specializzati, con conseguente riduzione di efficienza e precisione. I dispositivi di fissaggio a vuoto sfruttano la pressione negativa per trattenere saldamente i pezzi, evitando sollecitazioni e deformazioni localizzate.
Garantiscono una pressione uniforme, un posizionamento preciso, una risposta rapida e un'adesione affidabile, rendendoli ideali per materiali delicati come leghe di alluminio-magnesio e titanio, nonché per componenti ottici, pale aerospaziali, alloggiamenti e parti in plastica.
Analisi strutturale di componenti irregolari a parete sottile
I componenti aerospaziali leggeri con strutture irregolari a pareti sottili presentano geometrie complesse, tra cui rinforzi, fori passanti e cavità cave.
La Figura 1 raffigura un tipico componente aerospaziale a parete sottile realizzato in AL-6063-T4 ( condizione T4 : trattamento di solubilizzazione + invecchiamento naturale), con una resistenza alla trazione di 160–230 MPa.
Questo materiale presenta proprietà meccaniche e fisiche favorevoli e un'eccellente lavorabilità, il che lo rende ampiamente adottato nelle applicazioni aerospaziali.
Il componente richiede un'elevata precisione dimensionale, precisione di posizionamento e qualità della finitura superficiale, con la superficie di base che richiede la tolleranza dimensionale più rigorosa: spessore di 1 +0.002 –0.01 mm e tolleranza di planarità di 0.02 mm.
Le nervature laterali hanno uno spessore di parete di 3 mm e un'altezza di 24 mm , con una tolleranza di parallelismo di 0.02 mm.
Presentano scarsa rigidità e sono soggetti a deformazioni, rendendone difficile la lavorazione.
La superficie inferiore è dotata di un foro passante circolare (fresato).
Caratteristiche dei materiali e della lavorazione
Le dimensioni del grezzo sono 250 mm × 170 mm × 60 mm , con una forma a prisma rettangolare regolare. L'analisi CAD indica che l'area di base del grezzo è di circa 4.3 × 10⁴ mm² , con una massa di circa 6.88 kg.
Dopo la lavorazione, l'area di base del pezzo è di circa 2 × 10⁴ mm² e la sua massa è di circa 0.32 kg.
Il tasso di asportazione del materiale raggiunge il 95% della massa totale, indicando che la stragrande maggioranza del materiale metallico viene rimossa durante il processo.
I dati della simulazione mostrano che il tempo di elaborazione del taglio è di circa 6.5 ore.
Sfide nel posizionamento del pezzo e nelle operazioni ausiliarie
Tuttavia, nella lavorazione vera e propria, i tempi ausiliari, come il serraggio e l'allineamento del pezzo, sono relativamente lunghi.
Il posizionamento e l'allineamento del pezzo in lavorazione comportano problemi quali elevata intensità di lavoro e bassa precisione di posizionamento ripetuto, che richiedono la verifica tramite un taglio di prova del primo pezzo.
Le osservazioni sul processo di lavorazione rivelano che, per un singolo pezzo, le operazioni di taglio rappresentano solo il 55% del tempo totale di lavorazione, mentre le attività ausiliarie come il bloccaggio e l'allineamento costituiscono circa il 45%.
Sebbene la tecnologia di produzione additiva stia maturando, la sua adozione su larga scala nella produzione additiva di metalli resta limitata a causa di sfide quali gli elevati costi delle materie prime e l'efficienza relativamente bassa.
Di conseguenza, i processi tradizionali di taglio dei metalli continuano a prevalere. Infine, l'uso di dispositivi di fissaggio sottovuoto viene proposto come una soluzione efficace ai problemi sopra menzionati.
Questi dispositivi offrono capacità di serraggio illimitate, indipendentemente dal materiale o dalla forma, consentendo un'ampia applicabilità.
Analisi della tecnologia di elaborazione
Durante la lavorazione di sgrossatura, per migliorare l'efficienza della lavorazione, si consiglia di utilizzare una morsa a ganasce piatte per il serraggio, impiegando strategie di lavorazione dinamica ad alta velocità.
Per l'intero modello è riservato un sovrametallo di lavorazione totale di 5 mm.
Dopo aver completato il processo di sgrossatura, il pezzo deve essere smontato per rilasciare le tensioni residue interne.
Nella fase di finitura, per garantire la precisione dimensionale e la qualità della superficie, il solo serraggio con morsa a ganasce piatte non è più sufficiente a garantire la precisione di lavorazione richiesta.
Per il serraggio del pezzo è stato adottato un metodo di serraggio a bullone, impiegando una configurazione di posizionamento a due fori su una faccia.
La lavorazione pratica ha rivelato che il morsetto a bullone richiedeva molteplici regolazioni della posizione durante la lavorazione, complicando la procedura di serraggio e introducendo rischi di interferenza tra il portautensile e i bulloni.
Piccoli spostamenti del pezzo durante le regolazioni del morsetto hanno influito negativamente sulla precisione di posizionamento e sulla finitura superficiale.
Analisi dei parametri geometrici degli utensili
La velocità di taglio influisce notevolmente sulla forza di taglio; in genere, l'aumento della velocità di taglio riduce la forza di taglio.
Tuttavia, la velocità di taglio è un fattore critico che influenza la durata dell'utensile.
Per i pezzi che richiedono un'estrema precisione dimensionale, di posizionamento e di finitura superficiale, gli utensili diamantati sono la scelta preferita.
Questi utensili presentano durezza, resistenza all'usura e prestazioni di taglio eccezionali, il che li rende particolarmente adatti alla lavorazione di grandi volumi di metalli non ferrosi.
Tuttavia, gli utensili diamantati hanno un costo più elevato, il che richiede una scelta oculata.
Anche il numero di taglienti e i parametri dell'angolo dell'elica influiscono in modo significativo sulla precisione di lavorazione delle parti con pareti sottili.
I dati indicano che durante la lavorazione del materiale AL-6063-T4 , i trucioli si formano in forme nastriformi o frammentate.
Durante la lavorazione di sgrossatura, la scelta di utensili con meno taglienti consente di ottenere scanalature di rimozione dei trucioli più grandi, facilitando un'evacuazione efficiente dei trucioli.
In questo modo si evita l'intasamento dei trucioli che potrebbe compromettere la qualità della superficie del pezzo.
Un minor numero di denti da taglio impiegati nella fresatura riduce le forze di taglio, riducendo al minimo la deformazione del pezzo in lavorazione causata da sollecitazioni interne.
La scelta di un angolo di elica della fresa compreso tra 30° e 40° riduce anche le forze di taglio e i livelli di rumorosità, mentre un angolo di elica maggiore migliora l'evacuazione dei trucioli.
Tuttavia, un angolo dell'elica maggiore aumenta la forza della componente assiale dell'utensile, riducendo al contempo la forza della componente radiale, riducendo così al minimo la deformazione delle pareti sottili causata da forze radiali eccessive.
L'analisi del processo indica che l'utilizzo di un dispositivo di fissaggio sottovuoto adesivo per la lavorazione di sgrossatura applica una forza di aspirazione alla superficie di base del pezzo, con conseguente minimo stress residuo dopo la sgrossatura.
Il dispositivo di fissaggio a vuoto incorpora un meccanismo di posizionamento che consente un rapido allineamento e serraggio, risolvendo efficacemente la sfida tecnica dei molteplici smontaggi durante la lavorazione di componenti irregolari con pareti sottili.
Durante la finitura di entrambe le pareti laterali, la geometria con rapporto d'aspetto 1:8 induce notevoli vibrazioni di taglio, rendendo difficile il raggiungimento della precisione dimensionale.
L'impiego di un processo di riempimento con adesivo hot-melt può attenuare efficacemente tali problemi di vibrazioni.
Progettazione di dispositivi per il vuoto
Poiché i componenti aerospaziali sono in genere pezzi unici, parti in piccoli volumi realizzate con materiali specializzati, è stato progettato un efficiente dispositivo di serraggio a vuoto per aumentare la produttività e garantire la precisione della lavorazione, affrontando la sfida del serraggio di parti irregolari con pareti sottili.
Il concetto di design trae ispirazione dal famoso “esperimento degli emisferi di Magdeburgo”.
Sfruttando i principi della pressione atmosferica, una pompa a vuoto estrae aria dall'interno dell'attrezzatura per creare una differenza di pressione che consente un'adesione sicura al pezzo in lavorazione.
Il corpo dell'apparecchio è realizzato in lega di alluminio ad alta resistenza per garantire leggerezza, durata e resistenza alla corrosione.
Un rivestimento in gomma aumenta l'attrito superficiale, garantendo una tenuta stabile del pezzo in lavorazione.
Le guarnizioni in gomma resistenti all'usura mantengono internamente un ambiente di vuoto costante.
Le molteplici microperforazioni sulla base dell'apparecchio distribuiscono uniformemente la forza di aspirazione, impedendo la concentrazione localizzata delle sollecitazioni.
Un manometro per vuoto monitora la pressione negativa in tempo reale, mentre la pompa per vuoto è dotata di un sistema di regolazione automatica della pressione per adattarsi alle diverse esigenze di lavorazione.
Il design compatto e intuitivo consente il serraggio rapido di diversi componenti con pareti sottili e forme irregolari.
Calcolo della forza di adsorbimento
Da un punto di vista teorico, l'entità della forza di adsorbimento F mostra una certa correlazione con l'area di contatto S e la pressione negativa dell'aria.
Secondo la formula F adsorbimento = pressione manometrica IP × lS , è possibile calcolare l'entità della forza di adsorbimento teorica.
In questa formula, P vuoto rappresenta la differenza di pressione negativa, visualizzata su un manometro del vuoto.
Indica la differenza tra la pressione atmosferica esterna e la pressione negativa all'interno della camera a vuoto, ovvero P vuoto = P atmosfera – P assoluta ( dove P assoluta è la pressione assoluta all'interno della camera a vuoto e P atmosfera è la pressione atmosferica esterna).
Nello specifico, la differenza di pressione negativa nelle applicazioni pratiche è correlata alla potenza nominale della pompa per vuoto.
Quando il vacuometro indica 60 kPa , l'area di contatto della superficie inferiore del pezzo grezzo è approssimativamente di 4.3 × 10⁴ mm².
Utilizzando la formula F adesione = 6 × 10⁴ Pa × 0.43 m² = 2580 N. La forza di adsorbimento del campione è quindi approssimativamente 2,580 N.
Durante le operazioni di finitura, con la maggior parte delle sovrastrutture già lavorate, l'area di contatto tra la superficie del pezzo e il dispositivo di fissaggio è di soli 2 × 10⁴ mm².
I calcoli mostrano che la forza di adsorbimento durante la lavorazione è di 1,200 N. Per verificare l'affidabilità del dispositivo di aspirazione, sono necessari ulteriori calcoli delle forze di taglio di sgrossatura e finitura.
Calcolo della forza di taglio
Per verificare l'affidabilità della forza di tenuta del dispositivo di fissaggio a vuoto, è necessario eseguire calcoli teorici della forza di taglio in base alle proprietà fisiche del materiale del pezzo e ai parametri dell'utensile da taglio.
Viene quindi condotta un'analisi dei dati per verificare se le prestazioni meccaniche della ventosa a vuoto soddisfano i requisiti di lavorazione.
Il calcolo della forza di taglio utilizza un metodo basato su una formula empirica, espressa matematicamente come:

Nella formula: C F è il coefficiente della forza di taglio, a p è la profondità di taglio, a e è la larghezza di taglio, f z è l'avanzamento per dente, D è il diametro dell'utensile, Z è il numero di denti e K F è il fattore di correzione; x, y, z e n sono determinati sperimentalmente.
Per ottenere i parametri della forza di taglio, consultare il manuale di taglio dell'utensile.
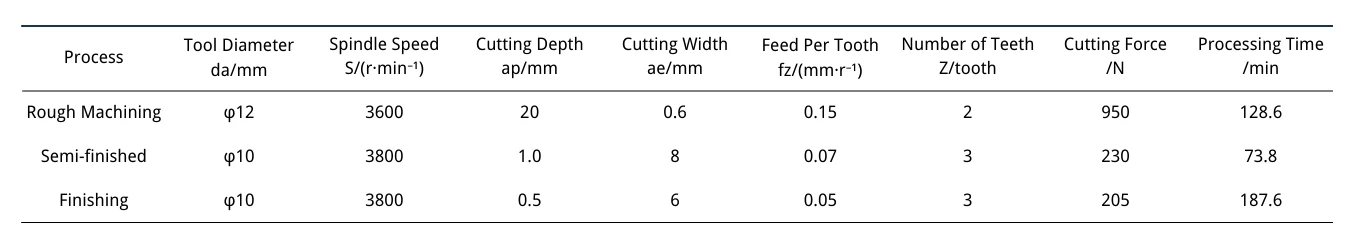
Calcolare le forze di taglio e i tempi di lavorazione per sgrossatura, semifinitura e finitura utilizzando formule empiriche per la forza di taglio. I parametri specifici sono riportati nella Tabella 1.
Durante la sgrossatura, viene impiegata una lavorazione dinamica ad alta velocità. In base alla lunghezza del tagliente dell'utensile, vengono selezionate una grande profondità di taglio a p e una larghezza di taglio minore a e .
L'analisi indica che l'efficienza della lavorazione di sgrossatura è triplicata rispetto ai metodi convenzionali.
Durante la sgrossatura, il pezzo in lavorazione è un rettangolo regolare con una forza di aspirazione del vuoto compresa tra 2580 N e 950 N , in conformità ai requisiti di lavorazione.
Per la lavorazione di finitura, si selezionano una profondità di taglio e una velocità di avanzamento inferiori, con valori compresi tra 1200 N e 205 N che soddisfano i requisiti di lavorazione.
Principio di funzionamento degli apparecchi sottovuoto
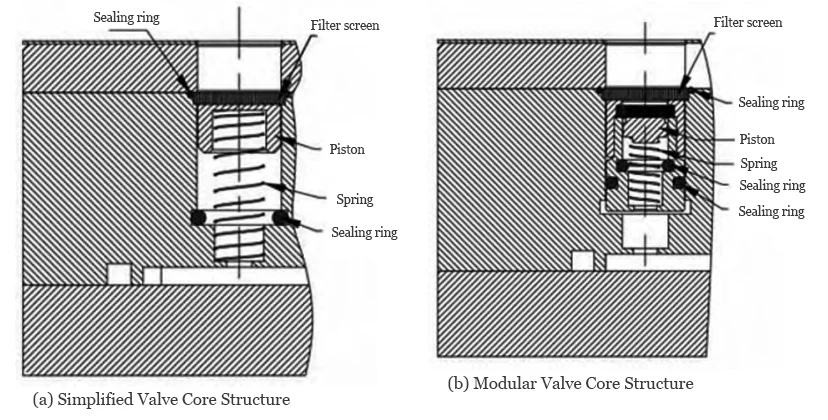
Il nucleo della valvola è il componente fondamentale di un dispositivo di fissaggio a vuoto, poiché controlla il serraggio e il rilascio dei pezzi in lavorazione tramite un movimento alternato lineare.
La figura 2(a) illustra una struttura semplificata del nucleo della valvola, composta principalmente da un pistone, un anello di tenuta, una molla e uno schermo filtrante.
L'anello di tenuta è posizionato alla fine della corsa del pistone. Grazie alla forza della molla, il pistone entra completamente in contatto con l'anello di tenuta, garantendo la tenuta.
Il filtro cattura i trucioli più fini, impedendo l'ostruzione del passaggio dell'aria.
La figura 2(b) illustra una struttura modulare del nucleo della valvola, che funziona in modo simile al nucleo della valvola semplice, ma comporta una maggiore complessità di lavorazione.
Questo nucleo valvola incorpora due strati di rete filtrante e tre anelli di tenuta, garantendo prestazioni di tenuta superiori e filtraggio dei trucioli.
Il nucleo della valvola utilizza un collegamento filettato, che consente al pistone di muoversi alternativamente al suo interno.
I vantaggi della struttura modulare del nucleo della valvola includono un design compatto, una maggiore velocità di risposta, una maggiore efficacia di tenuta e una maggiore intercambiabilità.
◊ Funzionamento del dispositivo di aspirazione
Il dispositivo di fissaggio a vuoto funziona nel seguente modo: quando un pezzo viene posizionato sulla superficie superiore del dispositivo, si verificano due scenari.
Nel primo scenario, se il pezzo in lavorazione copre completamente i fori dell'attrezzatura, la pompa a vuoto estrae l'aria dalla cavità interna dell'attrezzatura, creando una pressione negativa.
A questo punto, il flusso d'aria può passare solo attraverso gli spazi attorno ai bordi del pistone, impedendone il movimento.
All'interno dei fori si forma una pressione negativa, che fissa il pezzo tramite aspirazione. La presenza simultanea di più fori aumenta ulteriormente la forza di tenuta.
Nel secondo scenario, quando il pezzo in lavorazione non copre i fori (ad esempio, quando il pezzo in lavorazione viene fresato), il pistone si sposta automaticamente verso la guarnizione O-ring sotto pressione negativa.
In questo modo si sigilla l'intero foro, impedendo perdite di gas e garantendo un serraggio sicuro.
Una volta completata l'elaborazione, disattivando la pressione del vuoto, la molla consente di riportare il pistone nella sua posizione iniziale.
Il filtro impedisce a trucioli e corpi estranei di entrare nella cavità del corpo di serraggio, compromettendo l'integrità della tenuta.
◊ Considerazioni sulla progettazione e componenti chiave
Il pistone si muove verticalmente all'interno della cavità dell'alesaggio, dove il gioco non deve essere né troppo grande né troppo piccolo.
Un gioco eccessivo può causare un disallineamento tra la linea centrale del pistone e la linea centrale dell'alesaggio, mentre un gioco insufficiente riduce la reattività del pistone.
I dati sperimentali indicano che mantenere un gioco tra 0.3 e 0.5 mm è la soluzione ottimale.
Per la lavorazione della scanalatura di tenuta viene scelta una fresa a T.
Presta molta attenzione alla precisione di lavorazione della scanalatura a T, impostando sia la larghezza che la profondità della scanalatura a 2.4 mm ; in caso contrario, le prestazioni di tenuta saranno compromesse.
La molla, il filtro e l'anello di tenuta sono tutti progettati come componenti standard per facilitare la successiva manutenzione e sostituzione.
È particolarmente importante notare che la molla e il filtro devono essere realizzati in acciaio inossidabile per evitare che la ruggine comprometta l'integrità della tenuta dell'apparecchio.
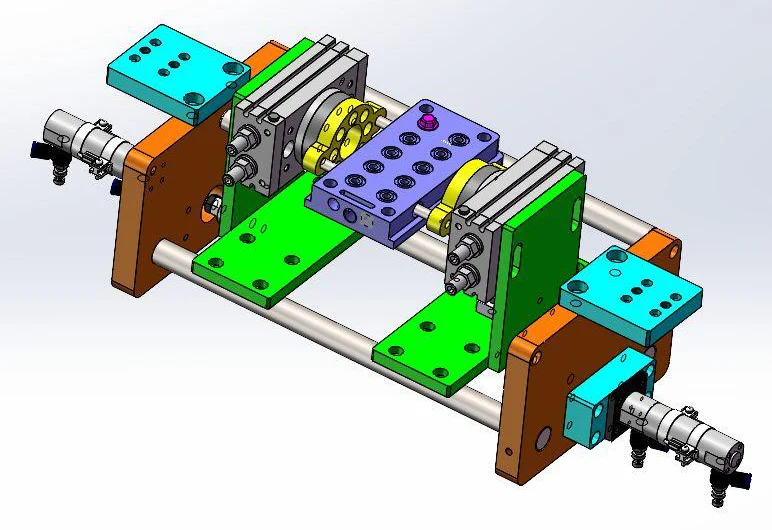
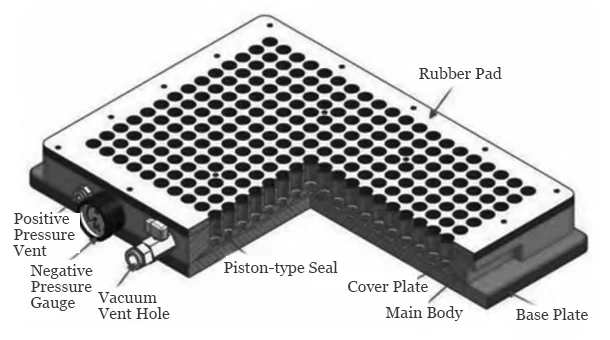
Il modello tridimensionale del dispositivo sotto vuoto è mostrato nella Figura 3.
Può essere suddiviso in otto sezioni, con dimensioni esterne di 450 mm x 300 mm x 60 mm. Gli utenti possono modificare queste dimensioni secondo necessità.
Una delle principali sfide affrontate dal dispositivo di aspirazione è la rimozione dei trucioli, in particolare quelli di alluminio fine generati durante le operazioni di finitura.
La mancata tempestiva rimozione di questi frammenti può causare il blocco del nucleo della valvola, compromettendone l'integrità della tenuta.
Per risolvere questo problema è stata incorporata una presa d'aria a pressione positiva.
Una volta completata la lavorazione, l'applicazione di aria a pressione positiva elimina sia i trucioli fini sia il refrigerante residuo.
◊ Design a doppia camera e prestazioni di serraggio
Per garantire una forza di serraggio sufficiente, il dispositivo utilizza un design a doppia camera.
L'ingresso dell'aria a pressione positiva è collegato a un compressore d'aria. Dopo la lavorazione, aprire la valvola a pressione positiva per espellere rapidamente il refrigerante dalla cavità interna dell'attrezzatura tramite aria compressa.
Prima della lavorazione, assicurarsi che la valvola di pressione positiva sia chiusa. Il vacuometro visualizza la pressione del vuoto in tempo reale.
La porta di aspirazione del vuoto si collega a una pompa del vuoto per evacuare l'aria dall'interno dell'apparecchio.
Uno strato di guarnizione in gomma ricopre la superficie dell'attrezzatura, con due scopi: innanzitutto, riduce efficacemente le vibrazioni delle parti con pareti sottili durante la lavorazione; in secondo luogo, impedisce l'interferenza dell'utensile con la superficie di lavoro dell'attrezzatura durante la fresatura di parti con pareti sottili.
La forza di tenuta di un dispositivo a vuoto dipende da tre fattori chiave: in primo luogo , la potenza della pompa a vuoto influisce direttamente sulla forza di tenuta.
In secondo luogo , l'area di contatto tra la superficie di lavoro del dispositivo e la superficie del pezzo: l'aggiunta di cuscinetti in gomma elastica alla superficie di lavoro del dispositivo può migliorare l'efficacia della tenuta.
Infine , la distribuzione dei punti di aspirazione influenza significativamente la forza di tenuta.
Posizionamento e bloccaggio del pezzo
Per il posizionamento rapido del pezzo in lavorazione, in genere vengono impiegati come elementi di posizionamento blocchi o perni di posizionamento.
I progetti di processo convenzionali prevedono blocchi di posizionamento fissi montati sulla base dell'attrezzatura tramite bulloni, garantendo l'immobilità durante la lavorazione per una maggiore affidabilità.
I perni di posizionamento flottanti utilizzano il controllo pneumatico, in cui il dispositivo pneumatico sposta i perni assialmente durante il posizionamento per ottenere un rapido allineamento.
Una volta completato il bloccaggio sottovuoto, i perni di posizionamento si ritraggono automaticamente in una posizione di sicurezza, impedendo interferenze tra l'utensile da taglio e i perni durante le operazioni di fresatura.
Rispetto ai blocchi di posizionamento fissi, i perni di posizionamento flottanti offrono una maggiore efficienza operativa, ma presentano una maggiore complessità di progettazione.
Blocchi di posizionamento fissi
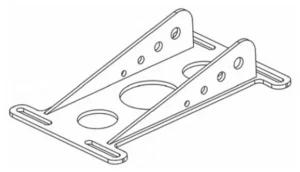
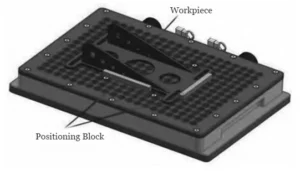
I blocchi di posizionamento vengono installati come mostrato nella Figura 4. Per i blocchi viene scelta una lega di alluminio per evitare danni all'utensile durante la lavorazione.
I pezzi con pareti sottili richiedono più operazioni di serraggio; i blocchi di posizionamento consentono un rapido allineamento, riducendo al minimo gli errori causati dal serraggio.
Durante le operazioni di finitura, regolare opportunamente la pressione del vuoto dell'apparecchio.
Dopo la sgrossatura, il peso del pezzo si riduce e la sua base diventa più sottile.
Se i requisiti di lavorazione sono soddisfatti, ridurre la pressione del vuoto per evitare deformazioni causate da un'aspirazione eccessiva.
Durante la regolazione, eseguire una messa a punto graduale per mantenere stabile la pressione del vuoto ed evitare lo spostamento del pezzo in lavorazione dovuto a improvvisi cambiamenti di pressione.
Perno di posizionamento flottante
Prima di posizionare il pezzo, applicare una pressione positiva. Il pistone, grazie alla forza pneumatica, sposta il perno di posizionamento verso l'alto, sopra la superficie di contatto del dispositivo, consentendo un rapido posizionamento del pezzo.
Una volta fissato il pezzo, si attiva la pressione negativa, che aspira e fissa il pezzo in posizione.
Infine, la pressione positiva viene interrotta e il perno di posizionamento si ritrae sotto la superficie di contatto del dispositivo di fissaggio sotto la forza del pistone.
Ciò consente la fresatura del contorno esterno del pezzo senza interferenze tra l'utensile e il perno di posizionamento.
Il movimento del perno di posizionamento flottante è controllato da un'elettrovalvola elettromagnetica per l'innesto e il disinnesto.
I codici M programmati nel sistema CNC controllano il movimento verticale del perno di posizionamento, consentendo un controllo automatico e una maggiore efficienza lavorativa.
Conclusione
Attraverso un'analisi approfondita delle caratteristiche strutturali di componenti irregolari con pareti sottili, è stato progettato un dispositivo di aspirazione a vuoto, proponendo due strutture di progettazione del nucleo della valvola per la lavorazione di componenti irregolari con pareti sottili.
Il design del dispositivo di fissaggio sotto vuoto si dimostra sicuro e affidabile, affrontando efficacemente le sfide di lavorazione dei componenti con pareti sottili.
Ciò dimostra la praticità e l'efficacia della soluzione, offrendo al contempo condizioni favorevoli per la lavorazione di altri tipi di parti con pareti sottili.
Nelle applicazioni pratiche, il dispositivo presenta notevoli vantaggi funzionali.
In base al suo principio di funzionamento, può essere progettato come un apparecchio circolare o come un apparecchio multifunzionale girevole multi-angolo.
Questa progettazione migliora significativamente l'efficienza della lavorazione, ottimizza la qualità del prodotto e riduce efficacemente i costi di produzione.

Solomon Yang è un professionista del settore manifatturiero con una vasta esperienza nella produzione di componenti elettronici, meccanici e industriali. Avendo ricoperto diverse posizioni in aziende manifatturiere americane e taiwanesi, ha maturato una conoscenza approfondita dei processi produttivi, della gestione della produzione, del controllo qualità e delle operazioni della catena di fornitura globale.
Grazie alla sua esperienza nello sviluppo commerciale, nelle operazioni di vendita, nel commercio internazionale, nella gestione delle relazioni con i clienti e nel supporto ai progetti di ingegneria, Solomon coniuga le competenze tecniche con la strategia commerciale per offrire soluzioni di produzione innovative ed economicamente vantaggiose. È appassionato di tecnologie di produzione avanzate, miglioramento dei processi e crescita professionale continua, con un forte impegno a creare valore per clienti e partner in tutto il mondo.